アストロニクス
アストロニクス(英語: Astrionics)は、宇宙船で使用される電子システム、サブシステム、およびコンポーネントの開発と応用のテクノロジー。宇宙船に搭載されている電子システムには、姿勢の決定と制御、通信、コマンドとテレメトリ、およびコンピュータシステムが含まれる。センサは、宇宙船に搭載されている電子部品を指す。
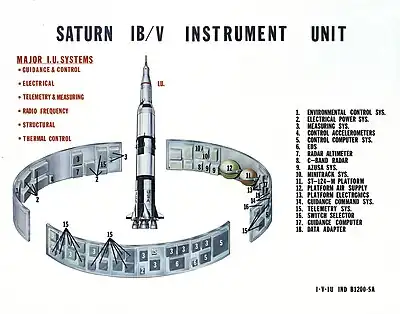
エンジニアにとって、設計プロセスで行わなければならない最も重要な考慮事項の1つは、宇宙船のシステムとコンポーネントが動作し、持ちこたえなければならない環境。宇宙環境向けのシステムとコンポーネントを設計する際の課題には、宇宙が真空であるという事実以上のものが含まれる。
姿勢の決定と制御
概要
宇宙船のミッションとパフォーマンスにおいて電子機器とセンサーが果たす最も重要な役割の1つは、宇宙船の姿勢、または宇宙船が宇宙でどのように方向付けられるかを決定および制御することである。宇宙船の向きはミッションによって異なり、気象衛星や通信衛星の場合は、宇宙船は静止している必要があり、常に地球に向けられている必要がある。ただし、宇宙船を軸の周りに固定してから回転させる必要がある場合もある。姿勢決定および制御システムであるACSは、宇宙船が正しく動作していることを確認する。以下は、ACSがこれを決定するために必要な測定値を取得できるいくつかの方法。
磁気センサ
この装置は、一方向の地球の磁場の強さを測定する。3つの軸すべてで測定する場合、デバイスは3つの直交磁気センサで構成され、宇宙船の位置が与えられると、磁場の測定値は、国際地磁気基準場モデルによって与えられる既知の磁場と比較することができる。磁力計による測定は、アライメントエラー、スケールファクターエラーおよび宇宙船の電気的活動からなるノイズの影響を受ける。地球に近い軌道の場合、モデル化された磁場方向の誤差は、赤道付近の0.5度から、不規則なオーロラ電流が大きな役割を果たす磁極付近の3度まで変化する可能性がある[1]。:258このような装置の限界は、地球から遠く離れた軌道では、磁場が弱すぎて、実際には複雑で予測不可能な惑星間磁場によって支配されていることである。
太陽センサ
太陽センサは、長方形のチャンバーの上部にある細いスリットに入る光に作用し、チャンバーの底に細い線の画像を投影する。この細い線は、感光性セルのネットワークが並んでいる。これらのセルは、中心線からの画像の距離を測定し、チャンバーの高さを使用して屈折角を決定、セルは光電効果に基づいて動作する。入ってくる光子は電子を励起し、それによってセルの両端に電圧を発生させ、それがデジタル信号に変換される。2つのセンサを互いに垂直に配置することにより、センサ軸に対する太陽の完全な方向を測定できる。
デジタルソーラーアスペクト検出器
DSADとも呼ばれるこれらのデバイスは、デジタルの太陽センサ。それらは、センサ内のどの感光性セルが最も強く照らされているかを決定することによって、太陽の角度を決定する。隣接するピクセルに当たる光の強度を知ることにより、太陽の重心の方向を数秒以内に計算する[1]。 :261
静的
静的地球地平線センサーには多数のセンサーが含まれており、地球よりわずかに広い視野で地表からの赤外線を感知する。地球中心を決定する精度は、地球周回軌道で0.1度、GEOで0.01度。それらの使用は、一般的に円軌道を持つ宇宙船に制限されている[1]。:262
コマンドとテレメトリ
概要
宇宙船に不可欠なもう1つのシステムは、コマンドおよびテレメトリシステムで、これは冗長化された最初のシステムある。地上から宇宙船への通信は、コマンドシステムが処理し、テレメトリシステムは、宇宙船から地上への通信を処理する。地上局からの信号は、宇宙船に何をすべきかを指示するために送信され、テレメトリは、宇宙船のバイタルサインやミッション固有のデータなど、これらのコマンドのステータスを報告する。
コマンドシステム
コマンドシステムの目的は、宇宙船に実行する一連の命令を与えることである。宇宙船のコマンドは、優先度に基づいて実行され、一部のコマンドはすぐに実行する必要がある。その他は、実行前に経過しなければならない特定の遅延時間、コマンドを実行しなければならない絶対時間、またはコマンドが実行される前に発生しなければならないイベントまたはイベントの組み合わせを指定できる[1]。:600 宇宙船は、受け取ったコマンドに基づいてさまざまな機能を実行。これらには、宇宙船サブシステムまたは実験に適用または除去される電力、サブシステムの動作モードの変更、および宇宙船ガイダンスとACSのさまざまな機能の制御が含まれる。コマンドは、ブーム、アンテナ、太陽電池アレイ、および保護カバーも制御する。コマンドシステムを使用して、プログラム全体をプログラム可能なマイクロプロセッサベースのオンボードサブシステムのRAMにアップロードすることも可能[1]。:601
地上から送信される無線周波数信号は、コマンドレシーバーによって受信され、増幅および復調される。長距離を移動した後は信号が非常に弱いため、増幅が必要である。コマンドシステムの次は、コマンドデコーダーで、このデバイスは、サブキャリア信号を調べて、伝送しているコマンドメッセージを検出。デコーダーの出力は通常、非ゼロ復帰(Non-return-to-zero)データ。コマンドデコーダは、コマンドロジックにクロック情報も提供する。これにより、シリアルデータラインでビットが有効になるタイミングがコマンドロジックに通知され、コマンドプロセッサに送信されるコマンドビットストリームには、宇宙船に固有の機能がある。送信されるさまざまなタイプのビットの中で、最初のものは宇宙船のアドレスビット。これらは特定の宇宙船の特定の識別コードを運び、意図されたコマンドが別の宇宙船によって実行されるのを防ぐ。同じ周波数と変調タイプを使用する衛星が多く、これは必要である[1]。 :606
マイクロプロセッサは、コマンドデコーダから入力を受け取り、ROMまたはRAMに格納されているプログラムに従ってこれらの入力を操作し、その結果をインターフェイス回路に出力する。コマンドの種類とメッセージは非常に多様であるため、ほとんどのコマンドシステムはプログラム可能なマイクロプロセッサを使用して実装されている。必要なインターフェイス回路のタイプは、プロセッサから送信されたコマンドに基づいている。これらのコマンドには、リレー、パルス、レベル、およびデータコマンドが含まれる。リレーコマンドは、中央電源スイッチングユニットの電磁リレーのコイルをアクティブにする。パルスコマンドは、コマンドロジックによって適切なサブシステムに送信される電圧または電流の短いパルス。レベルコマンドは、ロジックパルスの代わりにロジックレベルが配信されることを除いて、ロジックパルスコマンドとまったく同じで、データコマンドは、データワードを宛先サブシステムに転送する[1]。 :612-615
テレメトリシステム
地上管制が宇宙船が何をしているかを知らなければ、宇宙船へのコマンドは役に立たない。テレメトリには、次のような情報が含まれる。
- 宇宙船の資源、健康状態、姿勢、運用モードに関するステータスデータ
- 搭載センサ(望遠鏡、分光計、磁力計、加速度計、電位計、温度計などによって収集された科学データ。)
- 地上、海上、または航空機による誘導およびナビゲーションに使用できる特定の宇宙船の軌道およびタイミングデータ
- 車載カメラで撮影した画像(可視または赤外線)
- 宇宙船によって追跡されている、地球上または宇宙内の他のオブジェクトの場所
- 地上まはた衛星コンステレーション内の別の宇宙船から中継されたテレメトリデータ[1] :617
テレメトリシステムは、センサ、コンディショナー、セレクター、コンバーターからの取得、圧縮、フォーマット、保存などの処理、そして最後にエンコード、変調、送信、アンテナなどの送信を担当する。
宇宙船のテレメトリシステム設計には、いくつかの独自の機能がある。これらの1つは、LEO内の特定の衛星について、非常に高速で移動しているため、特定のステーションと10〜20分間しか接触しない可能性があるという事実へのアプローチである。これには、何百もの地上局が絶え間ない通信を維持する必要があるが、これはまったく実用的ではない。これに対する1つの解決策は、オンボードデータストレージである。データストレージは、軌道全体でデータをゆっくりと蓄積し、地上局上にあるときにデータをすばやくダンプすることができる。深宇宙ミッションでは、レコーダーは逆の方法で使用されることが多く、高レートのデータをキャプチャし、データレートが制限されたリンク上でゆっくりと再生する[1]。:567別の解決策は、データ中継衛星である。NASAは、GEOにTDRS、TDRSと呼ばれる衛星を持っている。これは、LEO衛星からのコマンドとテレメトリを中継する。TDRSの前は、宇宙飛行士は、世界中の14のNASA地上局を使用して、軌道の約15%でしか地球と通信できなかった。TDRSを使用すると、ニューメキシコ州ホワイトサンズの単一の地上局から、低高度衛星のカバレッジがグローバルになる[1]。 :569
テレメトリシステムのもう1つのユニークな機能は、自律性である。宇宙船は、地上制御の相互作用なしに、それらの内部機能を監視し、情報に基づいて行動する能力を必要とする。自律性の必要性は、不十分な地上カバレッジ、通信ジオメトリ、地球と太陽の線に近すぎる(太陽のノイズが無線周波数に干渉する)、または単にセキュリティの目的などの問題に起因する。テレメトリシステムにはすでに宇宙船の機能を監視する機能があり、コマンドシステムには、実行するアクションのニーズに基づいて再構成するために必要なコマンドを与える機能があるため、自律性は重要である。このプロセスには以下の3つのステップがある。
- 1.テレメトリシステムは、監視している機能の1つが通常の範囲を超えていることを認識できなければならない。
- 2.コマンドシステムは、適切なコマンド応答を生成できるように、異常な機能を解釈する方法を知っている必要がある。
- 3.コマンドシステムとテレメトリシステムは、相互に通信できる必要がある[1]。 :623
センサ
センサは、ヘルスセンサとペイロードセンサの2つのカテゴリに分類できる。ヘルスセンサは、宇宙船またはペイロードの機能を監視し、温度センサ、ひずみゲージ、ジャイロ、および加速度計を含めることができる。ペイロードセンサには、レーダーイメージングシステムとIRカメラが含まれる場合がある。ペイロードセンサはミッションが存在する理由の一部を表しているが、最適な動作を保証するためにシステムを測定および制御するのはヘルスセンサである。
関連項目
- 航空機用のアビオニクス(類似)
脚注
- Pisacane, Vincent L. Fundamentals of Space Systems. New York, Oxford University Press, 2005
- Abid, Mohamed M. Spacecraft Sensors. West Sussex, John Wiley and Sons Ltd., 2005, p301
外部リンク
- “Scope and Subject Category Guide - Category 19 - Spacecraft Instrumentation and Astrionics”. NASA. 2006年10月3日時点のオリジナルよりアーカイブ。2006年10月3日閲覧。