イェッセンの二十面体
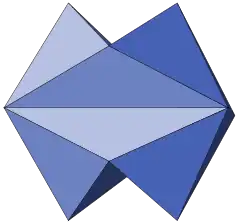
イェッセンの二十面体(英: Jessen's icosahedron。イェッセンの直交二十面体 Jessen's orthogonal icosahedron とも)とは、頂点・辺・面の数が正二十面体と等しい非凸な多面体。1967年にこの立体を研究したボルゲ・イェッセンにちなんで名づけられた[1]。1971年にはこの立体を含む非凸多面体の族がアドリアン・ドゥアディによって独立に発見され、six-beaked shaddock(→6つの嘴を持つブンタン)と名付けられた[2][3]。後年の研究者はそれを元にした名を特にイェッセンの二十面体を指して使っている[4]。
| イェッセンの二十面体 Jessen's icosahedron | |
|---|---|
 | |
| 面数 | |
| 辺数 |
|
| 頂点数 | 12 |
| 特性 |
|
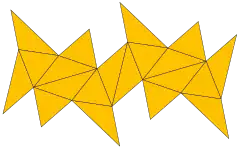
面どうしは全て直角に交わっているが、すべての面が直交座標面と平行になるような向きは持たない。無限小剛性を持たないことから shaky polyhedron(→ガタつく多面体)に分類される。各辺に沿って圧縮材と緊張材を配置すればよく知られたテンセグリティ構造となる[5](6本棒テンセグリティ[6]、テンセグリティ二十面体、展開八面体などと呼ばれる[7])。
幾何学的性質
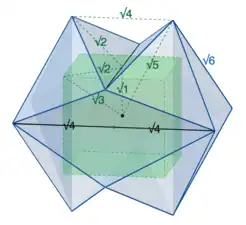
イェッセンの二十面体は12個の頂点を持ち、それらの位置は (±2, ±1, 0) に巡回置換を行うことで得られる12組の座標を持つように選ぶことができる[1]。そのように座標を表すとき、短辺(凸角の辺)は長さ √6 、長辺(凹角の辺)は長さ 4 となる。面のうち8枚は短辺3つからなる合同な正三角形で、残りの12枚は長辺1つと短辺2つに囲まれた合同な鈍角二等辺三角形である[8]。
イェッセンの二十面体は任意の頂点を別の任意の頂点に移せるような対称性を持っている(頂点に関する推移性を持つ)[9]。二面角はすべて直角である。これを利用して、複数のイェッセンの二十面体を正三角形面で貼り合わせることで、すべての面が直交する多面体で組合せ的に相異なるものの無限族を構成することができる[1]。
イェッセンの二十面体は(より単純なシェーンハルトの多面体と同じく)新しく頂点を付け加えなければ三角分割によって四面体を作ることはできない[10]。その一方、二面角が π の有理数倍であることからデーン不変量はゼロとなる。したがってイェッセンの二十面体は立方体と分割合同の関係にある。すなわち、小さな多面体に切り分けてから立方体に組み替えることができる[1]。
イェッセンの二十面体は星状多面体である。すなわち、内部に取った1点(たとえば対称中心)からほかのすべての点を見渡すことができる。ミシェル・デマジュールは、三角形の面を持つ星状多面体の中心点から発する半直線に沿って頂点を動かすことで凸多面体を作れるかという問いを立てたが、イェッセンの二十面体はそれへの反例になっている。デマジュールはそのような変形が可能ならばその星状多面体と関連付けられる代数多様体が射影多様体となることを証明し、それによってこの問題を代数幾何学と結び付けた。しかしアドリアン・ドゥアディが、イェッセンの二十面体を含むある立体族について、そのような頂点の移動から凸多面体を作れないことを証明した[2][3]。デマジュールはその結果を用いて非射影かつ滑らか、有理、完備な三次元多様体を構築した[11]。
構造的剛性
イェッセンの二十面体は柔らかな多面体ではない。つまり剛体板を面としてヒンジでつないで構築した場合に形を変えることができない。しかし無限小剛性は持たない。すなわち、辺の長さや面の形状を1次近似の範囲で不変に保ちながら頂点を動かすことができる。イェッセンの二十面体のように剛性を持つが無限小剛性を持たない多面体は shaky polyhedron(→ガタつく多面体)と呼ばれる[5]。辺長のわずかな伸縮を許せば交角を大きく変えることができるため、イェッセンの二十面体を実体模型にすると柔らかな多面体のようにふるまう[4]。
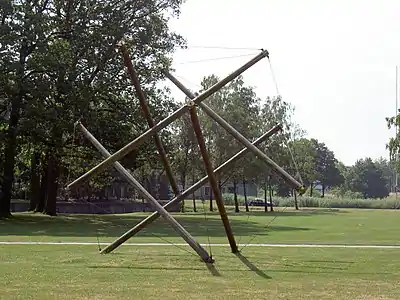
イェッセンの二十面体の凹角長辺に沿って圧縮材を配置し、凸角短辺に沿ってワイヤを配置すれば、6本棒テンセグリティ[6]や展開八面体[7]と呼ばれるテンセグリティ二十面体構造となる。テンセグリティの例として特によく知られている形で[7]、彫刻の題材となっているほか、1980年代には「スクイッシュ」というおもちゃとして人気を博した。テンセグリティを応用したロボットの構造としてももっとも一般的であり[6]、NASAの革新的先進概念プログラムにおいて、この構造の中心に探査装置を収めて惑星表面を転がる探査機「スーパーボール・ロボット」が開発されている[12][13]。
イェッセンの二十面体は弱凸である。すなわちその頂点の集合は凸位置にある。イェッセンの二十面体の存在は弱凸多面体が必ずしも無限小剛性を持たないことの証明となっている。ただし、三角分割可能な弱凸多面体は必ず無限小剛性を持っているという予想があり、その多面体の凸包で追加される部分もまた三角分割が可能だという前提を付け加えれば予想は正しいことが証明されている[14]。
近縁の立体
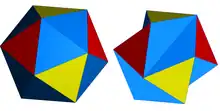
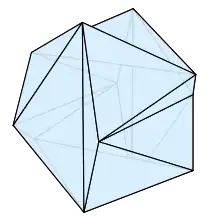
正二十面体の頂点位置を保ったまま、隣り合う正三角形面の組を一部だけ二等辺三角形の面の組で置換すれば(図)、イェッセンの二十面体と似た立体を作成することができる。この形状も誤ってイェッセンの二十面体と呼ばれることがあり[15]、組合せ構造や対称性がイェッセン二十面体と等しく見た目も類似している一方、テンセグリティ構造を構成することはなく[7]、二面角も直角ではない。
イェッセンの二十面体は8枚の面が正三角形で12枚の面が二等辺三角形である二十面体からなる連続な族に属している。この族に含まれる立体は、正八面体の各辺をすべて同じ比率で分割し、分割点を頂点として互いを辺でつなぐことで作られる。正八面体辺の分割比をパラメータとすることができ、この値を変えていくことで、正八面体そのものから正二十面体を経て立方八面体(6対の直角三角形面がそれぞれ同一平面で接して正方形面を成す)までの凸立体が得られる。パラメータがそれを超えると非凸立体の領域となり、イェッセンの二十面体はここに含まれる。この族は1947年にH・S・M・コクセターによって発表された[16]。後にバックミンスター・フラーが、長さが2種類ある辺のうち一方の長さを保つように定義したパラメータを用いてこの族の要素間の変換を構築し、ジッターバグ変換と名付けた[17]。
2018年、V. A. Gor’kavyi と A. D. Milka はイェッセンの二十面体を一般化して剛性を持つが無限小剛性は持たない多面体の無限族を作った。それらの多面体は組合せ的に相異なっており、位数が任意の大きさでキラルな二面体対称群を持つ。ただしイェッセンの二十面体とは異なりすべての面が三角形ではない[18]。
脚注
- Jessen, Børge (1967). “Orthogonal icosahedra”. Nordisk Matematisk Tidskrift 15 (2): 90–96. JSTOR 24524998. MR0226494.
- Berger, Marcel (1987). Geometry. Universitext. II. Springer-Verlag. pp. 47
- Douady, A. (1971). “Le shaddock à six becs” (French). Bulletin A.P.M.E.P. 281: 699–701 2023年5月21日閲覧。.
- Gorkavyy, V.; Kalinin, D. (2016). “On model flexibility of the Jessen orthogonal icosahedron”. Beiträge zur Algebra und Geometrie 57 (3): 607–622. doi:10.1007/s13366-016-0287-5. MR3535071.
- Goldberg, Michael (1978). “Unstable polyhedral structures”. Mathematics Magazine 51 (3): 165–170. doi:10.2307/2689996. JSTOR 2689996. MR498579.
- Cera, Angelo Brian Micubo (2020). Design, Control, and Motion Planning of Cable-Driven Flexible Tensegrity Robots (Ph.D. thesis). University of California, Berkeley. p. 5. 2023年5月21日閲覧。
- Pugh, Anthony (1976). An Introduction to Tensegrity. University of California Press. pp. 11, 26. ISBN 9780520030558 2023年5月21日閲覧。
- Kim, Kyunam; Agogino, Adrian K.; Agogino, Alice M. (June 2020). “Rolling locomotion of cable-driven soft spherical tensegrity robots”. Soft Robotics 7 (3): 346–361. doi:10.1089/soro.2019.0056. PMC 7301328. PMID 32031916.
- Grünbaum, Branko (1999). “Acoptic polyhedra”. Advances in Discrete and Computational Geometry (South Hadley, MA, 1996). Contemporary Mathematics. 223. Providence, Rhode Island: American Mathematical Society. pp. 163–199. doi:10.1090/conm/223/03137. MR1661382. オリジナルの2021-03-31時点におけるアーカイブ。 2023年5月21日閲覧。
- Bezdek, Andras; Carrigan, Braxton (2016). “On nontriangulable polyhedra”. Beiträge zur Algebra und Geometrie 57 (1): 51–66. doi:10.1007/s13366-015-0248-4. MR3457762.
- Demazure, Michel (1970). “Sous-groupes algébriques de rang maximum du groupe de Cremona” (French). Annales Scientifiques de l'École Normale Supérieure 3 (4): 507–588. doi:10.24033/asens.1201. MR284446. See appendix.
- Stinson, Liz (2014-02-26). “NASA's Latest Robot: A Rolling Tangle of Rods That Can Take a Beating”. Wired 2023年5月21日閲覧。.
- “Final Report: Super Ball Bot - Structures for Planetary Landing and Exploration for the NASA Innovative Advanced Concepts (NIAC) Program”. NASA Ames Research Center (2013年6月). 2021年3月29日時点のオリジナルよりアーカイブ。2023年5月21日閲覧。
- Izmestiev, Ivan; Schlenker, Jean-Marc (2010). “Infinitesimal rigidity of polyhedra with vertices in convex position”. Pacific Journal of Mathematics 248 (1): 171–190. arXiv:0711.1981. doi:10.2140/pjm.2010.248.171. MR2734170.
- イェッセンの二十面体の頂点位置が正二十面体と等しいという誤った記述の例を示す。
- Wells, David (1991). The Penguin Dictionary of Curious and Interesting Geometry. London: Penguin. p. 161
- Weisstein, Eric W. "Jessen's Orthogonal Icosahedron". mathworld.wolfram.com (英語).
- Coxeter, H.S.M. (1973). “Section 3.7: Coordinates for the vertices of the regular and quasi-regular solids”. Regular Polytopes (3rd ed.). New York: Dover; 1st ed., Methuen, 1947
- Verheyen, H. F. (1989). “The complete set of Jitterbug transformers and the analysis of their motion”. Computers and Mathematics with Applications 17 (1–3): 203–250. doi:10.1016/0898-1221(89)90160-0. MR0994201.
- Gorkavyi, V. A.; Milka, A. D. (2018). “Birosettes are model flexors”. Ukrainian Math. J. 70 (7): 1022–1041. doi:10.1007/s11253-018-1549-1. MR3846095.