エンハンスト・ビジョン・システム
エンハンスト・ビジョン・システム (英語: Enhanced Flight Vision System, EFVS, EVS) は、景色やその中の物体をよりよく認識できる画像を作り、パイロットに向けて映し出す航空電子機器である。言い換えると、EVSは人間の視覚よりも優れた画像をパイロットに提供する装置である。EVSは、カラーカメラ、赤外線カメラ、レーダーのような撮像センサを備え、たいていはヘッドマウントディスプレイやヘッドアップディスプレイのようなパイロットへの表示装置も備えている。EVSは結合された視覚を作り出すために合成視覚装置と一体化されることもある[1]。
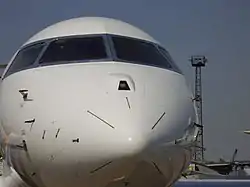
EVSは軍用機にも民間機にも使われるし、固定翼機にも回転翼機(ヘリコプター)にも使われる。画像は景色に対して等角になるようにパイロットに向けて表示されなければならない。つまり、パイロットは人工的に表示された要素を、現実世界に対応した正確な位置に視認できなければならない。通常、増強された画像と共に、水平線や滑走路の位置などの視覚的指示も表示される。
歴史
軍人用の暗視装置は第二次世界大戦の頃から用いられていた。それらは軍のパイロット、特にヘリコプターのパイロットに採用されていた。1970年代から商業機のパイロットに用いることが提案されていたが、FAA (連邦航空局) が認証した最初の商業用装置が航空機に搭載されたのは1999年であった。しかし当時は自然視界での定められた高度以下に航空機を降下させるために用いることは許されなかった。
2001年、ガルフストリームはエルビット・システムズのEVSを搭載する航空機を開発して認証を受け、EVSを装備した最初の民間機メーカーになった[2]。
FAAは、他の制限が無い場合は、接地帯の上空100フィート(30m)までEVSを用いて降下することを認めた[3]。しかし、その時点ではEVSを用いて100フィート以下に降下していいかどうかは明確にされていなかった。2004年、FAAがFAR 91.175を修正したことにより、状況が変わった[4]。これにより、EVSは人間の視覚に対して初めて明らかな商業的優位を獲得した。
第1世代のEVS
最初のEVSは、ガルフストリーム Vの飛行用に認証された冷却型中波長の前方監視用赤外線カメラ (FLIR) とヘッドアップディスプレイから構成されている。このカメラは冷却型の中波長赤外線 (MWIR) センサを備えている。
空港のLED化と多重スペクトルEVS
伝統的にEVSは前方監視用赤外線カメラ (FLIR) を使っているが、それは風景の熱画像を作るもので、空港の進入灯から放出される熱を映し出している。多くの空港はパラボラ状のアルミ塗装反射鏡を用いた白熱電球を使っている[5]が、「2007年エネルギー独立性及び安全保障法 」などの省エネルギー基準の影響で、LED照明に移行する空港が現れた。このような照明は熱放射が低い。
2007年以降、空港はエネルギー効率が高く熱特性が低いLED照明に移行し始めた。そのため新しいEVSの開発では、LED照明の可視光と旧世代の熱画像の両方を捕らえられるように、多重スペクトル化が進められた。今後のEVS開発は全天候対応型を目指している。これは、可視光や赤外線、ミリ波を捕らえるカメラからの画像やデータを高度に融合することで実現される。
技術
前方監視型赤外線
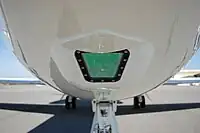
伝統的なEVSセンサは一基の前方監視型赤外線 (FLIR) カメラであった。FLIRには主に二つのタイプがある。一つは高性能な冷却型中波長赤外線カメラ (MWIR, 波長 3-5 µm) で、温度分解能とフレームレートが高いが、高価で大型である。もう一つは光スペクトルに対応する長波長赤外線 (LWIR, 波長 8-14 µm) を捕らえる非冷却型マイクロボロメータで、小型で安価だが気温のコントラストがあまり鮮明ではない。
前方監視型赤外線を用いたEVSのセンサは、高性能な冷却型センサであることが多い。多重スペクトルを用いる場合、望ましいセンサは多くの場面でよりよい大気貫通力を持つ非冷却型であり、詳細な画像は補完センサによって補われる。
可視近赤外線
可視近赤外 (VNIR) 帯域での自然視界は高性能なカメラを用いることで改善できる。そのようなカメラには、昼間のハイダイナミックレンジカメラや、科学用CMOSと呼ばれることもある高感度のCMOSカメラ、暗視ゴーグルがある。
昼間や明るい照明下では自然視界を改善する必要はないと思われるかもしれないが、必要な状況が確実にある。例えば、風景全体が非常に明るくて特徴を識別できないほどもやが強い状況では、ハイダイナミックレンジカメラは背景を減光して高コントラストな画像を提供でき、また、自然視界の場合よりも遠くから滑走路進入灯を探知できる。
短波赤外線
短波赤外線カメラは比較的新しい技術である。これはEVSに可視光よりも強い大気貫通力をもたらし、中波長赤外線 (MWIR) や長波長赤外線 (LWIR) には無い可視光並みの自然景観コントラストなどのメリットも提供できる。短波赤外線カメラは商業的に利用可能であるが、実際に商業用EVSに用いた例は報告されていない。
ミリ波カメラ
主に70-250GHz (波長1-4mm) の帯域を持つミリ波パッシブカメラ (PMMW) は、EVSの応用に有望な技術である。これは1990年代にNASA(アメリカ航空宇宙局)から提唱されたもので[6]、航空機用のプロトタイプは存在するが、商業機では利用可能になっていない。
ミリ波パッシブカメラは原理的には前方監視型赤外線 (FLIR) に類似した熱カメラである。物体からの黒体放射がレンズを通してセンサに集められ、電気信号に変換される。黒体放射は温度や放射率のような表面特性によって異なる。FLIRと異なるのは対象となる尺度である。ミリ波のエネルギーは、長波長赤外線 (LWIR) のエネルギーよりも非常に小さい。これは光子を捕らえる技術とは異なるものである。また、カメラの物理的大きさは非常に大きい。
撮像レーダー
撮像レーダー(Imaging radar)もNASA(アメリカ航空宇宙局)によって1990年代に提案された[7]。これはミリ波パッシブカメラ (PMMW) と同等の景色分解能を持つが、特性は異なる。これは自然の放射を捕らえるのではなく、電波を放射する。その電波は目標物で反射し、受信機に捕らえられる。このシステムは物体の温度に依存しないので、どのような状況下でもほぼ同等の画像となる。画像はレンズを通してではなく、コンピュータの計算によって作られるので、撮像レーダーには非常に高度な計算能力が必要となる。航空機用のプロトタイプは存在するが、商業機では利用可能になっていない。
ライダー
ライダー(LIDAR)は、まわりの体積をスキャンし、物体の3次元の位置を提供するレーザー装置である。そのデータから合成画像や他の重要な飛行データを作ることができる。ライダーの有効距離は出力に依存する。有効距離は1km以下であることが多いが、原理上は上限は無い。比較的短距離用であることから、飛行機よりもヘリコプターの方が有効と考えられている。また、通常の霧や埃のような視界不良状態で光を透過させることにも役立つ。ライダーは車にも使われており、またヘリコプターの着陸への応用が試されている。
航法センサ
航法センサは画像の補完を助けることがある。合成画像が飛行機の位置と記録された風景データに基づいて作成され、パイロットに表示される。原理的には、その正確性しだいであるが、パイロットはこの合成画像に基づいて着陸できる。
- 最も一般的な航法支援はGPSである。高度なGPSは、航空機の3次元位置を10cmの正確さで提供できる。しかし、GPSには完全な航法手段にはなれない信頼性の問題がある。GPSは妨害や謀略のために誤った位置情報を報告したり、位置を見失ったりすることがあるし、また最初の数秒間は問題を報告できなくなることもある。これらの欠点により、GPSは着陸のような重要な飛行段階での唯一のセンサとして用いることはできない。
- 画像レジストレーションは、撮像センサによる画像を既知のGPS座標を持つ画像 (衛星画像が多い) と比較する。比較することで、画像つまりカメラを、画像の分解能の正確性を上限として、正確なGPS座標と方向に合わせて配置することができる。
- 慣性航法装置 (INS) は、加速度計やジャイロスコープを組み合わせて、加速度や角速度を測定する装置である。また磁気センサも合わせて用い、磁場を測定することもある。INSはそれらの情報を用い、推測航法により、直前の既知の位置に対して時の経過により位置や方向がどうなったかを決定する。これはGPSや画像レジストレーションと一体的に用いられることもある。
- 電波高度計は、陸上での機体高度を高い正確性で提供する。正確な位置を提供するために、高度は他の情報と共に用いられる。
ディスプレイ
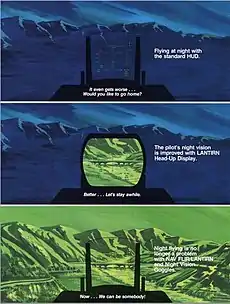
パイロットへの表示には透過型ディスプレイが用いられる。これにより生の景色と投射された画像の両方をパイロットは見ることができる。この種のディスプレイには以下の2種類がある。
- ヘッドマウントディスプレイまたはヘルメットマウントディスプレイ。これはパイロットの目の前のめがねのような外見で、頭に装着する。そして、画像を反射させたり屈折させたりしてパイロットの目に投射する仕組みを持っている。AR (拡張現実) ゴーグルはこのようなディスプレイの代表例である。これはパイロットの頭と共に動くので、向いている方向に応じた正しい画像を投射できるように追跡センサを備えている。
- ヘッドアップディスプレイは、パイロットの前に設置された結合器と呼ばれる大きな反射板と投射システムからなる仕組みである。この仕組みは、画像を結合器で反射させてパイロットに見せる。
ヘッドダウンディスプレイは窓より下に設置された液晶画面であり、ヘッドダウンと呼ばれる。これを見る際には外の景色が見えなくなるので、一般的にEVSディスプレイとしては使われない。
EVSでは改良されたセンサ画像に加えて、多様な記号的画像がパイロットに表示される。それには高度、方位、水平配向 (horizontal orientation)、飛行経路、燃料状態などに関する視覚的指示がある。さらに軍事用の電子機器であれば、友軍・敵軍の識別記号や、標的設定指示や照準が含まれる。
表示されるEVSの画像や記号は、外部の景色に応じて並べられたり大きさを調整されたりしなければならない。並べるプロセスは調和と呼ばれる。ヘッドアップディスプレイは撮像センサと調和しなければならない。ヘッドマウントディスプレイは常にパイロットの頭と一緒に動くので、表示される画像がリアルタイムの風景と一致するように常に追跡されなければならない。頭の動作と画像には時間差の問題があるが、めまいを生じさせないように、その差はわずかでなければならない。
機能性
EVSの主目的は、着陸が安全でないような視界不良の状況下で、離陸、着陸、地上走行を可能にすることである。EVSはヘッドアップディスプレイと一体化されている場合のみ、着陸用としてFAA (連邦航空局) から認可されている[8]。
着陸のための規準は決心高として知られている。ICAO (国際民間航空機関) は、決心高を「精密進入において、滑走路への進入を続けるために必要な目視基準 (visual references) が確保されない場合に、進入復行を始めなければならない高さ」と定義している。地上へ接近しているパイロットは、進入を続けるためには目視基準を視認できなければならない。目視基準には以下のいずれかが必要である。
- 進入灯 (存在する場合)
- 滑走路の末端と接地帯の両方。これらは標識や灯火によって識別される。
もしパイロットが決心高でこのような基準を目視できない場合は、着陸を中止し、次の進入に向けて旋回するか、他の場所に着陸しなければならない。
決心高より上空では、パイロットは主に航空機のディスプレイを見ている。決心高を下回ると、パイロットは目視基準を認識するために外を見なければならない。この段階では、パイロットはディスプレイを見ることと窓の外を見ることの両方をしている。もしパイロットに情報を表示するために透過型ディスプレイが用いられていると、外を見続けるだけでよく、視線の移動が不要になる。
決心高
最低決心高はICAOによって以下の分類がなされている[9]。
- カテゴリーI (CAT I)
- カテゴリーII (CAT II)
- カテゴリーIII (CAT III)
- カテゴリーIIIA (CAT IIIA)
- カテゴリーIIIB (CAT IIIB)
- カテゴリーIIIC (CAT IIIC)
計器着陸装置
計器着陸装置 (ILS) は、いかなる気象状況でも運航を可能にする無線信号を用いている。ILS着陸が許されるには、地上側にその設備が導入されていること、航空機が適切な装備をしていること、乗務員が適切な資格を有していることが必要とされる。無線信号が伝わる途中に丘があったり、着陸斜面がまっすぐでなかったりするなど、地形状況は様々であるから、全ての空港や滑走路に適切なILS設備が導入されているわけではない。
GPS支援着陸
GPSは高精度であるが、着陸に使えるほどの信頼性ではない。GPS信号は故意に妨害されたり、整合性を失ったりすることがある。そのような場合には、GPS受信機が機能不全を検出するのに数秒かかってしまうこともある。この数秒という時間は、重要な飛行段階には長すぎる時間である。GPSは決心高を機器の支援がない場合の高度、つまりカテゴリーIの高度まで下げるために用いることができるが、それ以下に下げることはできない。
脚注
- RTCA (航空無線技術委員会) RTCA DO-341, Sep. 2012
- Gunn,, Bill. “Let's look at FAA's final rule on EFVS use published Dec 13, 2016”. Professional Pilot. 2018年2月12日閲覧。
- “Special Conditions: Enhanced Vision System (EVS) for Gulfstream Model G-V Airplanes”. FAA (2001年6月). 2018年2月12日閲覧。
- “Part 91 GENERAL OPERATING AND FLIGHT RULES, Instrument Flight Rules, Sec. 91.175.”. 2018年2月12日閲覧。
- “Lighting Systems - Medium Approach Light System with Runway Alignment Indicator Lights (MALSR)”. FAA (2014年8月). 2018年2月12日閲覧。
- “Passive MMW camera for low visibility landings”. Airborne Windshear Detection and Warning Systems. Fifth and Final Combined Manufacturers' and Technologists' Conference, Part 2;. pp. 765-785 (1994年7月). 2018年2月12日閲覧。
- “The 94 GHz MMW imaging radar system”. Proceedings of the Workshop on Augmented Visual Display (AVID) Research;. pp. 47-60 (1993年12月). 2018年2月12日閲覧。
- RTCA (航空無線技術委員会) DO-315B (2012), "Minimum Aviation System Performance Standards (MASPS) for Enhanced Vision Systems, Synthetic Vision Systems, Combined Vision Systems and Enhanced Flight Vision Systems".
- ICAO Annex 14 - Aerodromes, 4th Ed., Vol.I, Ch.3 (July 2004).
関連項目
- 合成視覚装置
- 計器進入
- 計器着陸装置
外部リンク
- アメリカ連邦航空局(FAA) - Enhanced Flight Vision Systems (EFVS)
- クリアビジョン - イスラエルのエルビット・システムズ社によって開発されたEVSシステム。