マルチビーム音響測深
マルチビーム音響測深 (マルチビームおんきょうそくしん、英語: Multibeam echo sounding) またはマルチビーム深浅測量は、扇状の音波で3次元的に海底や湖底を音響測深する技術。扇状に発振した音波を使用するスワス(swathまたはswathe、帯の意)測深のひとつであり、[1]、この機能を持つアクティブ・ソナーをマルチビーム音響測深機(MBES)と称する[2][3]。
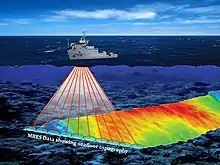
一本の音波ビームのみを使用する古典的な音響測深機(シングルビーム音響測深機)と比較して、多数の音波を面的に発振して一度で広範囲をより正確に計測することが可能であり[4]、高精度な深浅計測を行う手法として最も普及している[5]。計測手法としてはミルズクロス法を使用するものが大多数を占めているが、後に、インターフェロメトリ法(干渉法)を併用して精度の向上を図った機種も登場している[3]。ただしインターフェロメトリ法にはデメリットもあることから、現在では、スワス測深のうちミルズクロス(クロスファンビーム)方式を用いるものをマルチビーム測深、インターフェロメトリ方式を用いるものをインターフェロメトリ測深として区別し、併用するようになっている[6]。
動作原理
ミルズクロス方式
上記の通り、マルチビーム音響測深機の計測手法としては、ミルズクロス(クロスファンビーム)方式を用いて測量を行うものが大多数を占めている[3][5]。これは、1965年頃にオーストラリアの電波天文学者、バーナード・ミルズが考案した技術で[7]、「クロス」の名の通り、送信時と受信時で直角に交わるように(上から見ると十字になるように)扇形の電波を発振し、電波の交点で生成されるクロス合成波を用いて宇宙観測を行う技術である。当初はクロスファンビーム方式と称されていたが、後に、もとの考案者名を尊重してミルズクロス方式と称されるようになった[3]。
ミルズクロス(クロスファンビーム)方式を用いた音響測深機では、まず左右に幅広く前後に狭い扇形の音波ビーム(送波ファンビーム)を照射し、これが海底・湖底で反射して戻ってくるものを、左右に狭く前後方向に幅広いスリット(受波ファンビーム)を通じて受波する。この結果、音波の当たった水底のうち、受波スリットの中に捉えられた部分のみのエコーを得ることができ、両者がクロス合成された部分の鋭い音響ビーム(ナロービーム)で水底を調べたことになる[8]。
送波器・受波器アレイ
受波ファンビームを多数並べるものがマルチビーム音響測深機であり[1]、送波器・受波器をアレイとして配列してビームフォーミングを行っている[3][1]。
受波器アレイの形状としては、古典的にはフラットな線配列(ラインアレイ)が用いられてきた。これはビームステアリング角が大きい方向だとビーム幅が広がるという欠点はあるが、受波器の直線配列加工が精密に行なえ、高速フーリエ変換(FFT)を使って多数のマルチビームフォーミングを簡単に行えるという利点がある。一方、円配列(サークルアレイ)では全ての方向のビーム幅が一定になり、またローリングによるビーム角の揺れがローリング角と完全に一致するために正確なビームフォーミングを行えるという利点がある。またV字アレイでは左右別々にビームフォーミングを行っており、直下方向のビーム幅は広くなるが、左右に傾けた方向に最も鋭いビームを形成し、平坦な海底においては、それらの海底に作るフットプリントを均一に近づける働きをする。しかしサークルアレイもV字アレイも、表層音速が不明であると、ビームの角度誤差が大きくなるという欠点がある[3]。
なおソナーの一般論として、周波数が高いほど分解能は向上するが、海水中での吸収損失が大きくなり、遠距離での精度が低下する。一方、周波数が低くなると分解能は低くなるが、遠達性は向上する。マルチビーム音響測深機の場合、おおむね450キロヘルツまでの機種は水深100メートルまでを計測し、200キロヘルツは水深300メートルまで、50キロヘルツは水深3,000メートルまで、12キロヘルツは水深11,000メートルまで計測可能である[3]。
水深の算出とビームステアリング
水深の算出にあたっては、まず各受波ビームごとに、音波を発射した時から、水底で反射し、受信されるまでの往復伝搬時間を計測する[1][5]。次に、海水中の音速プロファイルを用いて、クロスビームの伝搬屈折解析を行い、クロス部分の水深と横距離の計測が行われる[3]。大きい入射角や回折、干渉などの影響により音波の照射範囲の外側では中心と比べてデータが粗くなる一方で、それぞれの角度に対する音波の往復時間の解はひとつに定まっているため、高精度での測量が可能となっている[1]。またローリングやピッチングで船が大きく揺れても、必ずクロス状の信号が得られるというメリットもある[3][注 1]。
マルチビーム音響測深機の場合、自由な向きに多数の受波ファンビームを向ける技術が必要である。またローリング・ピッチングの影響を低減するため、送波ファンビームの向きを変えることも行われる。このようにビームの方向を変えるビームステアリング (Beam steering) は、送波器・受波器アレイを機械的に傾ける方法(メカニカルステアリング)と、ビームフォーミングの際に各素子からの信号の位相を調整してビームの方向を操作する方法とがある[3]。
開発史

マルチビーム測深やスワス測深は、軍事技術の応用に端を発する。1963年、アメリカ海軍は潜水艦部隊の水中航行の支援のため、海底の広範囲を測量し海図を作成するSASS(The Sonar Array Sounding System)をジェネラル・インストゥルメント[注 2]と共同で開発した[9][10]。これは、まず送信アレイから1度おきに90本の"音の測鉛線[注 3](音波)"を作り出し、それに波などによるローリングとピッチングに対する補正(スタビライザー)をかけ、最終的に60本の音波を12kHzで発振して一度に60度の範囲を測量する仕組みである[9][11]。まず1963年にアメリカ海軍の電子システム試験艦「コンパス・アイランド」に搭載されたのち[9]、1970年までに、海洋大気庁(NOAA)の複数の調査船に搭載された[12]。
ジェネラル・インストゥルメント社では、SASSの技術を応用した一般商用向けのシステムとして、深海域用のシービーム(SeaBeam)と、浅海域用のボースン(BO'SUN)とを開発した。シービームは[注 4]、まず1976年にオーストラリア海軍の調査船「クック」に、続いて1977年にはフランス国立海洋開発センター(CNEXO)の調査船「ジャン・シャルコー」に搭載された[12][注 5]。また日本でも、1983年に竣工した海上保安庁の測量船「拓洋」を皮切りにシービームの導入を開始したが、同船での搭載は世界的にも7番目の導入例であった[13][14]。
ジェネラル・インストゥルメント社に続いて、ノルウェーのシムラッド[注 6]、西ドイツのクルップ・アトラス[注 7]、日本の古野電気、またソビエト連邦などでも同様のシステムが開発された[9]。システムの構成機器のコストが低下するに伴い、マルチビーム測深機の売り上げと運用数が世界中で著しく増加した。小型で携行可能なシステムは、船体への取り付けにかなりの時間とコストを要する従来のシステムとは違い、小型船や曳航船での運用を可能にした。Teledyne ODOM HYDROGRAPHIC製のMB2のように、モーションセンサーを音響トランスデューサー(変換器)に内蔵し、小型船舶への取り付けを更に簡単に行える製品も登場している[15]。こうした製品の登場により、音響測深や水路測量を行う中小企業でも、伝統的なシングルビーム測深からスワス測深への移行が可能になった。
脚注
注釈
- スポット状のペンシルビームを用いる場合、送・受ビームが揺れによってずれてしまい、エコーを捉えることが難しくなる恐れがあるため、高精度の姿勢安定装置(スタビライザ)などの工夫が必要となる[3]。
- 現SeaBeam Instruments、L3ハリス・テクノロジーズ傘下
- 鉛の錘をつけた紐、海などに投入して水深を測る
- 後続機種として、1980年代後半にシービーム2000やシービーム2112が開発されると、シービーム・クラシックと称されるようになった。
- 同船の搭載機は座礁により損傷したために1991年にコングスベルグ・マリタイム製のEM120に換装されている。
- 現コングスベルグ・マリタイム
- 現アトラス・エレクトロニーク
出典
- 国土交通省港湾局 2020.
- 浅田 1997.
- 海洋音響学会 2004, pp. 159–171.
- “高分解能フォーキャストマルチビーム測深機Sonic2024” (PDF). 沿岸海洋調査株式会社. p. 2. 2020年9月24日閲覧。
- “マルチビーム測深機”. 株式会社東陽テクニカ. 2020年9月24日閲覧。
- 大場 2018.
- Albert E. Theberge. “[A Note on Fifty Years of Multi-beam A Note on Fifty Years of Multi-beam]”. 2020年9月25日閲覧。
- “マルチビーム深浅測量”. 沿岸海洋調査株式会社. 2020年9月24日閲覧。
- Theberge 2013.
- U.S. Naval Research Laboratory/Marine Physics Branch (Code 7420). “GOMaP GLOBAL OCEAN MAPPING PROJECT”. U.S. Naval Research Laboratory. 2014年7月2日時点のオリジナルよりアーカイブ。2014年6月30日閲覧。
- “Multibeam SonarTheory of Operation”. L-3 Communications SeaBeam Instruments. p. 7. 2020年9月25日閲覧。
- Wells & Grant 2003.
- 小田 et al. 2002.
- 春日 et al. 2010.
- “MB2/MB1”. 株式会社ハイドロシステム開発. 2020年9月24日閲覧。
参考文献
- Jalloul, Louay M.A.; Alex, Sam P. (7 December 2006). Evaluation Methodology and Performance of an IEEE 802.16e System (PDF) (Report). IEEE Communications & Signal Processing Societies Orange County Joint Chapter (ComSig). 2011年8月13日時点のオリジナル (PDF)よりアーカイブ。
- Veen, B.D.Van; Buckley, K.M. (1988). “Beamforming: a versatile approach to spatial filtering”. IEEE ASSP Magazine 5 (2): 4-24. doi:10.1109/53.665. オリジナルの2006-07-08時点におけるアーカイブ。.
- Farr, Harold (1980). “Multibeam bathymetric sonar: Sea beam and hydro chart”. Marine Geodesy 4 (2): 77-93. doi:10.1080/15210608009379375.
- Van Trees, Harry L. (2002). Optimum Array Processing. Detection, Estimation, and Modulation Theory. Wiley-Interscience. ISBN 978-0471093909
- Haynes, Toby (26 March 1998). A Primer on Digital Beamforming (PDF) (Report). Spectrum Signal Processing by Vecima. 2006年3月16日時点のオリジナル (PDF)よりアーカイブ。
- Krim, Hamid; Viberg, Mats (7 1996). “Two Decades of Array Signal Processing Research”. IEEE Signal Processing Magazine: 67-94. オリジナルの2013-09-09時点におけるアーカイブ。.
- Theberge, Albert E. (22 May 2013). A Note on Fifty Years of Multi-beam - The Early Years (Report). Hydro International.
- Wells, Dave; Grant, Steve (2003). Technical developments in depth measurement techniques and position determination from 1960 to 1980 (Report). Charting the Secret World of the Ocean Floor: The GEBCO Project 1903-2003.
- 浅田, 昭「マルチビーム音響測深の原理」『水路部技報』第15巻、海上保安庁水路部、1997年、73-93頁、NDLJP:9997973。
- 浅田, 昭「海底地形のマルチビーム音響探査と可視化技術」『地学雑誌』第109巻第6号、東京地学協会、2000年12月、874-884頁、NAID 10007186669。
- 大島章一「海底地形調査の歴史と現状」『地學雜誌』第109巻第3号、東京地学協会、2000年6月、474-482頁、doi:10.5026/jgeography.109.3_474、ISSN 0022135X、NAID 10004724161。
- 大場, 昌幸「港湾用語の基礎知識71 - マルチビーム測深」『港湾』第95巻第2号、日本港湾協会、2018年2月、44頁、NCID AN00086819。
- 小田, 巻実、井本, 泰司、打田, 明雄、小川, 正泰「水路技術に関する展望」『水路部研究報告』第38号、海上保安庁、2002年3月、3-18頁、NDLJP:3530524。
- 海洋音響学会 編『海洋音響の基礎と応用』成山堂書店、2004年。ISBN 978-4425530717。
- 春日, 茂、井本, 泰司、打田, 明雄、小川, 正泰「大陸棚調査の初期」『水路』第153号、日本水路協会、2010年4月、2-12頁、NCID AN00090328。
- 国土交通省港湾局 (2020). マルチビームを用いた深浅測量マニュアル(浚渫工編) (PDF) (Report) (令和2年4月改定版 ed.).
外部リンク
- The Monterey Bay Aquarium Research Institute(MBARI) - カリフォルニアのモントレー湾水族館研究所のホームページ。海洋学全般の技術・研究方法・調査用装置などの開発を行う機関。
- Hydro International - 水路学についての世界中各地のニュース記事を配信するオンラインマガジン。測深関連の記事も掲載。