モバイルサービスシステム
モバイル(or モービル)サービスシステム(英語: Mobile Servicing System( MSS ))は、国際宇宙ステーション(ISS)に搭載されたロボットシステム。 2001年にISSに打ち上げられ、ステーションの組み立てと保守において重要な役割を果たしている。ステーション内で機器や備品を移動し、宇宙で働く宇宙飛行士をサポートし、ISSに取り付けられた機器やその他のペイロードにサービスを提供し、外部のメンテナンスに使用される。宇宙飛行士は、MSSのさまざまなシステムでこれらの機能を実行できるようにするための特別なトレーニングを受けている。
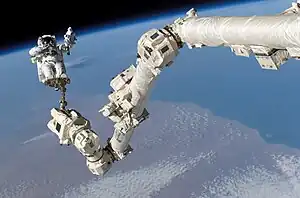
MSSは、次の3つのコンポーネントで構成されている。
- カナダアーム2として知られる宇宙ステーションリモートマニピュレーターシステム(SSRMS)。
- モバイルリモートサービサーベースシステム(MBS)。
- 特別な目的の器用なマニピュレーター(SPDM、「デクスター」または「カナダの手」としても知られている)。
システムは、MRSベースシステムをホストする米国提供のモバイルトランスポーターカートの上にある統合トラス構造のレールに沿って移動できる。システムの制御ソフトウェアは、Ada95プログラミング言語で記述されている[1]。
MSSは、カナダ宇宙庁の国際宇宙ステーションへの貢献のために、 MDA (企業) (以前はMDA Space Missions、MD Robotics、以前はSPAR Aerospaceと呼ばれていたMacDonaldDettwiler Associatesの部門)によって設計および製造されていた。
カナダアーム2


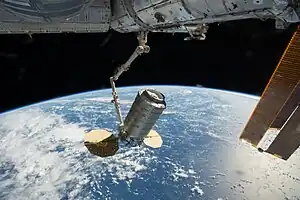
正式には宇宙ステーションリモートマニピュレーターシステム(SSRMS)として知られている。2001年4月にSTS-100で使用されたこの第2世代のアームは、スペースシャトルの元のカナダアームのより大きく、より高度なバージョンである。 カナダアーム2は、完全に伸ばされたときに、17.6メートル (58 ft)で、7つの電動ジョイント(中央に「肘」ヒンジ、「手首/肩」の両端に3つの回転ジョイント)がある。質量は1,800キログラム (4,000 lb)および35センチメートル (14 in)で、チタン製である。116,000キログラム (256,000 lb)大きなペイロードを処理でき、スペースシャトルのドッキングを支援することもできた。それは自己再配置可能であり、 シャクガのような動きで宇宙ステーションの多くの部分に到達するために逆さまに動くことができます。この動きでは、ステーション上の電力データグラップルフィクスチャ(英語: Power Data Grapple Fixtures(PDGF))の数によってのみ制限されます。ステーション周辺に配置されたPDGFは、2つのラッチングエンドエフェクタ(英語: Latching End Effectors(LEE))のいずれかを介して、電力、データ、およびビデオをアームに提供します。アームは、モバイルベースシステムを使用して、宇宙ステーションのトラスの全長を移動することもできる。
アームは、ステーション内を移動するだけでなく、グラップルフィクスチャを使用して任意のオブジェクトを移動できる。ステーションの建設では、アームを使用して大きなセグメントを所定の位置に移動した。また、スペースXドラゴン 、 シグナス宇宙船、およびカナダアーム2が宇宙船の捕獲と停泊に使用する標準のグラップルフィクスチャを備えた日本のH-IIトランスファービークル(HTV)などのパイロットされていない船の捕獲にも使用できる。アームは、使用後に宇宙船を離陸および解放するためにも使用される。
機内のオペレーターは、3つのロボットワークステーション(RWS)LCD画面を見て、自分の操作方法を確認できる。MSSには2つのRWSユニットがあります。1つはデスティニーモジュールにあり、もう一つはキューポラにある。一度に1つのRWSのみがMSSを制御する。RWSには、2セットの制御ジョイスティックがある。1つは回転ハンドコントローラー(RHC)、もう1つは並進ハンドコントローラー(THC)。これに加えて、ディスプレイおよびコントロールパネル(DCP)とポータブルコンピューターシステム(PCS)ラップトップがある。
近年、ロボット操作の大部分は、クリストファーC.クラフトジュニアミッションコントロールセンターの地上のフライトコントローラー、またはカナダ宇宙庁からリモートでコマンドされている。オペレーターは、遅いペースではあるが、機内の乗務員オペレーターが行う場合よりも柔軟に目的を達成するためにシフトで作業することができる。
宇宙飛行士のオペレーターは、訪問車両の捕獲やロボット工学がサポートする船外活動などのタイムクリティカルな操作に使用される。2021年5月12日より少し前に、カナダアーム2は、サーマルブランケットとブームの1つに損傷を与える小さなスペースデブリに見舞われた[2]。その動作は影響を受けていないように見えた[2]。
カナダアーム2は、アクシアムオービタルセグメントモジュールをISSに停泊させるのにも役立ち、2020年代後半にISSが廃止された後も、アクシアムスペースステーションでの運用を継続する[3]。
ラッチングエンドエフェクタ(LEE)
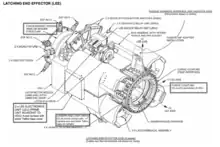
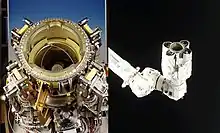
カナダアーム2には、両端に1つずつ、合計2つのLEEがある。LEEには、グラップル・フィクスチャシャフトをキャッチするための3本のスネアワイヤーがある[4]。もう1つのLEEは、モバイルベースシステムのペイロードORUアコモデーション(POA)ユニットにある。POA LEEは、大きなISSコンポーネントを一時的に保持するために使用される。もう1つは、特殊目的の器用なマニピュレーター(SPDM、「デクスター」または「カナダの手」としても知られている)である。6つのLEEが製造され、ISSのさまざまな場所で使用されている。
| S / N | 初期位置 | 現在位置 |
|---|---|---|
| 201 | LEE B | POA LEE |
| 202 | LEE A | 地球、グラウンドスペアのために改装される。 |
| 203 | POA LEE | LEE A |
| 204 | ELC1に保存されているスペア | LEE B |
| 205 | アース、グラウンドスペア | スペアは外部ISSに保管されている。 |
| 301 | SPDM LEE | SPDM LEE |
特別な目的の器用なマニピュレーター
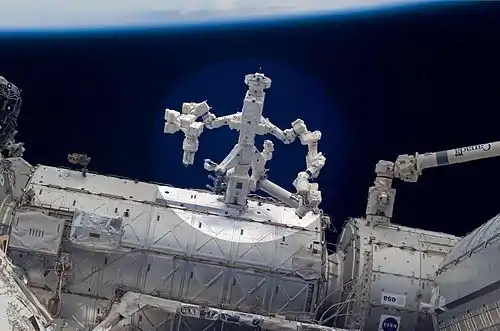
特別な目的の器用なマニピュレーター(英語: Special Purpose Dexterous Manipulator)、または「 デクスター 」は、カナダアーム2、ISS、またはモバイルベースシステムに接続できる小型の2アームロボット。アームとその電動工具は、繊細な組み立て作業を処理したり、船外活動中に宇宙飛行士が現在処理している軌道上交換ユニット(ORU)を変更したりすることができる。 カナダアーム2は「シャクガの動き」でステーション内を移動できるが、デクスターが取り付けられていない限り、何も運ぶことができない。テストは、オンタリオ州オタワにあるカナダ宇宙庁のデビッドフロリダ研究所の宇宙シミュレーション室で行われました。マニピュレーターは、2008年3月11日にSTS-123でステーションに打ち上げられた。
モバイルベースシステム

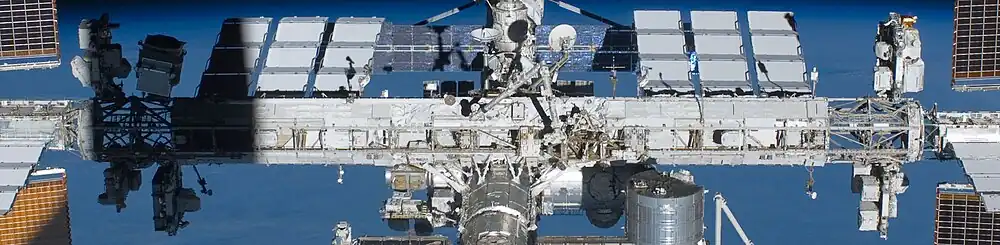
モバイルリモートサービサーベースシステム(MBS)は、ロボットアームのベースプラットフォームです。 2002年6月のSTS-111の間にステーションに追加された。プラットフォームは、モバイルトランスポーター[5]( STS-110にインストールされ、カリフォルニア州カーピンテリアのノースロップ・グラマンによって設計された)の上に置かれ、ステーションのメイントラスのレールを108メートル下って滑走することができる[6]。カナダアーム2は単独で再配置できるが、同時に運ぶことはできない。デクスターは単独で再配置できない。 MBSにより、2つのロボットアームは、トラス構造に沿って作業現場に移動し、途中でグラップルフィクスチャに降りることができる。カナダアーム2とデクスターをMBSに接続すると、合計質量は4,900キログラム (10,800 lb) [7]。カナダアーム2と同様に、MD Roboticsによって構築され、15年以上の耐用年数がある[8] [9]。
MBSには、4つの上部コーナーにそれぞれ1つずつ、合計4つのPower Data GrappleFixtureが装備されている。これらはいずれも、カナダアーム2とデクスターの2つのロボット、およびそれらが保持する可能性のあるペイロードのベースとして使用できる。MBSには、ペイロードを接続するための2つの場所もある。1つ目は、ペイロード/軌道上交換ユニットの収容(英語: Payload/Orbital Replacement Unit Accommodations(POA))です。これは、カナダアーム2のラッチングエンドエフェクターによく似た外観と機能を備えたデバイス。カナダアーム2が他のことを自由に行えるようにしながら、グラップルフィクスチャを使用してペイロードを駐車、電力供給、およびコマンドするために使用できる。もう1つの添付場所は、 MBS共通添付システム(英語: MBS Common Attachment System(MCAS))。これは、科学実験をホストするために使用される別のタイプのアタッチメントシステムである[8]。
MBSは、船外活動中の宇宙飛行士もサポートする。工具や機器、足の拘束装置、手すり、安全テザーの取り付けポイント、およびカメラアセンブリを保管する場所があり、必要に応じて、宇宙飛行士が毎分約1.5メートルの最高速度で移動しているときにMBSに「乗る」ことも可能[5]。MBSの両側には、乗務員と機器の翻訳支援がある。これらのカートは、MBSと同じレールに乗っている。宇宙飛行士は、EVA中に手動でそれらに乗って、機器を輸送し、ステーション周辺での移動を容易にする。
強化されたISSブームアセンブリ
2011年5月27日に設置されたのは、手すりと検査カメラを備えた15.24メートル(50フィート)のブームで、カナダアーム2の端に取り付けられている。
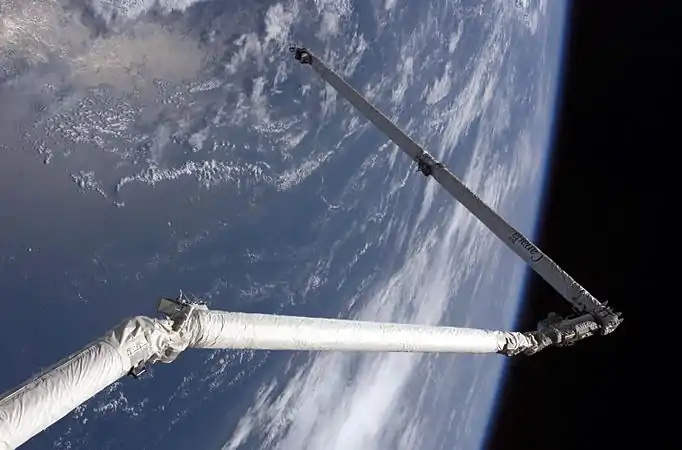 STS-114でOBSSブームを保持しているシャトルリモートマニピュレーターシステム(RMS)
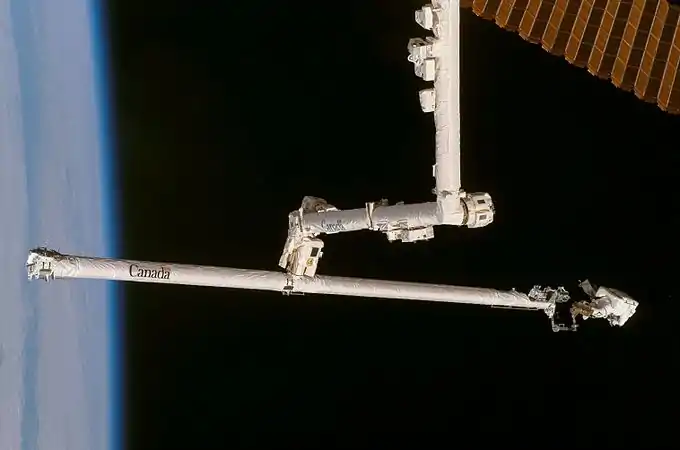 STS-120中にソーラーアレイを修理するためにOBSSブームに乗っているスコットパラジンスキー宇宙飛行士(右)
その他のISSロボティクス
ステーションは、STS-124の間に2番目のロボットアームである日本の実験モジュールリモートマニピュレーターシステム(JEM-RMS)を受け取った。JEM-RMSは、主にJEM公開施設のサービスに使用される。追加のロボットアームである欧州ロボットアーム(ERA)は、2021年7月15日にロシア製の多目的実験モジュールと一緒に使用される予定。
ピアースに接続されているISSには、2台のストレラ貨物クレーンがあり、クレーンの一つを延長して、ザーリャの端に到達することができる。もう一方は反対側に伸びて、ズヴェズダの終わりに達することができる。最初のクレーンは、STS-96とSTS-101の間に宇宙で組み立てられた。2番目のクレーンはピアース自体と一緒に打ち上げられた。
関連項目
- カナダアーム2のメーカーであるマクドナルド、デットワイラーアンドアソシエイツ
- スペースシャトルオービターで使用されたカナダアーム
- 欧州ロボットアーム、ISSに設置される3番目のロボットアーム
- ISSモジュールきぼうで使用されるリモートマニピュレータシステム
- ISSで使用される特殊目的デクスターマニピュレーター(SPDM)としても知られるデクスター
- ストレラ 、モバイルサービスシステムと同様のタスクを実行するためにISSで使用されるクレーン
脚注
- “Case Study: MDA - Canadian Space Arm”. AdaCore. 2009年10月15日閲覧。
- Michelle, Star (2021年5月31日). “Space Debris Has Hit And Damaged The International Space Station”. Science Alert 2021年5月31日閲覧。
- “Axiom Station Assembly Sequence — Axiom Space Axiom Space”. Axiom Space. 2021年8月9日閲覧。
- EVA Checklist STS-126 Flight Supplement, 2008 pages 115, 117, 118
- “The Slowest and Fastest Train in the Universe”. NASA. 2021年8月11日閲覧。
- “Archived copy”. 2015年6月29日時点のオリジナルよりアーカイブ。2015年6月26日閲覧。
- Garcia (2018年10月22日). “Mobile Servicing System”. NASA. 2021年8月11日閲覧。
- “CSA - STS-111 - Mobile Base System - MBS Design”. Canadian Space Agency. 2008年3月15日閲覧。
- “CSA - STS-111 - Mobile Base System - Backgrounder”. Canadian Space Agency. 2008年3月15日閲覧。
参考文献
- 外部ISSペイロード用のロボット転送とインターフェース。 SSRMS / カナダアーム2の2014年の優れた図
外部リンク
- ISS組立:カナダアーム2とモバイルサービスシステム
- カナダアーム2に関するカナダ宇宙庁の情報
- モービルベースシステム、カナダアーム2、デクスタが連携するYouTubeアニメーション
- ステーションでのカナダアーム2インチワーミングのYoutubeアニメーション
| 概要 |  | ||||||
|---|---|---|---|---|---|---|---|
| 構成要素 | |||||||
| 支援機材 | |||||||
| 複数回使用 | |||||||
| キャンセル | |||||||
| 補給機 |
| ||||||
| |||||||

