上田隆一
上田 隆一(うえだ りゅういち、1978年〈昭和53年〉2月16日[1][17][注 2] - )は日本のロボット研究者。東京大学博士(工学)[3]。日本における確率ロボティクスの代表的人物の一人[8][9]。「シェル芸」の提唱者[1]。千葉工業大学先進工学部未来ロボティクス学科 教授[20]。学生時代からロボカップ四足歩行ロボットリーグの「TEAM ARAIBO」で活躍し、後にロボカップ@ホームにも出場[21][22]。東京大学大学院工学系研究科 助教、ユニバーサル・シェル・プログラミング研究所 技術研究員、産業技術大学院大学 助教、千葉工業大学未来ロボティクス学科 准教授、USP友の会 会長を歴任[23][24][1][25]。ロボカップ日本委員会 正会員[26]、ジャパンオープン実行委員会サッカー標準プラットフォームリーグ委員[21][27]。2020年度日本機械学会教育賞受賞者[13]。
| 人物情報 | |
|---|---|
| 生誕 |
1978年2月16日(46歳)[1] 富山県小矢部市[2] |
| 出身校 | 東京大学 |
| 学問 | |
| 研究分野 | ロボット工学、情報処理 |
| 研究機関 |
東京大学 有限会社USP研究所 産業技術大学院大学 千葉工業大学 |
| 博士課程指導教員 | 新井民夫[3] |
| 指導教員 | 湯浅秀男[注 1] 太田順[7] |
| 学位 | 博士(工学)(東京大学)[3] |
| 主要な作品 | 『確率ロボティクス』(日本語の訳本)[8][9]、『詳解 確率ロボティクス』[10] |
| 影響を受けた人物 | ディーター・フォックス[6]、小林祐一[6][11]、松下光次郎[12] |
| 学会 | 日本ロボット学会、情報処理学会、IEEE、USP友の会 |
| 主な受賞歴 | 日本機械学会教育賞[13]、ロボカップ2004(リスボン大会)四足歩行ロボットリーグ・テクニカルチャレンジ第2位[14][15] |
| 公式サイト | |
| 上田ブログ | |
| YouTube | |
|---|---|
| チャンネル | |
| 活動期間 | 2011年10月6日から[16] |
| ジャンル | ロボット[16] |
| 登録者数 | 3,140人[16] |
| 総再生回数 | 288,743 回[16] |
| 数値情報は2024年4月10日(UTC)時点[16] | |
来歴・人物
生い立ち
富山県小矢部市出身[2]。少年時代は筒井康隆や安部公房などの文学に親しむ[22]。高校では囲碁を始めて初段、富山県男子県代表も経験した[22]。富山県立高岡高等学校を卒業し、東京大学に進学[25][22]。教養課程では麻雀に打ち込み、進振りでは工学部精密機械工学科に配属される[22][注 3]。
東京大学、TEAM ARAIBO
2000年、学部4年次の卒業研究で新井・湯浅・太田研究室に配属[29][30]。2001年3月に学部を卒業し、東京大学大学院工学系研究科精密機械工学専攻へ進学。一貫して横井・湯浅・太田研究室に所属[注 4]。2003年3月に修士課程修了後は博士課程へ進学するが、2004年4月から新井・横井・太田研究室の助手に着任[18][19][31]。2007年3月に論文博士で学位を取得[3][32]。2007年より助教[33]。なお、2007年の時点で既婚、1児の父[6]。
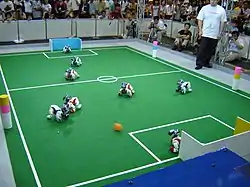
この間、ソニーのAIBOを用いるロボカップ四足ロボットリーグに出場する「TEAM ARAIBO」[注 5]に参加。以後2007年の四足ロボットリーグ終了まで続け[34]、AIBOを題材に自律移動ロボットの自己位置推定や行動決定を研究[35][36][31]。物体や自己の位置推定にパーティクルフィルタを導入し[36]、部分観測マルコフ決定過程による行動決定も試みたという[37]。上田は状態行動地図の作成に動的計画法を導入し、ベクトル量子化を用いて状態行動地図を大幅に圧縮した[35]。

なお学部4年次は湯浅秀男[注 1]の指導を受け、論文を半年間で詳しく読み込む勉強会にも参加して難しい数学に対する耐性を付けた[39]。この頃、小林祐一の助言でMonte Carlo localizationを実装し[6][40][注 6]、提案者のディーター・フォックスに感銘を受ける[6]。2003年にはフォックスを訪問し、後に2005年にフォックスがセバスチャン・スランらと著した『Probabilistic robotics』を翻訳[6]。訳本が2007年に出版されている[42][注 7]。
転職、シェル・プログラミングの世界へ
2009年には有限会社ユニバーサル・シェル・プログラミング研究所(USP研究所)に技術研究員として転職[23]。ユニケージ開発手法によるシステム開発やその普及活動に従事し[23]、NEDOの支援を受けた「パイプライン計算機とユニケージによる高速情報処理技術の実用化」のプロジェクトなどにも携わった[43]。
この間、2009年5月[44]に「USP友の会」が発足し、上田は会長に就任[24][30]。会長就任は受け身だったというが、上田は「会社の技術の一部やLinuxのコマンドの機能をどうやって面白く伝えるか」を意図してこの会で「シェル芸人養成勉強会」を企画・開催[45]。「シェル芸」を提唱するようになる[1]。また、『Software Design』といった商業誌でも解説記事を執筆するようになる(節「商業誌」参照)。
産業技術大学院大学、再び研究者へ
2013年8月、産業技術大学院大学産業技術研究科情報アーキテクチャ専攻の助教に就任[25][24]。データベース利用におけるシェルスクリプトの利用法などを研究するとともに、ロボット研究も再開[21]。ロボットの行動決定にパーティクルフィルタを適用し、「Probabilistic flow control method(PMC法)」を提案した[21][46]。
一方USP友の会では引き続き会長を務め[30]、様々な活動に取り組んでいる[47]。USP研究所でも11月からアドバイザリー・フェローを務め[25][21]、2014年には中川友紀子とロボカップ@ホームの普及活動に取り組んだ[48]。
千葉工業大学准教授時代
2015年9月、千葉工業大学工学部未来ロボティクス学科准教授に就任(2016年より先進工学部未来ロボティクス学科)[1][25]。「CIT Brains @Home」としてロボカップ@ホームに出場[30]。自律ロボットの空間認識や行動決定の同時学習について研究を推進し[49][50]、強化学習なども取り入れ「Particle Filter on Episode」を提案する[50][51][52]。2020年度からは林原靖男とともに科研費で「自律ロボットが情報の不確かさを克服して危険を回避しタスク達成するための行動決定法」の研究に取り組む[53]。
また、中川友紀子の株式会社アールティが販売するRaspberry Piを用いたマイクロマウス教材について、解説を執筆[54][55]。ROS(Robot Operating System)環境での開発も交えて、書籍化された[54][55](「主な著作」節も参照)。また、自著『詳解 確率ロボティクス ― Pythonによる基礎アルゴリズムの実装 ―』を執筆し、2019年に講談社から出版された[10]。Python3.7で書かれた同書のプログラムはGitHubで公開され、Jupyter Notebook上で実行できる[10]。また、2020年のコロナ禍では同書に関連した講義をYouTubeで公開している[10]。
『詳解 確率ロボティクス』の執筆と『確率ロボティクス』の翻訳、「ウェブ上への教材の公開」が評価され、2021年3月に日本機械学会教育賞を受賞した[13]。また、2024年2月時点で『Software Design』において「魅惑の自作シェルの世界」を連載[56]。一方で同年3月には『ロボットの確率・統計 ― 製作・競技・知能研究で役立つ考え方と計算法 ―』をコロナ社から出版している[56]。
千葉工業大学上田研究室
千葉工業大学先進工学部未来ロボティクス学科では上田隆一研究室として「自律ロボット研究室」を主宰[57]。
中川友紀子のアールティとはディープラーニング(深層学習)を用いた唐揚げの認識やマニピュレーションの研究にも取り組んだ[51][58][59][60][61]。さらに東芝とはRGB-Dハンドアイカメラシステムの開発に[62][63]、ヤンマーとは果菜作物収穫システムの開発に取り組んでいる[62][64][65]。
2020年9月にオンライン開催された学生向けのAWS Robot Delivery Challengeに上田研究室の3年生4名が出場し、第1回大会で優勝を飾った[66][67]。優勝メンバーの池邉龍宏と高橋秀太は林原研究室の2名とともに翌2021年5月の大会にも出場し、準優勝の成績を収めている[68][69][注 8]。
自動車技術会が主催した「第5回自動運転AIチャレンジ2022(シミュレーション)」には、藤崎賢蔵、吉越真、池邉龍宏が「千葉工業大学 上田研 自律移動チーム」として出場[70][71]。2023年3月6日の表彰式ではチャレンジコースで最優秀賞となり、日本自動車工業会会長賞も受賞した[70][71]。
受賞歴
(学術賞)
- 2004年 - 第19回日本ロボット学会研究奨励賞[31][72]
- 計測自動制御学会システム・情報部門 部門奨励賞[31]
- 2021年 - 2020年度(令和2年度)日本機械学会教育賞[13][注 9]
(ロボカップ四足ロボットリーグ) -「TEAM ARAIBO」[注 5]の一員として[14]
社会的活動
(学術団体)
(その他の団体)
著書
単著
- 『シェルプログラミング実用テクニック』 USP研究所 監修、技術評論社〈Software Design plusシリーズ〉、2015年、ISBN 978-477-41-7344-3。
- 『Raspberry Piで学ぶROSロボット入門』 日経BP社、2017年、ISBN 978-482-22-3929-9。[注 10]
- 『詳解 確率ロボティクス ― Pythonによる基礎アルゴリズムの実装 ―』講談社〈KS理工学専門書〉、2019年、ISBN 978-406-51-7006-9。
- 『ロボットの確率・統計 ― 製作・競技・知能研究で役立つ考え方と計算法 ―』コロナ社、2024年、ISBN 978-4-339-04687-8。
共著
- 『フルスクラッチから1日でCMSを作る シェルスクリプト高速開発手法入門』 後藤大地との共著、USP研究所 監修、KADOKAWA、2014年、ISBN 978-404-86-6068-6。[注 11]
- 『フルスクラッチから1日でCMSを作る シェルスクリプト高速開発手法入門 改訂2版』2019年、ISBN 978-404-89-3069-7。
- 『1日1問、半年以内に習得 ― シェル・ワンライナー160本ノック ―』技術評論社〈Software Design plusシリーズ〉、ISBN 978-4-297-12267-6。- 山田泰宏、田代勝也、中村壮一、今泉光之、上杉尚史との共著[78][注 12]。
翻訳
- 『確率ロボティクス』 上田隆一 訳、毎日コミュニケーションズ〈MYCOM ROBOT books〉、2007年、ISBN 9784839924010。(プレミアムブック版 ISBN 978-483-99-5298-3)[注 7]
主な著作
学位論文
- State-action map compression by using vector quantization for decision making of autonomous robots. 博士学位論文(乙第16754号). 東京大学. (2007-03-16)[注 13][3]
学会誌
- 「確率ロボティクスの展望」『日本ロボット学会誌』第29巻第5号、2011年、 404-407頁。
- 「Shellshockの顛末書」『情報処理』第55巻第2号、2014年、 1320-1323頁。
- 「確率ロボティクスの歩みと将来展望」『システム/制御/情報』第60巻第12号、2016年、 503-508頁。
- 「移動ロボットのためのROSパッケージの紹介と実機への導入方法」『計測と制御』第57巻第10号、2018年、715-720頁。
- 「技術チャレンジの中で育った確率ロボティクス」『日本ロボット学会誌』第41巻第5号、2023年、443-450頁。
商業誌
(連載)
- 「連載 開眼シェルスクリプト」『Software Design』 技術評論社、2012年1月号 - 2013年12月号[80]
- 「連載 Haskellでやってはいかんのか?」『USP Magazine』2014年4月号 - 2015年7月号[81]
- 「連載 Raspberry Piで始めるかんたんロボット製作」『日経Linux』 日経BP社、2015年6月号 - 11月号[82]
- 「連載 Raspberry Piで作ろう お手軽ロボット教室」『日経Linux』 日経BP社、2016年1月号 - 9月号[83]
- 「連載 シェル芸人からの挑戦状」『Software Design』 技術評論社[84]
- 「連載 魅惑の自作シェルの世界」『Software Design』 技術評論社[56]
(掲載) 上記連載以外にも技術評論社の『Software Design』で不定期に記事を書いており[85]、CQ出版の雑誌では
- 「マルチパラメータ演算! 先進ロボティクス技術」『トラ技Jr』第44号、2021年1月発行、10-21頁。[86]
- 「マルチパラメータ演算! 先進ロボティクス技術」『トランジスタ技術』2021年2月号、2021年1月発売、176-187頁、ISSN 00409413。
といった記事が掲載されている。
その他
- “まっすぐ走らないロボットの話”. 教員連載コラム(不確かな未来との対話). 東京都立産業技術大学院大学. 2023年7月9日(UTC)閲覧。
- “Macでターミナルとシェルを使うための基礎知識 - 環境の構築と基本的なファイル操作を知る”. エンジニアHub. (2019年2月19日) 2019年5月2日閲覧。
脚注
注釈
- 湯浅秀男(ゆあさ ひでお)は日本のロボット研究者、名古屋大学工学博士[4]。名古屋大学講師、東京大学助教授を歴任[5][4]。自律分散システムの制御に拡散方程式やグラフ理論など高度な数式を導入し、センサーとアクチュエータの双対性に着目した[4]。教育にも熱心で、かつ人柄の良さでも知られていた[4]。上田は笑顔に潜む「研究者としての凄味」を感じたと言う[6]。
- 1979年生まれ[5]は間違いで、1978年生まれ[18][19][2]が正しい。
- 精密機械工学科は現在の精密工学科。一時期はシステム創生学科に組み込まれていた[28]。
- 2002年9月に湯浅が急逝したため、2004年3月までは新井・太田研究室[29][28]。
- “ARAIBO”は“Advanced Robotics with Artificial Intelligence for Ball Operation”が由来。東大新井研のみならず、同研究室出身の中央大学・大隅久の研究室も参画している(Tamio Arai, et.al. (August 2001). The Team Description of ARAIBO. RoboCup 2001: Robot soccer world cup V. 5th robot world cup soccer games and conferences: 730-733. doi:10.1007/3-540-45603-1_124 参照)。
- 上田らのチーム「ARAIBO」は単純にMonte Carlo localizationを実装したのではなく、ロボカップのような雑音の多い環境でも高速・高精度に自己位置同定できるように、一様分布を用いる改良を施していた[41]。
- セバスチャン・スラン、ウルフラム・バーガード、ディーター・フォックス 著(NCID BA83605727、NCID BB18623525、NCID BB22865583参照)。原著は Thrun, Sebastian., Burgard, Wolfram., Fox, Dieter. (2005) Probabilistic robotics. MIT Press. ISBN 978-026-22-0162-9[42]。
- 第2回大会から初心者部門が設けられ、以前の競技内容はカスタマイズ部門となっている。2021年に千葉工業大学のチームが出場したのはカスタマイズ部門[68][69]。
- 受賞理由 - 翻訳書「確率ロボティクス」と書籍「詳解 確率ロボティクス」の出版およびウェブ上への教材の公開[13]。
- 中川友紀子によるRaspberry Pi MouseやROSの講習会で教材として使用された[76]。
- 「ITエンジニアに読んでほしい技術書・ビジネス書大賞2015」において、技術書部門ベスト10に入っている[77]
- 翔泳社の「ITエンジニア本大賞 2022」において、技術書部門でベスト3に入っている[79]。
- 和文タイトル『自律ロボットの行動決定のための状態行動地図のベクトル量子化圧縮』(NAID 500000427646、「論文内容の要旨」参照、2018年5月26日閲覧。)
出典
- 上田 2016, p. 508.
- “上田隆一 プロフィール”. ローチケ×HMV&BOOKS online. 2018年5月23日閲覧。
- “学位論文要旨 No 216754”. 東京大学学位論文データベース. 2018年5月26日閲覧。
- 『湯浅 秀男 先生 追悼文集』 2003.
- 小林祐一、深瀬武、上田隆一、新井民夫、湯浅秀男「実時間性と観測コストを考慮した4脚ロボットのサッカー行動設計」『日本ロボット学会誌』第21巻第7号、2003年、802-810頁。
- 上田隆一「あとがきにかえて」『確率ロボティクス』 毎日コミュニケーションズ〈MYCOM ROBOT books〉、2007年、545-546頁。ISBN 9784839924010。
- 上田 2023, p. 447.
- 松本吉央、道木加絵「「確率理論のロボティクス応用」特集について」『日本ロボット学会誌』第29巻第5号、2011年、403頁。
- 木内裕介「「不確実性に挑むロボティクス」特集号を企画して」『システム/制御/情報』第60巻第12号、2016年、541頁。
- 植村渉「書評「詳解 確率ロボティクス Pythonによる基礎アルゴリズムの実装」(上田隆一 著)」『計測と制御』第59巻第9号、2020年、682頁。
- 上田隆一「あとがき」『詳解 確率ロボティクス ― Pythonによる基礎アルゴリズムの実装 ―』講談社〈KS理工学専門書〉、2019年、2020年7月2日発行第4刷、375-378頁。ISBN 978-406-51-7006-9。
- 上田隆一、新井民夫、松下光次郎「アクロボットの振り上げのための状態行動地図の作成と圧縮」『ロボティクス・メカトロニクス講演会講演概要集2006』、2006年、2P1-B39。
- “2020年度 日本機械学会賞受賞者”. 日本機械学会. 2020年3月16日(UTC)閲覧。
- 上田 2007, p. 257.
- “LEGGED LEAGUE RESULTS 2004”. RoboCup Standard Platform League. 2018年5月28日閲覧。(英語)
- “概要”. Ryuichi Ueda”. YouTube. 2024年4月10日(UTC)閲覧。
- 梅田和昇、浅沼和範、菊地敏文、上田隆一、大隅久、新井民夫「カメラ特性を考慮した複数自律移動ロボットのための環境・計測シミュレータの開発」『日本ロボット学会誌』第23巻第7号、2005年、878-885頁。
- 上田隆一、新井民夫、浅沼和範、梅田和昇、大隅久「パーティクルフィルタを利用した自己位置推定に生じる致命的な推定誤りからの回復法」『日本ロボット学会誌』第23巻第4号、2005年、466-473。
- 上田隆一、新井民夫「パーティクルフィルタとQ-MDP法による状態推定の不確かさを考慮した自律ロボットの実時間行動決定」『日本ロボット学会誌』第25巻第1号、2007年、103-112頁。
- “教員情報 - 上田 隆一”. 研究者情報". 千葉工業大学. 2024年4月10日(UTC)閲覧。
- “PFC 法の開発と確率ロボティクス”. 003情報通信. 産業技術大学院大学 産業技術研究科 情報アーキテクチャ専攻. 2018年5月23日閲覧。
- 未来ロボティクス学科 2017b.
- 上田 2011, p. 407.
- 上田 2014, p. 1323.
- “上田 隆一 プロフィール”. 教員紹介. CIT未来ロボティクス学科. 2023年2月10日(UTC)閲覧。
- “平成28年度事業報告書 平成28年度収支決算書”. 特定非営利活動法人ロボカップ日本委員会. 2018年5月26日閲覧。
- “ロボカップ ジャパンオープン2014 大会概要”. 2018年5月27日閲覧。
- “サービスロボティクス分野の歴史”. 東京大学精密機械工学専攻サービスロボティクス分野 (2018年4月1日) 2018年5月23日閲覧。
- “故湯浅先生追悼集について”. 東京大学 工学部 精密工学科/東京大学大学院 工学系研究科 精密工学専攻 サービスロボティクス分野 (2003年2月19日) 2018年5月23日閲覧。
- 未来ロボティクス学科 2017a.
- 実川達明、上田隆一、新井民夫「サンプリング実時間Q-MDP法 ―不完全な観測に基づき実時間行動する自律サッカーロボットへの適用―」『日本ロボット学会誌』第27巻第1号、2009年、71-78頁。
- 上田 2007.
- 上田 2009, p. 407.
- 梓みきお (2007年5月24日). “ロボカップ ジャパンオープン2007 大阪開催~ヒューマノイドリーグはTeam OSAKAの4連覇で幕を閉じる”. Robot Watch. Impress Watch. 2018年5月23日閲覧。
- “ベクトル量子化による状態・行動地図の不可逆圧縮(2005–2006年度、若手研究B)”. 科学研究費助成事業データベース. 国立情報学研究所. 2023年2月10日(UTC)閲覧。
- “多数のセンサによる物体位置姿勢計測のためのパーティクルフィルタの実装理論(2007–2008年度 若手研究B)”. 科学研究費助成事業データベース. 国立情報学研究所. 2023年2月10日(UTC)閲覧。
- 上田 2023, p. 449.
- 上田 2023, p. 444.
- 『湯浅 秀男 先生 追悼文集』 2003, 「東京大学大学院工学系研究科 新井・湯浅・太田研究室 上田 隆一」p.59.
- 上田 2023, p. 446.
- 大橋健「4足ロボットリーグのとりくみ」『日本ロボット学会誌』第20巻第1号、2002年、45-46頁。
- 友納正裕「移動ロボットの環境認識」『システム/制御/情報』第60巻第12号、2016年、509-514頁。
- “有限会社ユニバーサル・シェル・プログラミング研究所 パイプライン計算機とユニケージによる高速情報処理技術の実用化”. 中小企業ビジネス支援サイト J-Net 21. 2018年5月23日閲覧。
- “USP友の会について”. USP友の会 (2010年10月25日) 2018年5月30日閲覧。
- 加賀 2022.
- Ryuichi Ueda (2015). Generation of compensation behavior of autonomous robot for uncertainty of information with probabilistic flow control. Advanced Robotics. 29(11): 721-734.
- junkuTV (2015年6月28日). “上田隆一×中島雅弘×富永浩之 AWK & Shellテキスト処理ブーム再来について熱くなる夜。”. Youtube. 2018年5月26日閲覧。
- “オープンフォーラム Turtlebot2でロボカップ@ホームに挑戦しよう!”. 第23回日本ロボット学会学術講演会. 2018年5月23日閲覧。
- “実世界を行動するエージェントの空間認識能力と行動決定則の同時学習(2017–2019年度 基盤研究C)”. 科学研究費助成事業データベース. 国立情報学研究所. 2023年2月10日(UTC)閲覧。
- “実世界を行動するエージェントの空間認識能力と行動決定則の同時学習”. 千葉工業大学未来ロボティクス学科知能ロボット研究室. 2018年5月28日閲覧。
- “出版物リスト”. 千葉工業大学先進工学部未来ロボティクス学科知能ロボット研究室. 2018年5月27日閲覧。
- Ryuichi Ueda, Kotaro Mizuta, Hiroshi Yamakawa, Hiroyuki Okada (2017) Particle Filter on Episode for Learning Decision Making Rule. In: W. Chen, K. Hosoda, E. Menegatti, M. Shimizu, H. Wang (eds) Intelligent Autonomous Systems 14. IAS 2016. Advances in Intelligent Systems and Computing, vol 531. Springer. ISBN 978-3-319-48035-0, 978-3-319-48036-7
- “自律ロボットが情報の不確かさを克服して危険を回避しタスク達成するための行動決定法(2020–2022年度 基盤研究C)”. 科学研究費助成事業データベース. 国立情報学研究所. 2023年2月10日(UTC)閲覧。
- “2017/03/30に「Raspberry Piで学ぶ ROSロボット入門」発売決定!”. Raspberry Pi Mouse. 株式会社アールティ. 2018年5月23日閲覧。
- “Raspberry Pi Mouse V2 フルキット”. RT Robot Shop. 株式会社アールティ. 2018年5月23日閲覧。
- “ロボットの確率・統計 - 製作・競技・知能研究で役立つ考え方と計算法 -”. コロナ社. 2024年3月12日(UTC)閲覧(著者紹介をクリック)。
- “CIT自律ロボット研究室 千葉工業大学 先進工学部 未来ロボティクス学科 上田隆一研究室”.
- ロボスタ編集部 (2016年9月6日). “ロボットは「Computer Aided」から「AI Aided」に移行、そしてシンギュラリティへ – HTML5カンファレンスでRTの中川友紀子氏が講演”. ロボスタ. 2018年5月28日閲覧。
- TensorFlow勉強会 (2016年7月5日). “TensorFlow勉強会 (4) TensorFlow唐揚サーバーロボット”. YouTube. 2018年5月30日閲覧。
- 平間翔大、上田隆一、中川友紀子、中川範晃「ばら積みされた唐揚げの検出およびマニピュレーション」『日本機械学会ロボティクス・メカトロニクス講演会講演概要集』2018年、1A1-D03。
- 遠藤玄「食品把持機構」『日本ロボット学会誌』第37巻第6号、2019年、495-498頁。
- “共同研究”. CID自律ロボット研究室. (2021年3月26日) 2023年7月15日(UTC)閲覧。
- 下鳥晴己、姜平、大賀淳一郎、菅原淳、上田隆一「RGB-Dハンドアイカメラを有する2指ハンドによる任意形状のワークのピッキング ―把持位置検出の計算効率化およびワークとハンドの干渉回避による把持成功率の改善―」『日本機械学会ロボティクス・メカトロニクス講演会講演概要集』2022年、2A1-N03。
- “「革新的ロボット研究開発基盤構築事業」を開始 ―ロボティクス異分野も含めた8社11大学などが参画、イノベーションの創出を目指す―”. NEDO. (2020年10月16日) 2023年7月15日(UTC)閲覧。
- 三上泰史、石川弘也、原直裕、夏迫和也、空閑融、大和田恭平、北浦勇人、上田隆一「密生した圃場における一部が隠れた果菜類の主茎の検出 —写実的なCG画像で学習した深層畳み込みニューラルネットワークによるImage-to-Image変換—」『日本ロボット学会』第40巻第2号、2022年、143-153頁。
- 神崎洋治 (2020年9月16日). “学生たちが自律移動ロボットで自動運転とAIの技術を競う「AWSロボットデリバリーチャレンジ」開催!優勝は千葉工業大学”. ロボスタ. 2021年9月18日(UTC)閲覧。
- 「自律走行 AI駆使 未ロボの4人チーム 初開催 AWSロボコンに優勝」『NEWS CIT』千葉工業大学、2020年10月15日号、2面、2021年9月18日(UTC)閲覧。
- 神崎洋治 (2021年5月11日). “学生たちが自動運転ロボットでAIの技術を競う「AWSロボットデリバリーチャレンジ」決勝 息を飲む接戦を制したチームは”. ロボスタ. 2021年9月18日(UTC)閲覧。
- 「今年は準優勝 AWSロボコン 未ロボ4人チーム」『NEWS CIT』千葉工業大学、2021年17月15日号、4面、2021年9月18日(UTC)閲覧。
- 自動車技術会 (2023年3月6日). “第5回自動運転AIチャレンジ2022(シミュレーション)”. 時事通信. 2023年3月24日時点のオリジナルよりアーカイブ。2023年7月8日(UTC)閲覧。
- 佐久間秀 (2023年3月7日). “自動車技術会、「第5回自動運転AIチャレンジ2022(シミュレーション)」表彰式 各チームの手法を解説するエキシビションも実施”. Car Watch. 2023年7月8日(UTC)閲覧。
- “第19回 研究奨励賞 受賞者(2004年)”. 表彰. 日本ロボット学会. 2023年7月15日(UTC)閲覧。
- “LEGGED LEAGUE RESULTS 2005”. RoboCup Standard Platform League. 2018年5月28日閲覧。(英語)
- “平成21年度事業報告書 平成21年度収支決算書”. 特定非営利活動法人ロボカップ日本委員会. 2018年5月26日閲覧。
- “ロボカップ ジャパンオープン大阪2007 運営マニュアル(参加者用)”. 2018年5月27日閲覧。
- “「ロボット系人材」新卒採用イベントをアールティが初開催、ROS・ラズパイの勉強会やDENSOなどによる会社案内も”. ロボスタ. (2017年3月30日) 2022年5月10日(UTC)閲覧。
- ITエンジニア本大賞事務局 (2015). “IEエンジニアに読んでほしい技術書・ビジネス書大賞2015”. 翔泳社. 2018年5月23日閲覧。
- “Software Design plusシリーズ 1日1問、半年以内に習得 シェル・ワンライナー160本ノック”. 技術評論社. 2021年9月18日(UTC)閲覧。
- 渡部拓也 (2022年2月22日). “「ITエンジニア本大賞 2022」で大賞が決定! エンジニアが最もおすすめする技術書とビジネス書は?”. CodeZine. 2022年5月10日(UTC)閲覧。
- “開眼シェルスクリプト”. 2018年5月26日閲覧。
- “Haskellでやってはいかんのか?”. 2018年5月26日閲覧。
- “Raspberry Piで始めるかんたんロボット製作”. 2018年5月26日閲覧。
- “Raspberry Piで作ろう お手軽ロボット教室”. 2018年5月26日閲覧。
- “Software Design 2018年4月号”. 技術評論社. 2018年5月26日閲覧。
- “Software Design 2015年5月号”. 技術評論社. 2018年5月26日閲覧。
- “マルチパラメータ演算! 先進ロボティクス技術 トラ技ジュニア No.44【PDF版】”. Tech Village. CQ出版. 2021年9月18日(UTC)閲覧。
参考文献
- 上田隆一「技術チャレンジの中で育った確率ロボティクス」『日本ロボット学会誌』第41巻第5号、2023年、443-450頁。
- 加賀章喜 (2022年8月25日). “ロボット研究とともに、常に手元にあったThinkPad――千葉工業大学 先進工学部 准教授 上田 隆一 氏”. TECH+. マイナビ. 2023年7月8日(UTC)閲覧。
- “「インタビュー 上田先生に訊く」上田先生と上田研は謎が多いのですがI”. CIT未来ロボティクス学科 (2017年5月20日) 2018年5月23日閲覧。
- “「インタビュー 上田先生に訊く」上田先生と上田研は謎が多いのですがII”. CIT未来ロボティクス学科 (2017年5月20日) 2018年5月23日閲覧。
- 小林祐一、新井民夫 編 (2023年2月11日). “湯浅 秀男 先生 追悼文集”. 東京大学大学院精密機械工学専攻. 2023年7月8日(UTC)閲覧。
外部リンク
- 研究者情報(KAKEN、researchmap、J-GLOBAL)
- 文献情報(CiNii Research、IRDB、DBLP、ResearchGate、Google Scholar)
(情報発信)
- 上田ブログ - 本人サイト(YouTubeやTwitter、GitHubへのリンクもある。)
- Ryuichi Ueda - Misskey
- Ryuichi Ueda - SlideShare
(コミュニティ・所属組織)
- roboticskey(ロボット屋さんの集合体) - Misskey
- シェル芸勉強会 - Doorkeeper
- CIT自律ロボット研究室 - 上田隆一研究室
- CIT Brains @Home - ロボカップ参加チーム