油田信一
油田 信一(ゆた しんいち、1948年(昭和23年)3月28日[1][2] - )は、日本のロボット研究者。工学博士(慶応義塾大学、1975年)[27]、筑波大学名誉教授[28]。知能ロボット研究[29][30]や移動ロボットプラットフォーム「山彦」[30]、超音波センサ[31]、レーザー測域センサの開発[32][33]で知られる。つくばロボットコンテスト、つくばチャレンジの設立者でもあり[22][34][35]、全日本マイクロマウス大会も第1回大会から競技委員として貢献した[36][37]。
筑波大学教授、理事・副学長、産学リエゾン共同研究センター長、芝浦工業大学 教授、同SIT総合研究所 特任教授を歴任し、産学連携活動にも取り組んだ[38]。富士ソフト株式会社 取締役[39]や次世代無人化施工技術研究組合 理事長[40]、マイクロマウス委員会 委員長[41]、つくばチャレンジ実行委員会 委員長[42][43]も歴任。
| 人物情報 | |
|---|---|
| 生誕 |
1948年3月28日(76歳)[1][2] 日本 |
| 出身校 | 慶応義塾大学 |
| 学問 | |
| 研究分野 | ロボット工学 |
| 研究機関 |
東京農工大学 筑波大学 芝浦工業大学 |
| 博士課程指導学生 |
主な課程博士 飯島純一[20] 前山祥一[21][22] |
| 主な指導学生 | 渡辺敦志[23] |
| 学位 | 工学博士 |
| 主な業績 | 移動ロボットプラットフォーム「山彦」、レーザー測域センサ「URG」シリーズ、つくばロボットコンテスト、全日本マイクロマウス大会、つくばチャレンジ |
| 影響を受けた人物 | 金山裕[注釈 1]、飯島純一[24][25] |
| 影響を与えた人物 | 松本勉[25] |
| 学会 | IEEE、電子情報通信学会、計測自動制御学会、日本ロボット学会[26] |
| 主な受賞歴 |
日本機械学会賞(技術、教育) 日本ロボット学会実用化技術賞 IROS Harashima Award |
来歴・人物
学生・助手時代
1948年生まれ。祖父や父、兄弟が焚き火好きだったこともあり、油田も高校時代から焚き火を趣味にする[44]。油田は慶應義塾大学工学部電気工学科に進学し、1970年に卒業[45][2]。同大学院を経て、1973年に東京農工大学工学部電気工学科の助手に着任[46]。1975年には慶應義塾大学大学院博士後期課程を修了し、「不均一RC分布定数線路の最適設計」のテーマで工学博士の学位を取得する[2][27]。
筑波大学時代
1978年、油田は筑波大学電子情報工学系の講師に転任(のち、助教授)[24][47]。教授の金山裕[注釈 1]が前任の電気通信大学の頃から「山彦」と呼ばれる自律移動ロボットを開発しており、油田もこのシリーズの開発に参画するようになる[48]。
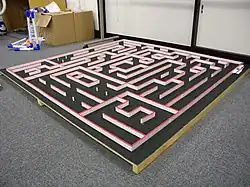
1979年に開催された「全国ロボット大会」ではロボット「山彦」によりコース完走を達成[36]。翌年1980年に開催された「全日本マイクロマウス大会」の設立にも競技委員として貢献する[36](のちに委員長も務める[41])。また、リアルタイムOSの導入[47]や走行モジュールの開発[24]など、研究プラットフォーム[30][49]としても「山彦」シリーズの開発を進める[24][47]。1985年には金山が異動し、油田が研究室を引き継ぐ[48]。
1992年には教授に昇進[46]。この年、油田は山海嘉之らを巻き込み、学内学生対象の自律ロボットの競技会「つくばロボットコンテスト」を開始する。テーマは自律移動ロボットが校舎廊下の周回コースを回るもので、4月から製作を開始して10月の大学祭で競技を行うスタイルであった。初年度は有志参加で、次年度から授業科目となり、課題も数年おきに高度化していった[35]。1999年には改組により、所属が機能工学系になる[46]。
油田は2000-2002年には工学システム学類長を[46]、2002-2004年には機能工学系長[46][2]を担当し、2004-2006年には理事・副学長[46](研究・産学官連携・社会貢献担当)[50]を務めた。その後の2006-2010年には、同大学の産学リエゾン共同研究センター長に就任している[46]。この間、研究室では移動ロボットプラットフォーム「山彦」が活用され[49]、障害物認識用全方位ソナーリング[8][31]、確率的な自己位置推定[10]、自らバッテリー充電に向かうロボット[11][注釈 2]、GPSを用いて屋外で自己位置推定するロボット[13]などが研究開発された。
また、油田は産学協同研究も推進[51]。日立製作所のロボット「EMIEW」には障害物回避制御技術を提供し[52]、北陽電機とは自律移動ロボット用の小型軽量なレーザー測域センサ「URG」シリーズの開発に取り組んだ[32][33]。さらに、つくば市内の市街地で自律移動ロボットが決められた道路を走行する競技会「つくばチャレンジ」を2007年に創設し、油田は実行委員長に就任する[42][22][34]。なお改組により、2011年から筑波大学大学院 システム情報工学研究科 知能機能専攻 教授[46]。
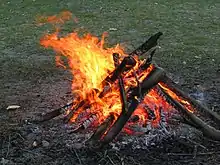
2012年3月に筑波大学を定年退職[53]。油田は焚き火ができるようにつくば市の自宅に広い庭を持っており[54]、最終講義の翌日には自宅でバーベキューをふるまっている[53]。なお、自宅の庭では炭焼き窯による竹炭づくりも嗜んでおり、多くの犬や猫に加えて一時は山羊やチャボ (鶏)まで飼っていたという[50]。
芝浦工業大学時代
2012年4月から芝浦工業大学工学部電気工学科 教授に着任。筑波大学では名誉教授となり、客員研究員としても籍を置いた[46][22]。淺間一らも参加した[55]国土交通省の建設ロボット懇談会では座長を務め[56][57]、土木研究所の招聘研究員として災害対応を意識した無人化施工、建設ロボットの遠隔操縦システムの研究開発にも取り組んだ[58]。
2015年からは同大学SIT総合研究所 特任教授になり、2018年からは同研究所 客員教授[46]。この間、土木研究所 招聘研究員(2012年6月- )[46]、つくば市顧問(2012年7月 - )[46]、富士ソフト 社外取締役(2014年3月- )[46]、次世代無人化施工技術研究組合 理事長(2014年11月- )[46]、NEDO嘱託(2014年12月- )[46]、株式会社Doog 技術顧問[59]なども務める[56]。
主な受賞歴
- IEEE - ICARA2006 Best Poster Presentation[注釈 11]、2009年 IROS Harashima Award[注釈 12]
社会的活動
著作
学位論文
- 『不均一RC分布定数線路の最適設計』慶応義塾大学〈博士論文(甲第444号)〉、1975年3月31日、NAID 500000377579。
著書
(訳書)
- 『マイクロプロセッサー用語辞典』サイベックス社 編、油田信一 訳、マイテック、1980年1月、国立国会図書館書誌ID:000001472143。
(共編著)
- 『マイクロマウス ― マイコン迷路ロボットの作り方』近代科学社、1981年9月、ISBN 4764900726[注釈 14]
- 『マイクロマウス ― マイコン知能ロボットへの招待』CQ出版〈トランジスタ技術別冊〉、1982年9月、NCID BA34229753[注釈 15]。
- 『マイコンによるロボット制御 ― マイクロマウスを実例とした実践メカトロニクス入門』CQ出版〈トランジスタ技術別冊〉、1983年10月、NCID BN15013373[注釈 16]。
解説(研究開発・技術)
- 「3-2 超音波CT」『テレビジョン学会誌』第35巻第1号、1981年、 31-35頁。中島真人との共著。
- 「自律移動のロボットにおける知能化技術 (2) ナビゲーションとガイダンス」『日本ロボット学会誌』第5巻第5号、1987年、403-406頁。
- 「移動体の自律化 ― 経路計画と環境地図の表現法 ―」『計測と制御』第30巻第1号、1991年1月、15-20頁。
- 「複数の自律移動ロボットの協調行動」『日本ロボット学会誌』第10巻第4号、1992年8月、433-438頁。
- 「移動ロボットの研究のためのプラットフォーム」『日本ロボット学会誌』第14巻第1号、1996年1月、14-17頁。
- 「生物型自律システム」『計測と制御』第35巻第4号、1996年4月、268-273頁。
- 「ロボットのための超音波センシング ― その限界と今後への期待 ―」『日本ロボット学会誌』第20巻第4号、2002年、 389-392頁。
- 「「知能ロボット用測域センサ」の商品化」『日本ロボット学会誌』第23巻第2号、2005年3月、 181-184頁。大矢晃久、嶋地直広との共著。
- 「ロボットの建設分野進出 ~ 建設分野でロボット技術を利用するために」 (Report). JACIC (2015-10-20) 2016年5月7日閲覧。
- 「無人化施工におけるヒューマンインタフェースの作業効率評価『日本ロボット学会誌』第33巻第6号、2015年7月、426-429頁、茂木正晴、藤野健一との共著。
解説(教育・競技ほか)
- 「自立ロボットによる迷路通過競技会 ― '85マイクロマウス世界大会」『日本ロボット学会誌』第3巻第4号、1985年、395-396頁。
- 「マイクロマウス」『日本ロボット学会誌』第4巻第6号、1986年、657-658頁。
- 「ホビーロボットとマイクロマウス」『日本ロボット学会誌』第8巻第3号、1990年6月、 320-323頁。
- 「ロボットを通した工学教育」『日本ロボット学会誌』第16巻第4号、1998年5月、 431-435頁。
- 「法人化の意義と筑波大学の現状 ― 産学連携推進の立場から (PDF) 」 『筑波フォーラム』第76号、 61-64頁。
- 「つくばチャレンジのねらいと成果」『計測と制御』第49巻第9号、2010年9月、 572-578頁。水川真、橋本秀紀との共著
- 「たき火の楽しみ」『日本ロボット学会誌』第29巻第6号、2011年7月、 520-521頁。
- 「大学の研究活動が企業に役立つ方法 ― 大学の研究室と企業のつきあい方 ―」『日本ロボット学会誌』第33巻第4号、2015年5月、 210-214頁。
脚注
注釈
- 金山裕(かなやま ゆたか)は日本のロボット研究者、計算機科学者。東京大学工学博士。日立製作所中央研究所、法政大学、電気通信大学を経て1977年より筑波大学電子・情報工学系教授[47]。スタンフォード大学人工知能研究所[47]、カリフォルニア大学サンタバーバラ校を経て、Naval Postgraduate School。1998年10月にMotion Lab Inc.を設立し[注釈 17]、同社代表取締役に就任(筑波大学知能ロボット研究室の情報によると、社名は「MotionLab LLC」)[48]。電気通信大学時代の1976年から飯島純一とともに「山彦」シリーズの開発を開始し[48]、Naval Postgraduate Schoolでも取り組んでいた[73]。
- 実験システムに充電ステーションを持ち、ロボットは1週間自立して行動できた[11]。
- 受賞理由は「実用的なサービスロボットに搭載できる小型・軽量な測域センサ(走査型レーザ距離センサ)の開発」であり、北陽電機の森利宏との共同受賞[32]。
- 授賞理由 - 「つくばチャレンジ」実施によるシステムインテグレーション技術人材の育成[34]
- 「主に移動ロボットの面で先駆的な業績。教育と、国際活動」が評価された[29]。
- 受賞講演 - 「ループ制約と幾何学的な事前知識を用いた移動ロボットの自己位置推定とマップ構築」『第8回ロボティクスシンポジア』[61]。
- 受賞理由 - 「実環境でのロボット走行実験環境(つくばチャレンジ)提供によるシステムインテグレーション技術向上への功績」[62]。
- 受賞論文 - 友納正裕、油田信一「不正確さを許すマップと単眼ビジョンによる物体認識に基づく移動ロボットの屋内ナビゲーション」『日本ロボット学会誌』第22巻第1号、2004年1月、 83-92頁[63]。
- 受賞理由は「移動ロボット用小型軽量測域センサの開発」であり、北陽電機、キズクリ設計事務所、日本電産、筑波大学の関係者との共同受賞[33]。
- 「ロボティクスシンポジアの設立と運営体制の構築」が評価されて[64]。
- 2006年 3rd International Conference on Autonomous Robots and Agents[66]。
- 受賞理由 - 「For his technical contribution in "Yamabiko" mobile robot platform and his leadership in IROS conferences」[67]。
- 受賞講演 - 友納正裕、油田信一「不正確さを許すマップと物体認識による屋内ナビゲーションシステム」[68]。
- 金山裕・油田信一・飯島純一 編著、日本科学技術振興財団科学技術館・全日本マイクロマウス大会実行委員会監修(NCID BN03395192)。
- 金山裕、油田信一 編著(NCID BA34229753)。
- 金山裕、油田信一 編(NCID BN15013373)。
- Yutaka J. Kanayama & Fariba Fahroo (1998). A new continuous-curvature line/path-tracking method for car-like vehicles. Advanced Robotics 13(7):663-689.
出典
- 油田1992, p. 438.
- 油田 2002, p. 392.
- 坪内孝司『屋内環境を移動するロボットの視覚システムに関する研究』筑波大学〈博士論文(甲第549号)〉、1988年3月。
- 鈴木昭二『移動ロボットの自律行動のプログラミングに関する研究』筑波大学〈博士論文(甲第1119号)〉、1993年3月。
- 永谷圭司『タスクオリエンテッドアプローチアプローチによる自律移動マニピュレータの研究 ― ドアの通り抜け動作を含む自律ナビゲーションの実現 ―』筑波大学〈博士論文(甲第1716号)〉、1997年3月。
- 瀬名秀明 (2008年2月29日).“シリーズ24 若手ロボット研究者がゆく! 永谷圭司 ロボットを本当に動かすということ”. 瀬名秀明がゆく!. 東北大学 大学院 機械系. 2019年5月2日。
- 安藤吉伸『詳細な環境モデルを用いない移動ロボットの距離センサ情報に基づく屋内ナビゲーションに関する研究』筑波大学〈博士論文(甲第2119号)〉、1999年3月。
- Teruko Yata『Direction Measurable Ultrasonic Sensing Systems for Mobile Robots』筑波大学〈博士論文(甲第2364号)〉、2000年3月、NAID 500000195684、doi:10.11501/3174807
- 小柳栄次『段差を含む不整地走行メカニズムの開発』筑波大学〈博士論文(甲第2906号)〉、2002年3月、NAID 500000225641。
- 友納正裕『不正確さを許す環境マップと単眼ビジョンによる物体認識に基づく移動ロボットの行動制御の研究』筑波大学〈博士論文(甲第2902号)〉、2002年3月。
- 羽田靖史『自立移動ロボットの長時間活動に関する研究』筑波大学〈博士論文(甲第3168号)〉、2003年3月。
- 吉田智章『自律移動ロボットの行動制御とそのプログラミング環境に関する研究』筑波大学〈博士論文(甲第3546号)〉、2004年3月。
- 大野和則『GPSを利用した自律移動ロボットの屋外ナビゲーションのための測位手法に関する研究』筑波大学〈博士論文(甲第3545号)〉、2004年3月。
- 山崎公俊『物体操作を行う移動マニピュレータの視覚と動作計画に関する研究』筑波大学〈博士論文(甲第4286号)〉、2007年3月。
- 角舘聡『核融合炉用大容量保守ロボットに関する研究』筑波大学〈博士論文(甲第4649号)〉、2008年3月。
- 竹内栄二朗『移動ロボットの基本機能のモジュール化と環境地図生成に関する研究』筑波大学〈博士論文(甲第4646号)〉、2008年3月。
- 松本光広『小型の広視野三次元測域センサの開発と屋内形状の特徴を用いたセンサの移動軌跡の推定』筑波大学〈博士論文(甲第5689号)〉、2011年3月。
- 細田祐司『俊敏かつ安全な移動機能を持つ人間共生ロボットの研究』筑波大学〈博士論文 (甲第5895号)〉、2011年7月。
- 西沢俊広『家庭用ロボットの事故発生リスク低減のための音声対話に基づく取扱方法確認システムの研究 ― 人と機械の新しい関係性の提案 ―』筑波大学〈博士論文(甲第6081号)〉、2012年3月。
- 飯島純一『自律型移動ロボットによる未知環境の地図作成に関する研究』筑波大学〈博士論文(乙第778号)〉、1992年3月。
- 前山祥一『大学構内歩道における移動ロボットの長距離自律ナビゲーションに関する研究』筑波大学〈博士論文(乙第1441号)〉、1998年7月。
- 石井英男 (2014年4月2日). “この研究者・開発者がスゴイ!-渡辺敦志氏 筑波大の"あのポスター"のモデルは凄腕大学院生だった!”. 石井英男の『研究室研究所』. ASCII.jp. 2019年5月3日閲覧。
- 渡辺敦志『オフライン計算支援に基づく移動ロボットのための高性能な計測・制御システムの研究』筑波大学〈博士論文(甲第6869号)〉、2014年3月。
- 金山裕、油田信一、高田雅行、飯島純一「車輪型移動ロボットのための走行モジュール」、『日本ロボット学会誌』第2巻第5号、1984年、402-416頁。
- 松本勉、油田信一「経路地図に従った移動ロボットの自律走行システム」、『日本ロボット学会誌』第5巻第5号、1987年、351-360頁。
- 油田 1991, p. 20.
- 油田 1975.
- 小寺貴之 (2015年1月9日).“災害ロボット、開発の継続に向け、平時での用途開拓(下)-共用の可能性が高い飛行・水中ロボット(01/09up)”. robonable. 日刊工業新聞社. 2015年3月17日閲覧。
- “2005年度”. 過去の受賞一覧(年度別). 日本機械学会ロボティクス・メカトロニクス部門. 2019年5月3日閲覧。
- 油田 1996a.
- 油田 2002.
- “2008年度(平成20年度)日本機械学会賞受賞者”. 日本機械学会. 2019年5月3日閲覧。
- “実用化技術賞”. 表彰. 日本ロボット学会. 2019年5月3日閲覧。
- 「教育,日本機械学会賞〔2014年度(平成26年度)審査経過報告 (2)「つくばチャレンジ」実施によるシステムインテグレーション技術人材の育成〕」『日本機械学会誌』第118巻第1158号、2015年、276頁。
- 油田 1998.
- “ニューテクノロジー振興財団 設立20周年記念座談会 マイクロマウスと共に歩いた20年【前編】”. ニューテクノロジー財団. 2019年5月2日閲覧。
- 油田 1985.
- 油田 2015.
- “役員一覧”. 会社情報. 富士ソフト. 2019年4月1日) 2019年5月2日閲覧。
- “無人化施工の技術研究組合発足/ゼネコンら19者参画/災害対応、人材育成も”. 日刊建設工業新聞 (2014年11月7日) 2015年5月21日閲覧。
- “マイクロマウス委員会”. 公益財団法人ニューテクノロジー財団. 2019年5月2日閲覧。
- 石井英男 (2009年11月13日).“「つくばチャレンジ2009試走会」レポート~3回目となる今年はコースの難易度がさらにアップ”. Robot Watch. Impress. 2019年5月2日閲覧。
- “つくばチャレンジ実行委員会”. つくばチャレンジ2015. 2019年5月2日閲覧。
- 油田 2011.
- 油田 1996a, p. 17.
- 役員プロフィール 2019.
- 津田伸秀、金山裕、油田信一「知能ロボット用OS-RCS-のインプリメンテーション」、『日本ロボット学会誌』第3巻第5号、1985年、432-443頁。
- “研究室の概要”. 筑波大学知能ロボット研究室. 2019年5月19日閲覧。
- メッセージ 2007.
- 油田 2011, p. 521.
- 油田 2012.
- “EMIEW2 ロボティクス”. 研究開発. 日立製作所. 2019年5月3日閲覧。
- “油田信一 教授 最終講義のご案内”. 筑波大学 知能ロボット研究室. 2019年5月3日閲覧。
- 油田 2011, p. 520.
- “建設ロボット技術に関する懇談会 委員名簿”. 国土交通省. 2019年5月6日閲覧。
- 連続セミナー2018 第1回:フィールドロボットの知能化技術開発と実用化の動向”. 情報処理学会. 2019年5月2日閲覧。
- 国土交通省 総合政策局 公共事業企画調整課 (2013年4月15日).“建設ロボット技術に関する懇談会の提言とりまとめについて ~災害・老朽化に立ち向かい、建設現場を変える力~”. 国土交通省. 2019年5月6日。
- 茂木ほか 2015.
- “会社概要”. 株式会社Doog. 2016年5月1日閲覧。
- “2003年度”. 過去の受賞一覧(年度別). 日本機械学会ロボティクス・メカトロニクス部門. 2019年5月3日閲覧。
- “2003年度部門賞”. 部門表彰. 計測自動制御学会システムインテグレーション部門. 2019年5月3日閲覧。
- “2009年度部門賞”. 部門表彰. 計測自動制御学会システムインテグレーション部門. 2019年5月3日閲覧。
- “学会誌論文賞”. 表彰. 日本ロボット学会. 2019年5月3日閲覧。
- “功労賞”. 表彰. 日本ロボット学会. 2019年5月3日閲覧。
- “ロボット活用社会貢献賞”. 表彰. 日本ロボット学会. 2019年5月2日閲覧。
- researchmap 2012.
- “IROS Harashima Award for Innovative Technologies”. IEEE Robotics & Automation Society. 2019年5月6日閲覧。
- “ロボティクスシンポジア賞”. ロボティクスシンポジア. 2015年3月17日閲覧。
- “フェロー”. 学会案内. 日本ロボット学会. 2015年3月17日閲覧。
- “第16回UTARCセミナー「ロボット工学の意義と課題(仮)」油田信一教授”. UTARCセミナーのご案内. 筑波大学 次世代ロボット・サイバニクス学院 (2006年). 2015年3月17日閲覧。
- “会長挨拶”. ニューテクノロジー振興財団. 2019年5月19日閲覧。
- “役員”. ニューテクノロジー振興財団. 2019年5月19日閲覧。
参考文献
- “油田 信一”. researchmap. 国立情報学研究所 (2012年5月12日). 2015年3月17日閲覧。
- “役員プロフィール”. 会社概要・役員紹介. 富士ソフト株式会社 (2016年3月18日). 2015年3月17日閲覧。
- 「Massage12 油田 信一」『ロボット研究者からのメッセージ』オーム社 編、日本ロボット学会 監修、オーム社、2007年7月。ISBN 978-4-274-20424-1。
- 「RoboCupに参戦しよう! 中型機リーグロボットの作り方 第2回 研究室訪問! 筑波大学 油田研究室」『ROBOCON Magazine』第8号、2000年2月、ISBN 4-274-08689-5。
外部リンク
- Tsukuba Yuta Family News 油田家族 - 油田の個人サイト(家族サイト)。
- 油田信一 教授 最終講義のご案内 - 筑波大学 知能ロボット研究室
- 会社概要・役員紹介 > 役員プロフィール - 富士ソフト株式会社
- 油田信一 - KAKEN 科学研究費助成事業データベース
(講演・インタビュー)
- “平成27年度 第3回JACICセミナー/「建設分野のロボット革命」- 平成27年10月8日” - 動画と講演スライド
- “ニューテクノロジー振興財団 設立20周年記念座談会 マイクロマウスと共に歩いた20年”【前編】、【中編】、【後編】