熊谷正朗
熊谷 正朗(くまがい まさあき、1974年〈昭和49年〉3月31日[1] - )は、日本のロボット研究者。博士(工学)(東北大学、2000年)[3]。自身が運営するロボット開発工学研究室で製作された玉乗りロボットは、国内外で注目された[6][7][8]。熊谷が工学や技術について解説したウェブサイトは広く参照され、日本機械学会教育賞を受賞[4][5]。知能ロボットコンテストの運営にも、実行委員長などで貢献した[9][10]。東北大学助手、東北学院大学工学部講師、助教授、准教授を経て教授。仙台市地域連携フェロー(ロボットメカトロ系担当)も併任し、カーネギーメロン大学と共同で球面誘導モータの開発にも取り組んでいる[11]。
| 人物情報 | |
|---|---|
| 生誕 |
1974年3月31日(50歳)[1] 日本 宮城県 仙台市[2] |
| 出身校 | 東北大学 |
| 学問 | |
| 研究分野 | ロボット工学 |
| 研究機関 |
東北大学 東北学院大学 カーネギーメロン大学 |
| 博士課程指導教員 | 江村超[3] |
| 学位 | 博士(工学)(東北大学)[3] |
| 主な業績 |
磁気式モーションキャプチャー 玉乗りロボット 高出力球面誘導モータ ウェブサイト[4][5] |
| 学会 | 日本機械学会、日本ロボット学会、計測自動制御学会、IEEE |
| 主な受賞歴 |
IEEE「Top 20 Robot Videos of 2010」No.1[6] 日本機械学会教育賞[5] |
| 公式サイト | |
| ロボット開発工学研究室 | |
来歴・人物
幼少期
宮城県仙台市で生まれ育つ[2]。子供の頃からモノづくりに親しみ、幼少時は厚紙やセロハンテープで工作を行う[9]。小学生になってからは田宮模型のギヤボックスも用いるようになり、小学4年生の時にははんだ付けや理科クラブでのラジオ製作を経験した[12]。小学6年生の時にはパソコンを買い与えられ、プログラミングに打ち込むことになる[12]。セロテープは一月1本まで、パソコンでゲーム禁止、趣味は禁止で受験勉強に専念など、両親から適度に制約を受けたことがリソース管理やプログラミング、理論を学ぶことにつながったという[13]。
東北大学時代
熊谷は東北大学に進学し、趣味の電子工作やプログラミングを活用する前提で機械工学系を選択する[12]。UNIXのワークステーションやその分散ネットワーク処理などを嗜み[12]、大学院では江村超のもとで不整地対応二足歩行ロボットの研究に取り組む。機構や制御のみならず、姿勢センサなどの研究にも取り組み、斜面の認識・歩行も実現する[14][15][16]。2000年3月に博士(工学)の学位を取得[3]。その後は助手として数年を過ごした後、2003年に東北学院大学へ講師として転出[17]。
東北学院大学講師 - 准教授時代
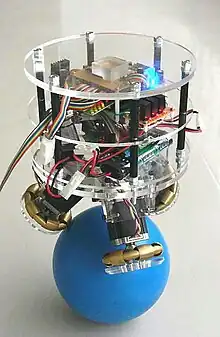
熊谷は2003年に講師として東北学院大学に着任し、「ロボット開発工学研究室[注釈 1]」を主宰する(後、2006年に助教授、2007年に准教授)[17][13]。熊谷は学生の希望により卒業研究のテーマを決定するスタイルを採用[19][20]。2004年に配属された学生玉球乗りロボットのアイデアを出し、二輪倒立振子ロボット、パイプ乗りロボットと発展していき、後継学生にも恵まれ玉乗りロボットが開発される[19]。ステッピングモータによるダイレクトドライブであった[注釈 2]。
玉乗りロボットで一定の成果が出た2008年頃に、熊谷はニコニコ動画で玉乗りロボットの動画を公開。その後IEEE Spectrumにも、学会発表用の動画とともに紹介される[24]。なお、ニコニコ動画ではコメント機能により、玉の摩擦係数を向上について改良案を得ることができ[注釈 3]、IEEE Spectrum による公開動画は、数日で50万回の再生を記録した[24]。
2008年には仙台市の地域連携フェローとなり[27]、「基礎からのメカトロニクス講座」や地域企業との連携を担当[17]。2009年から2010年にかけては、カーネギーメロン大学ロボット研究所に客員教授として滞在。熊谷同様に玉乗りロボットを製作していたRalph L. Hollis教授とともに、高出力の球面誘導モータの開発を開始する[11]。熊谷は平面誘導モータを試作した上で球面誘導モータの開発に成功し、特許も出願した[11]。
なお、2011年には東日本大震災を経験。3月11日の本震時は学生とともに大学におり、研究室学生の送り迎えも行った。熊谷自身や家族に大きな被害はなかったが、学生の安否確認などで苦労しており、IEEEや日本ロボット学会の会誌に経験談を記している[28][29]。また、淺間一がチェアマン、中村仁彦がアンカーマンを務める「対災害ロボティクス・タスクフォース」のメンバーにも加わった[30]。
東北学院大学教授時代
2013年、熊谷は東北学院大学教授に昇進[31]。子育てに追われつつも乳幼児の二足歩行を観察・考察し[32]、同年4月から月刊『プラントエンジニア』で「身の回りに見つけるメカトロ雑学」の連載をこなす[33]。2014年にはNHK Eテレの「天才てれびくん」に玉乗りロボットが出演している[34]。2015年には大掛かりな学科カリキュラムの変更を迎え、必修となったメカトロニクスなどの授業準備に追われている[35]。
一方で3次元CADや3Dプリンターにも習熟するとともに、射出成型の外注で玉乗りロボットの車輪を製作するようになる[36][37][13]。また、学生の卒業研究のテーマとしてパイプオルガンを始めている[38][39][40]。2018年10月から2019年8月にはオーム社の『ロボコンマガジン』で「ロボット作りのためのメカトロニクス入門」を連載[41][42][43]。『プラントエンジニア』での連載は2019年3月で第72回に達した[44]。
主な受賞歴
著書
学位論文
- 『人型2脚ロボットの時変傾斜面への適応に関する研究』東北大学〈博士論文(甲第7365号)〉、2000年3月。 NAID 500000198742。
監修
- 『子どもの考える力を育てる ゼロから学ぶ プログラミング入門』すわべしんいち 著、repicbook、2017年10月、ISBN 9784908154072。
その他の著作
解説
- 「Linux 系OSによるリアルタイム制御」『計測と制御』第43巻第6号、2004年6月、515-520頁。
- 「周辺機器と接続のための通信 ― あえてシリアルポートをつかう ―」『日本ロボット学会誌』第26巻第2号、2008年、126-129頁。
- 「ロボット研究開発とネット動画 ― 玉乗りロボットと YouTube, ニコニコ動画 ―」『日本ロボット学会誌』第29巻第2号、2011年、136-139頁。
記事
- 「ロボットの開発に必要な技術」『日本機械学会誌』第104巻第988号、2001年3月、150-151頁。(メカライフ特集「機械系学生のための便利帳」記事)
- 「メカトロ系技術屋の育ち方」『日本機械学会誌』第109巻第1057号、2006年12月、968-969頁。(メカライフ特集「メカライフな学生生活」記事)
- “Japan Earthquake Diary: 'Suddenly I Heard a Roar From the Ground'”. IEEE Spectrum. IEEE (2011年5月3日). 2015年5月16日閲覧。(英語)
- 「ロボット系大学教員が体験した大震災」『日本ロボット学会誌』第29巻第10号、2011年、907-910頁。
連載
- 「身の回りに見つけるメカトロ雑学」、『プラントエンジニア』 日本プラントメンテナンス協会、2013年4月以降連載[33]。以下には主な記事のみ記載。
- “かめのおもちゃと気体の特性”. 45 (4): 78-79, (2013年4月)
- “ロボコンと就職”. 45 (5): 74-75, (2013年5月)
- “講義の試験と製品検査”. 45 (7): 68-69, (2013年7月)
- “「円周率は3」と有効数字”. 45 (9): 74-75, (2013年9月)
- “幼児の成長と脚歩行ロボット”. 45 (11): 70-71, (2013年11月)
- “「赤いのは3倍速い」と機器動作の高速化”. 46 (5): 56-57, (2014年5月)
- “3次元プリンタと分解能・精度”. 46 (9): 74-75, (2014年9月)
- “「つくりたい」と実現可能性の評価”. 47 (1): 96-97, (2015年1月)
- “3次元CADと絵に描いた餅”. 47 (2): 72-73, (2015年2月)
- “メカトロニクスと教育・学び・習得”. 47 (3): 72-73, (2015年3月)
- “メカトロの世代と教育内容の変化”. 48 (3): 80-81, (2016年3月)
- “ヘリウムガスと振動の周波数”. 48 (10): 74-75, (2016年10月)
- “オルガンづくりとメカトロニクス”. 49 (3): 70-71, (2017年3月)
- “オルガン修理とメカトロの寿命”. 50 (5): 56-57, (2018年5月)
- “流しの掃除と間接的な計測”. 51 (3): 58-59, (2019年3月)
学術論文
- 江村超、熊谷正朗、王磊、郷古倫央「動歩行ロボット用レートジャイロのマルチセンサを用いた特性向上」『計測自動制御学会論文集』第35巻第1号、1999年、17-23頁。
- Takashi Emura, Masaaki Kumagai, and Lei Wang (2000) “A Next-Generation Intelligent Car for Safe Drive”. Journal of Robotics and Mechatronics 12 (5): 545-551.
- 熊谷正朗、江村超「人型2脚歩行ロボットの斜面歩行に関する研究」『計測自動制御学会論文集』第37巻第11号、2001年、1040-1047頁。
- 江村超、熊谷正朗、野村亮太「回転磁界と差動磁界を用いたモーションキャプチャの開発」『計測自動制御学会論文集』第38巻第2号、2002年2月、129-136頁。
- 熊谷正朗、江村超「汎用Linuxによるロボット制御システムの開発」『日本ロボット学会誌』第20巻第2号、日本ロボット学会、2002年3月、35-41頁。
- Masaaki Kumagai, and Takashi Emura (2004). “Development of a Universal Interface Board and its Application to Robot Controllers and Signal Processors”. Journal of Robotics and Mechatronics. 16 (2):200-207.
- Masaaki Kumagai (2005). “Development of a 3D Vision Range Sensor Using Equiphase Light Section Method”. Journal of Robotics and Mechatronics 17 (2): 110-115.
- Masaaki Kumagai and Kaoru Tamada (2008). “Wheel Locomotion of a Biped Robot Using Passive Rollers - Large Biped Robot Roller Walking Using a Variable-Curvature Truck -”. Journal of Robotics and Mechatronics 20 (2): 206-212.
- Masaaki Kumagai and Takaya Ochiai (2010).“Development of a Robot Balanced on a Ball ― First Report, Implementation of the Robot and Basic Control ―”. Journal of Robotics and Mechatronics 22(3): 348-355.
- 翻訳論文 - 熊谷正朗、落合恭也「玉乗りロボットの開発 第一報 ロボットの実装と基本制御」『東北学院大学工学部研究報告』第48巻第1号、2014年2月、32-41頁。
- Masaaki Kumagai (2011). “Educating Robot Development in a University Laboratory from First Year - A Trial of a Robotics Club Under Observation at a Laboratory -”. Journal of Robotics and Mechatronics 23 (5): 822-829.
- 翻訳論文 - 熊谷正朗「大学研究室における1年次からのロボット開発の教育」『東北学院大学工学部研究報告』第49巻第1号、2015年3月、17-26頁。
脚注
注釈
出典
- 熊谷ほか 2002, p. 163.
- 熊谷正朗 2011b, p. 907.
- 熊谷正朗 2000.
- 熊谷正朗 2011a, p. 139.
- 「2016年度(平成28年度)日本機械学会賞ほか受賞者」『日本機械学会誌』第120巻第1182号、2017年5月、45頁。
- Erico Guizzo (2011年1月11日). “Top 20 Robot Videos of 2010”. IEEE SPECTRUM. IEEE. 2015年5月9日閲覧。
- 瀬戸文美「「研究者が『ロボット』を伝えるために」特集について」『日本ロボット学会誌』第29巻第2号、2011年、123頁。
- Guizzo 2010.
- メカライフ 2006, p. 968.
- メカトロ雑学(2) 2013.
- 熊谷正朗 (2013年6月14日). “実用性能を有する高出力球面誘導モータの開発と一球車輪型全方向移動車いすへの応用(若手研究B、23760234) (PDF) ”. 科学研究費助成事業(学術研究助成基金助成金)研究成果報告書(様式F-19). 国立情報学研究所.
- メカライフ 2006, p. 969.
- プロトラブズ 2017.
- 江村ほか 1999.
- 熊谷ほか 2001.
- 江村ほか 2002.
- メカトロ雑学(1) 2013, p. 79.
- さくま 2017.
- 熊谷正朗 2011a, p. 136.
- メカトロ雑学(22) 2015.
- 森山和道 (2014年9月25日).“10体の玉乗りロボット「村田製作所チアリーダー部」発表 ~CEATEC JAPAN 2014に出展予定”. PC Watch. 2018年11月25日閲覧。
- Masaaki Kumagai and Takaya Ochiai (2010).“Development of a Robot Balanced on a Ball ― First Report, Implementation of the Robot and Basic Control ―”. Journal of Robotics and Mechatronics 22(3): 348-355.
- 平岡延章『ステッピングモータを用いた運動サーボ系に関する研究 ― ステッピングモータ駆動平行二輪車の運動制御 ―』岡山大学〈博士学位論文(乙第3454号)〉、2000年3月25日、doi:10.11501/3168512。
- 熊谷正朗 2011a, pp. 136–137.
- 熊谷正朗 2011a, p. 137.
- 夢ナビ 2015.
- 熊谷正朗 2011b, p. 910.
- M. Kumagai 2011.
- 熊谷正朗 2011b.
- “対災害タスクフォースのメンバーリスト(2011.05.09現在)”. roboticstaskforce. 2020年7月7日閲覧。
- メカトロ雑学(2) 2013, p. 75.
- メカトロ雑学(8) 2013.
- メカトロ雑学(1) 2013.
- “NHK Eテレ「大!天才てれびくん」で工学部の玉乗りロボットが新技披露!”. 新着情報. 東北学院大学 (2014年3月4日) 2020年7月5日閲覧。
- メカトロ雑学(24) 2015.
- メカトロ雑学(18) 2014.
- メカトロ雑学(23) 2015.
- メカトロ雑学(43) 2016.
- メカトロ雑学(48) 2017.
- メカトロ雑学(62) 2018.
- “ロボコンマガジン 2018年11月号 (通巻120号)”. ロボコンマガジン. オーム社. 2020年7月5日閲覧。
- “ロボコンマガジン 2019年9月号 (通巻125号)”. ロボコンマガジン. オーム社. 2020年7月5日閲覧。
- “『ロボコンマガジン』休刊のお知らせ”. ニュース. オーム社. (2019年8月16日) 2020年7月5日閲覧。
- メカトロ雑学(72) 2019.
- “熊谷正朗”.Researchmap(2017年2月24日) 2017年5月27日閲覧。
- “学会賞受賞者”. 学会賞・各種授賞. 計測自動制御学会. 2015年5月9日閲覧。
参考文献
- Erico Guizzo (2010年4月29日). “A Robot That Balances on a Ball”. IEEE Spectrum. IEEE. 2015年5月9日閲覧。(英語)
- さくまみき (2017年9月15日).“【共育&ロボット】アイデアをカタチにするエネルギー”. ロボットクリエイター. 2018年11月25日閲覧。
- 瀬戸文美「あのロボットを作った人に会いたい第6回 バラエティ豊かで独創的な倒立振子型ロボットの研究室へ潜入」、『ロボコンマガジン』2009年5月、68-。
- “変わりつつある大学のメカトロニクス製品の研究・開発 ― 短納期射出成形があったからこそ可能になった開発 ―”. PROTOLABS. 2018年11月25日閲覧。
- “講義No.05283 三つの車輪でバランスを取る玉乗りロボット”. 夢ナビ. 2015年5月9日閲覧。
外部リンク
- ロボット開発工学研究室 - 東北学院大学 工学部 機械知能工学科 熊谷研究室
- 熊谷講義ノート - Webテキスト
- Kumagai, M (@kumarobo) - X(旧Twitter)
- 研究者情報(KAKEN、researchmap、J-GLOBAL)
- 文献情報(CiNii Research、IRDB、DBLP、Google Scholar)
(関連動画)
- 熊谷正朗 - YouTubeチャンネル - 「makumagai」というユーザー名で、熊谷が公開している。
- A Robot That Balances on a Ball - YouTube - IEEE Spectrumによる玉乗りロボットの紹介動画。
- 熊谷 正朗(KUMAGAI Masaaki,東北学院大)/このロボットがすごい2016 - YouTube - 講演動画。
- アイデアをカタチにするロボット開発工学 - 講義動画(夢ナビライフ2017仙台会場)。