環境地図
ロボット工学における環境地図
環境マッピングも参照。
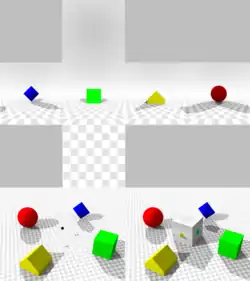
環境マップの例(キューブマップ)
ロボットが部屋の端から、目標の地点まで移動することを考える。最短経路を通って目的地へ行けるルートを考えようとした場合、物が置かれている場所や、壁がどこにあるかを把握し、ロボットが通れない位置を初めに知っておく必要性がある[1]。こういうときに、環境地図を用いる。
地理教育における環境地図
地理教育においては、児童や生徒が自宅周辺など身の回りの地域・環境を調べ、気付いたことを自由に書き込んで地図に表したものが環境地図である[2]。従来の読図法を教授する形式の地図教育に欠けていた、自分で調査し地図化するという点を克服する方法として環境地図が有用であると考えられる[3]。環境地図を作成することで身近な環境を知ることになるため、環境教育の第一歩としても有効である[3]。日本では、北海道教育大学旭川校が中心となって「環境地図教育研究会」(The Society for environmental Map Education,SEME)を組織し、環境地図の普及を図っている。
脚注
- 森裕貴 2004."走査型距離センサを用いた移動ロボットの隘路".筑波大学大学院博士課程システム情報工学研究科修士論文
- 彩の国環境地図作品展実行委員会 2010."2010 彩の国環境地図作品展"(2010年6月19日閲覧。)
- 環境地図教育研究会. "研究会について".(2010年6月19日閲覧。)
外部リンク
地理教育分野
- 環境地図教育研究会
- 環境地図作品展/環境地図の作り方 - archive.today(2013年4月27日アーカイブ分)
This article is issued from Wikipedia. The text is licensed under Creative Commons - Attribution - Sharealike. Additional terms may apply for the media files.