蹠行
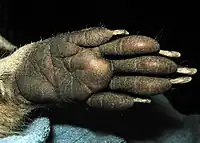
蹠行(せきこう、しょこう[1])は、踵を含む足の裏全体を使って歩行すること。これを行う生物を蹠行動物(英: plantigrade)と呼ぶ。霊長類、クマ、パンダ、ウサギ、モグラなどがこれに含まれる。また、ネズミなどの齧歯類、コアラなどの有袋類の多くも含まれる[2]。
 |
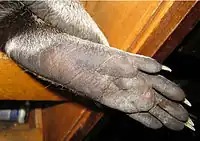 | |
アライグマの前足(左)と後足(右) | ||
足裏全体を地につけるため、直立時の安定性がよい。したがって、四足歩行をする動物でも、直立する姿勢を常用する動物にこれが見られる。イヌやネコのような趾行動物も後肢で立ち上がることはあるが、安定性を欠く。
しかし、素早く動くのには適していない。ヒトは踵が特に発達しており、この歩き方に強い適応を示しているが、素早く移動する(要するに走る)場合にはかかとをつけない、趾行に近い型となる[3][4]。
古生物のうち翼竜は、後足全体と手翼の指を使った部分的な蹠行であった[5]。また、絶滅した汎歯目など、初期の哺乳類はほとんどが蹠行性であった。その後、趾行動物や蹄行動物(有蹄類)へ進化していった。
脚注
- 「セキコウ」は漢音読み、「ショコウ」は慣用読みである。
- “PARALLEL EVOLUTION OF HAND ANATOMY IN KANGAROOS AND VOMBATIFORM MARSUPIALS: FUNCTIONAL AND EVOLUTIONARY IMPLICATIONS”. Wiley Online Library (2008年3月14日). 2022年10月14日閲覧。
- “The influence of foot posture on the cost of transport in humans”. Journal of Experimental Biology (2010年3月1日). 2022年10月14日閲覧。
- “The effect of foot posture on capacity to apply free moments to the ground: implications for fighting performance in great apes”. National Library of Medicine (2017年2月15日). 2022年10月14日閲覧。
- “From belly-dragging sprawlers to two-legged dynamos and everything in-between: terrestrial locomotion in pterosaurs”. Pterosaur.net. 2022年10月14日閲覧。
This article is issued from Wikipedia. The text is licensed under Creative Commons - Attribution - Sharealike. Additional terms may apply for the media files.