シェーキー
シェーキー(Shakey the robot)は、スタンフォード研究所が1966年から1972年にかけて研究開発したロボットである。移動能力のある世界初の汎用ロボットであり、自身の動作を推論することができた。当時、他のロボットが大きな仕事をするのに各段階をいちいち命令されなければならなかったのに対し、シェーキーは指令を分析し、基本的動作の列へと分解して実行できた。
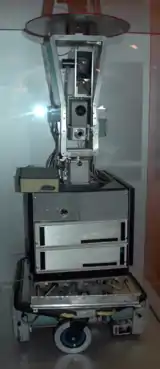
その性質から、プロジェクトはロボット工学だけでなく、コンピュータビジョンや自然言語処理も含めた研究であった。そのため、論理的推論と物理的動作を統合した初のプロジェクトとなった。シェーキーはスタンフォード研究所(現SRIインターナショナル)の人工知能センターが開発した。
歴史
1966年ごろから1972年まで、Charles Rosenをプロジェクトマネージャとして開発された。他に、Nils Nilsson、Alfred Brain、Bertram Raphael[1]、Richard Duda、Peter Hart、Richard Fikes、Richard Waldinger、Thomas Garvey、Jay Tenenbaum、Michael Wilber といった研究者が関わっている。資金は国防高等研究計画局 (DARPA) が提供した。
2013年現在、カリフォルニア州マウンテンビューのコンピュータ歴史博物館にてガラスのケースに収められて展示されている[2]。シェーキーに触発されて様々なロボット開発プロジェクトが開始され、SRIインターナショナルでは後にCentibotsが開発されている。
ソフトウェア
シェーキーのプログラムは主にLISPで書かれている。その中心となるコンポーネントがSTRIPSと呼ばれるプランナー(計画立案機)である。論理的かつゴールベースのエージェントとしては世界初のロボットであるシェーキーは、制限された世界を経験する。あるバージョンの世界は廊下でつながった多数の部屋で構成され、各部屋にはドアと照明のスイッチがあり、シェーキーがそれらを操作できる[3]。
シェーキーはプランナー内に可能な行動の短い一覧を持つ。ある地点から別の地点へ移動する行動、照明のスイッチをオン・オフする行動、閉まっているドアを開ける行動、頑丈な物体を上り下りする行動、固定されていない物体を押す行動などである[4]。自動プランナーSTRIPSは、シェーキーが実際には実行できない行動も含め、与えられた指令を実行するための計画を行動の組合せとして立案する。
操作者は例えば「プラットフォームからブロックを押し出せ」といった指令をコンソールに入力する。シェーキーは周囲を見回して、ブロックが上に載っているプラットフォームを特定し、プラットフォームに上るための傾斜路を捜す。そして、傾斜路をプラットフォームまで押していき、その傾斜路を上ってプラットフォームの上に上がり、ブロックを押し出す。これで指令を完遂したことになる。
ハードウェア
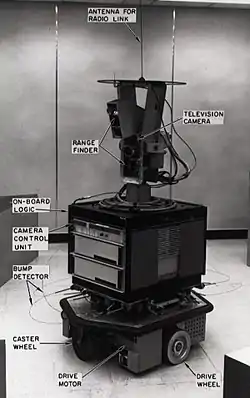
見た目はかなり背が高く、無線リンク用のアンテナ、ソナー距離計、テレビカメラ、搭載プロセッサ群、衝突検出センサーなどを持つ[5]。背が高く震えながら動く様はその名前の由来となった。
そいつにぴったりの名前を見つけるためにぼくたちは1か月ほども頭を悩ませた。ギリシャ語でこういう意味の言葉だとかなんだとかね。ところが仲間の誰かが言ったんだ。「あのさ、あいつはしじゅうがたがた震え(shake)ながらうろうろしてるだろ。だからもう Shakey でいいじゃないか」
研究成果
シェーキー開発の研究成果には、ロボット工学や人工知能だけでなく計算機科学全般にも影響を及ぼすものがあった。特筆すべき成果として、2地点間の効率的経路を求めるA*探索アルゴリズムの開発、コンピュータビジョンやデジタル画像処理における特徴抽出法であるハフ変換の開発、障害物のある平面での最短経路を求める可視グラフ法の開発[6]が挙げられる。
報道と賞
1969年、SRIは "SHAKEY: Experimentation in Robot Learning and Planning" と題した24分のビデオを公開した[7]。すると、このプロジェクトは報道機関の注目を集めるようになった[2]。1969年4月10日付けのニューヨーク・タイムズの記事、1970年のライフ誌(シェーキーを「世界初の電子人間」と称している)、1970年11月のナショナルジオグラフィック誌(シェーキーとコンピュータの未来についての記事)などがある[2]。この1969年のビデオは大反響となったため、アメリカ人工知能学会のAI関連ビデオのコンクールは "Shakeys" と呼ばれている[8]。
脚注
- “Oral History: Bertram Raphael”. IEEE Global History Network. Institute of Electrical and Electronics Engineers. 2012年10月8日閲覧。
- “Shakey”. SRI International Artificial Intelligence Center. 2012年10月7日閲覧。
- “Shakey the Robot”. SRI International. 2012年10月7日閲覧。
- Moravec, Hans (1998). “Caution! Robot Vehicle!”. ROBOT: Mere Machine to Transcendent Mind. p. 27
- “Shakey”. Exhibition: Artificial Intelligence & Robotics. Computer History Museum. 2012年10月7日閲覧。
- Lozano-Pérez, Tomás; Wesley, Michael A. (1979), “An algorithm for planning collision-free paths among polyhedral obstacles”, Communications of the ACM 22 (10): 560–570, doi:10.1145/359156.359164
- “Shakey Video (320x212 - 24 min - RealVideo - 91.7 MB)”. SRI International. 2012年10月7日閲覧。
- “AAAI Video Competition 2013”. Association for the Advancement of Artificial Intelligence. 2012年10月7日閲覧。
- “Shakey”. Robot Hall of Fame 2004 Inductees. Carnegie Mellon University. 2012年10月7日閲覧。
- “Carnegie Mellon Inducts Second Class into Robot Hall of Fame”. Carnegie Mellon University. (2004年10月11日) 2012年10月7日閲覧。
参考文献
- Raphael, Bertram (1976). The Thinking Computer: Mind Inside Matter
- Russell, Stuart J; Norvig, Peter (2010). Artificial Intelligence: A Modern Approach (3rd ed.). Upper Saddle River, New Jersey: Prentice Hall. ISBN 0-13-604259-7
外部リンク
| 主要記事 |  | |
|---|---|---|
| 種類 | ||
| 分類 | ||
| 移動 | ||
| 研究 |
| |
| 関連 | ||
| ||
