テレロボティクス
テレロボティクス(英語: Telerobotics)は、主にワイヤレス・ネットワーク( Wi-Fi 、Bluetooth 、ディープスペースネットワークなど)またはテザー接続を使用して、離れた場所からの半自律型ロボットの制御に関連するロボット工学の分野。これは、テレオペレーション(英語: Teleoperation)とテレプレゼンス(英語: Telepresence)という2つの主要なサブフィールドの組み合わせである。
遠隔操作
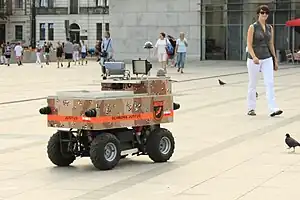
遠隔操作は、離れた場所での機械の操作を示す。「リモートコントロール」というフレーズと意味は似ているが、通常、研究、学術、技術環境で使用される。これは、ロボット工学や移動ロボットに最も一般的に関連付けられているが、デバイスや機械が離れた場所から人によって操作されるあらゆる状況に適用できる[1]。
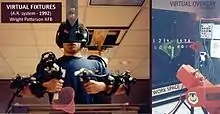
遠隔操作は、離れた場所での操作を指すために、研究コミュニティと技術コミュニティの両方で使用される最も標準的な用語。これは、オペレーターがリモート環境に存在していると感じ、リモートロボットを介して自分の存在を投影するように、没入型インターフェースで構成されたテレロボティクスシステムのサブセットを指す「テレプレゼンス」とは対照的である。オペレーターがすべての主要な感覚(視覚、音、触覚)を通じて遠隔環境に存在していると感じることを可能にした最初のテレプレゼンスシステムの1つは、1990年代初頭に米国空軍研究所で開発された仮想フィクスチャシステムである。このシステムにより、オペレーターは器用なタスク(穴にペグを挿入する)をリモートで実行できるため、実際にはリモートでタスクを実行するロボットであるにもかかわらず、オペレーターはペグを挿入しているように感じることができる[2][3][4]。
テレマニピュレータ(またはテレオペレータ)は、人間のオペレータによってリモートで制御されるデバイス。単純なケースでは、制御オペレーターのコマンドアクションは、たとえばラジコン模型飛行機やテザー深海潜水艦など、制御されるデバイスのアクションに直接対応しする。通信の遅延により直接制御が実用的でない場合(リモートプラネタリーローバーなど)、またはオペレーターの作業負荷を軽減したい場合(リモート制御のスパイや攻撃機など)、デバイスは直接制御されず、代わりに次のように指定されたパスで命令される。高度化のレベルが上がると、デバイスは、障害物回避などの問題である程度独立して動作する可能性があり、これは、惑星探査車でも一般的に使用されている。
オペレーターが離れた場所でロボットを制御できるように設計されたデバイスは、テレケリックロボティクスと呼ばれることもある。
テレロボティクスとテレプレゼンスの2つの主要なコンポーネントは、ビジュアルアプリケーションとコントロールアプリケーション。リモートカメラは、ロボットからのビューを視覚的に表現する。直感的な制御を可能にする視点にロボットカメラを配置することは、サイエンスフィクション( ロバート・A・ハインラインのウォルド)に基づいているが最近の手法である。速度、解像度、帯域幅は、ロボットカメラを制御するタスクはごく最近のことであるため、成果はなかった。ヘッドマウントディスプレイを使用すると、下図に示すようにヘッドを追跡することでカメラの制御が容易になる。
これは、ユーザーがシステムの待ち時間、動きへの応答の遅れ、視覚的表現に満足している場合にのみ機能します。不十分な解像度、ビデオ画像の待ち時間、動きと応答の機械的およびコンピューター処理の遅れ、カメラレンズとヘッドマウントディスプレイレンズによる光学的歪みなどの問題は、ユーザーの「シミュレータ酔い」を引き起こす可能性があります。動きの視覚的表現による前庭刺激の欠如によって悪化した。
登録エラーなどのユーザーの動きの不一致は、オーバーフィルタリングによる動きの応答の遅れ、小さな動きの不十分な解像度、および遅い速度は、これらの問題の原因となる可能性がある。
ロボットを構築する傾向は、制御の問題を減らすため、自由度を最小限に抑えることであった。コンピュータの最近の改善により、重点がより自由度にシフトし、よりインテリジェントでより人間らしい動きのロボットデバイスが可能になった。これにより、ユーザーは自分の動きでロボットを制御できるため、より直接的な遠隔操作も可能になる[5]。
インターフェース
テレロボティックインターフェイスは、一般的なMMK(モニター、マウス、キーボード)インターフェイスと同じくらい簡単である。これは没入型ではないが安価である。インターネット接続によって駆動されるテレロボティクスは、多くの場合は、このタイプである。MMKの重要な変更点はジョイスティック。これは、平面ロボットの動きに対してより直感的なナビゲーションスキームを提供する。専用のテレプレゼンスセットアップは、シングルまたはデュアルアイディスプレイを備えたヘッドマウントディスプレイと、ジョイスティックおよび関連するボタン、スライダー、トリガーコントロールを備えた人間工学的に一致したインターフェイスを利用している。他のインターフェースは、コンピューター生成画像の代わりに、完全に没入型のバーチャルリアリティインターフェースとリアルタイムビデオをマージする[6]。
アプリケーション
宇宙

アポロ計画を除いて、ほとんどの宇宙探査ははテレロボティック宇宙探査機で行われてきた。たとえば、ほとんどの宇宙ベースの天文学は、テレロボティック望遠鏡で行われてきた。たとえば、ロシアのルノホート1号のミッションでは、遠隔操作のローバーを月に配置した。このローバーは、地上の人間のオペレーターによってリアルタイムで(2.5秒の光速時間遅延で)駆動された。ロボットによる惑星探査プログラムは、地上局で人間によってプログラムされた宇宙船を使用し、本質的に長時間遅延形式のテレロボティクス操作を実現する。最近の注目すべき例には、火星探査ローバー(MER)とキュリオシティローバーが含まれる。MERミッションの場合、宇宙船とローバーは保存されたプログラムで動作し、地上のローバードライバーは毎日の動作をプログラミングしていた。国際宇宙ステーション(ISS)は、デクスターと呼ばれる2本の腕を持つテレマニピュレーターを使用している。最近では、テレロボティクス実験のためにヒューマノイドロボットロボノート[8]が宇宙ステーションに追加された。
NASAは、軌道からの人間の探査を使用した将来の惑星探査のために、高性能のテレロボティクスシステム[9]の使用を提案した。ランディスが提案した火星探査のコンセプトは、火星への先行ミッションでは、火星有人ビークルに乗組員を乗せて行くが、火星に着陸するのではなく軌道上にとどまり、高性能のリモートロボットをリアルタイムで操作を行う[10]。このようなシステムは、単純な長時間遅延ロボット工学を超えて、地球上の仮想テレプレゼンスの体制に移行する。この概念の1つの研究、リアルタイムロボット操作(HERRO)の概念を使用した人間の探査は、そのようなミッションがさまざまな惑星の目的地を探査するために使用できることを示唆した[7]。
テレプレゼンスとビデオ会議
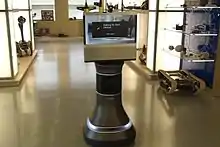
モバイルデバイス、タブレット、ポータブルコンピュータを使用した高品質のビデオ会議の普及により、テレプレゼンスロボットの劇的な成長が可能になり、オフィス、自宅、学校などでのコミュニケーションやコラボレーションのためのリモートの物理的プレゼンスをよりよく理解できるようになった。直接そこにいられないときは、ロボットアバターは、離れた場所にいる人の操作で動かしたり見回したりできる[11][12]。
どちらもディスプレイでのビデオ会議を利用する2つの主要なアプローチがある。
1)デスクトップテレプレゼンスロボット - 通常、携帯電話またはタブレットを電動デスクトップスタンドに取り付けて、リモートの人がディスプレイをパンおよびチルトすることでリモート環境を見回せるようにする。
2)運転可能なテレプレゼンスロボット - 通常、ローミングベースに取り付けられたディスプレイ(統合または個別の電話またはタブレット)が含まれる。より現代的なローミングテレプレゼンスロボットには、自律的に動作する機能が含まれている場合がある。ロボットは空間をマッピングし、部屋とドッキングステーションの間を運転しながら、障害物を回避することがでる[13]。
海洋アプリケーション
海洋遠隔操作無人探査機(ROV)は、ダイバーにとって深すぎるまたは危険すぎる水中での作業に広く使用される。無人探査機は沖合の石油プラットフォームを修理し、沈没した船にケーブルを取り付けて吊り上げる。それらは通常、テザーによって水上艦のコントロールセンターに取り付けられている。タイタニックの残骸は、ROVと乗組員が操縦する船によって調査された。
遠隔医療
医療機器や低侵襲手術システムの分野で多くのテレロボティクス研究が行われている。ロボット手術システムを使用することで、外科医は、胸腔を開いて手を入れる必要がなく、マニピュレータに十分な大きさの小さな穴から体内で作業できます。
その他のアプリケーション
リモート・マニピュレーターは、放射性物質を処理するために使用される。
テレロボティクスはインスタレーションアート作品に使用されてきた。テレガーデンは、ユーザーがWebを介してロボットを操作するプロジェクトの一例。
関連項目
脚注
- Corley (2009年9月). “The Reality of Robot Surrogates”. spectrum.ieee.com. 2013年3月19日閲覧。
- Rosenberg, L.B. (1992). "The Use of Virtual Fixtures As Perceptual Overlays to Enhance Operator Performance in Remote Environments". Technical Report AL-TR-0089, USAF Armstrong Laboratory, Wright-Patterson AFB OH, 1992.
- Rosenberg, L.B. (1993). "Virtual Fixtures: Perceptual Overlays for Telerobotic Manipulation". In Proc. of the IEEE Annual Int. Symposium on Virtual Reality (1993): pp. 76–82,.
- Rosenberg, Louis B. "Virtual Fixtures as tools to enhance operator performance in Telepresence Environments". Telemanipulator Technology and Space Telerobotics. (1993) doi:10.1117/12.164901.
- Miller, Nathan, et al. "Motion capture from inertial sensing for untethered humanoid teleoperation." Humanoid Robots, 2004 4th IEEE/RAS International Conference on. Vol. 2. IEEE, 2004.
- Burdea, Grigore C. "Invited review: the synergy between virtual reality and robotics." IEEE Transactions on Robotics and Automation 15.3 (1999): 400-410.
- Schmidt. “HERRO Missions to Mars and Venus Using Telerobotic Exploration from Orbit”. 2013年5月13日時点のオリジナルよりアーカイブ。2012年11月15日閲覧。; see also: Oleson (2012年). “HERRO Missions to Mars Using Telerobotic Surface Exploration from Orbit”. Journal of the British Interplanetary Society. 2013年2月17日時点のオリジナルよりアーカイブ。2013年2月17日閲覧。, and HERRO (accessed 15 November 2012)
- “Robonaut home page”. Nasa. 2011年5月27日閲覧。
- Adam Mann, "Almost Being There: Why the Future of Space Exploration Is Not What You Think", Wired, 11.12.12 (accessed 15 November 2012)
- G.A. Landis, "Teleoperation from Mars Orbit: A Proposal for Human Exploration," Acta Astronautica, Vol. 61, No. 1, pp 59-65; presented as paper IAC-04-IAA.3.7.2.05, 55th International Astronautical Federation Congress, Vancouver BC, 4–8 October 2004.
- Rick Lehrbaum - InfoWeek, "Attack of the Telepresence Robots", "InfoWeek", 01.11.13 (accessed 8 Dec. 2013)
- Jacob Ward, "I am a robot boss", "Popular Science", 10.28.13
- Honig. “iRobot's Ava 500 telepresence-on-a-stick is rolling out now (update: $69,500!!)”. Engadget. 2014年7月4日閲覧。
- “Emergency response robots”. 2021年8月10日閲覧。
- “Standard test methods for response robots”. NIST Engineering Laboratory. 2020年6月4日閲覧。
- “ASTM Subcommittee E54.09 standards for response robots”. 2021年8月10日閲覧。
外部リンク
- レオナルド/ ISASTのためにケンゴールドバーグによって編集されたテレロボティクスとテレピステモロジーの参考文献
- 2010年9月4日ニューヨークタイムズのジョン・マルコフによる「上司はロボットであり、あなたの後ろで巻き上がる」記事
- ほぼそこにある:なぜ宇宙探査の未来はあなたが思うものではないのかワイアードマガジン、2012年12月11日アダムマン
| 主要記事 |  | |
|---|---|---|
| 種類 | ||
| 分類 | ||
| 移動 | ||
| 研究 |
| |
| 関連 | ||
| ||
