スカラベ (月面車)
スカラベ(Scarab)は月の北極を探査するために設計されている新型月面ローバー[1][2]。
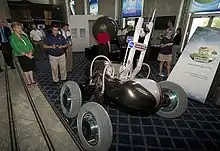
スカラベ
スカラベは極地域の暗いクレーター内を自動で横切ることができ、ナビゲートおよび科学ペイロードの運搬のため、レーザーマッピングを用いる。科学ペイロードは1mのコアサンプルを抽出して、内部の水やガスについて解析することができる。スカラベはローバーの移動技術確認試験や次世代ローバーのホイール試験にも使用される。
現在、アメリカ航空宇宙局の援助のもと、カーネギーメロン大学のRobotics Instituteが開発を行っている。
参考文献
- “NASA Day on the Hill”. NASA. 2010年6月24日閲覧。
- “Snakes, Rovers and Googly Eyes: New Robot Masters Take Many Forms”. Wired (2008年4月4日). 2010年12月1日閲覧。
外部リンク
This article is issued from Wikipedia. The text is licensed under Creative Commons - Attribution - Sharealike. Additional terms may apply for the media files.