梶田秀司
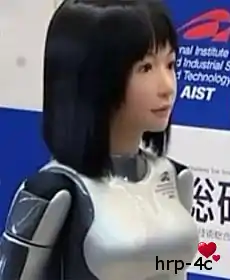
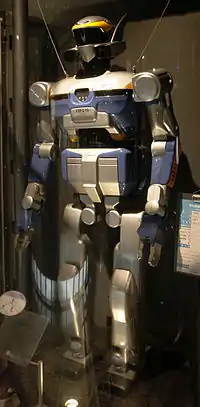
梶田 秀司(かじた しゅうじ、1961年(昭和36年)1月26日[1][2] - )は、日本のロボット研究者。学位は、博士(工学)(東京工業大学)[3]。産業技術総合研究所でヒューマノイドロボット・HRP-2やHRP-4Cを開発。倒立振子に基づく二足歩行ロボットの制御や[8][9]、運動量・角運動量に基づくヒューマノイドロボットの全身制御を実現した[10][11]。2015年のDARPAロボティクス・チャレンジにも出場[12][13]。編著に『ヒューマノイドロボット』がある[14][15]。
| 人物情報 | |
|---|---|
| 生誕 | 1961年1月26日(63歳)[1][2] |
| 居住 |
 日本  アメリカ合衆国 |
| 出身校 | 東京工業大学[1][3] |
| 学問 | |
| 研究分野 | ロボット工学 |
| 研究機関 |
工業技術院機械技術研究所 カリフォルニア工科大学[4] 産業技術総合研究所 中部大学 |
| 博士課程指導教員 | 小林彬[3] |
| 学位 | 工学博士(東京工業大学)[3] |
| 主な業績 |
二足歩行ロボットMeltran ヒューマノイドロボットHRP-2 女性型ロボットHRP-4C |
| 影響を受けた人物 | 森政弘[5] |
| 学会 | IEEE、計測自動制御学会、日本ロボット学会[1]、日本機械学会[6] |
| 主な受賞歴 | 科学技術に関する文部科学大臣表彰 科学技術賞(研究部門)[7]、日本機械学会ロボティクス・メカトロニクス部門 学術業績賞[6] |
| 公式サイト | |
| |
東京工業大学ロボット技術研究会[5]、小林彬研究室[3]を経て、工業技術院 機械技術研究所 主任研究官[1]、産業技術総合研究所知能システム研究部門 主任研究員、ヒューマノイド研究グループ長、上級主任研究員、招聘研究員[16][17][18]、中部大学客員教授を歴任し[18][19]、2023年11月現在、中部大学理工学部AIロボティクス学科教授[20]。科学技術に関する文部科学大臣表彰 科学技術賞(研究部門)や日本機械学会ロボティクス・メカトロニクス部門学術業績賞の受賞者[7][6]。
来歴
生い立ち・学生時代
1961年愛知県生まれ[18][23]。梶田は東京工業大学に進学し、学生サークル「ロボット技術研究会」で活動[5]。小林彬の元で二足歩行の研究に取り組む[3][24][注 1]。1985年に東京工業大学大学院理工学研究科制御工学専攻を修了し、工業技術院機械技術研究所に入所する[4]。
機械技術研究所時代
機械技術研究所では二足歩行の研究に従事し、ロボット工学部 運動機構研究室にて主任研究官を務める[1][3]。ロボットの質量中心を質点として倒立振子に見立てた安定化において[25][8]、重心位置を一定にする制御を実現[26][8]。さらに超音波センサで床面の凹凸を認識し、リアルタイムに歩容を制御した[27][8]。1996年に東京工業大学において論文博士で博士(工学)を取得し[3][4]。
1996年に発表されたホンダのP2には衝撃を受ける[28][29]。また、同年2月から1年間、カリフォルニア工科大学で客員研究員を務めており[4]、二足歩行研究データベースを公開した[30]。その後、「人間協調・共存型ロボットシステム」プロジェクト(Humanoid Robotics Project:HRP)に参加[31]。
産業技術総合研究所時代
2001年より産業技術研究所知能システム部門ヒューマノイドロボットグループ主任研究員[4]。川田工業と産業技術総合研究所(機械技術研究所などが再編、以下「産総研」)の共同でHRP-2を開発[29][32]。ロボット制御では支持脚の足首まわりの角運動量をその足首トルクで制御する手法を提案し[33]、ロボット全身の運動量・角運動量を指定して全身運動を生成する「分解運動量制御」を実現した[10][11]。
また、2005年には梶田が編集・執筆を務めた専門の入門書『ヒューマノイドロボット』が出版される。この本では、二足歩行やヒューマノイドロボットの全身運動生成などについて基礎から最新の研究動向・歴史まで書き起こした[29]。本書は中国語版、ドイツ語版、フランス語版、英語版も出版されたという[34]。2007年にはヒューマノイド研究グループ長に着任[16]。その後、HRP-4Cの開発[22][21][35]など産総研におけるヒューマノイド研究をリードし、2015年にはDARPAロボティクス・チャレンジにも出場した[12][13]。
2018年の時点で産総研上級主任研究員[17]。2020年10月には『ヒューマノイドロボット』の第2版が出版された[32]。同書は2005年の第1版以降の技術について60頁以上加筆されており、新たにレーベンバーグ・マルカート法[注 2]や特異点適合法、接触レンチ和(CWS)、Divergent of Component of Motion(DCM)、キャプチャーポイントなどの手法が紹介されている[39]。
中部大学時代
2021年3月で産総研を定年退職し、同年4月より招聘研究員[18]。中部大学の客員教授にも就任した[19]。また、2020年から2022年度まで産総研の金子健二や東京工業大学の三平満司らとともに、「空間量子化ダイナミクス」やリーマン計量に基づくヒューマノイドロボット制御の研究を進めている[40]。
2023年11月現在、中部大学理工学部AIロボティクス学科教授[20]。中部大学理工学部AIロボティックス学科は工学部ロボット工学科が2023年4月に改組したもので[41]、大学院工学研究科ロボット理工学専攻も担当する[20]。梶田研究室では「動的ロボット行動制御の研究」をテーマとし、トヨタの生活支援ロボットHSRも使用している[42]。
人物
ヴィオラを演奏できる[43]。サイエンス・フィクション(SF)が好きで、学会誌の記事に寄稿した際にはジェイムズ・P・ホーガンの『未来の二つの顔』とアーサー・C・クラークの『都市と星』を推薦している[43]。
主な受賞歴
- 1985年 - 計測自動制御学会 昭和60年度学術奨励賞「位置エネルギー保存型軌道を規範とする動的2足歩行の制御」[9]
- 1996年 - 計測自動制御学会 1996年度論文賞「線形倒立振子モードを規範とする凹凸路面上の動的2足歩行制御」[9][注 3]
- 2005年 - 第10回ロボティクスシンポジア最優秀論文賞[48][注 4]
- 2005年 - 日本ロボット学会 第19回論文賞「分解運動量制御 ―運動量と角運動量に基づくヒューマノイドロボットの全身運動生成―」[11][注 5]
- 2007年 - 平成19年度科学技術に関する文部科学大臣表彰 科学技術賞(研究部門)[7][注 6]
- 2008年 - 2007年度日本機械学会賞(論文)「力制御型マニピュレーションに基づくヒューマノイドロボットの実時間歩容計画」[49][注 7]
- 2015年 - 日本機械学会 ロボティクス・メカトロニクス部門 学術業績賞[6]
主な著作
学位論文
- 『線形倒立振子モードを規範とする動的2足歩行ロボットの実時間制御』東京工業大学博士論文(乙第2850号)、1996年2月29日、doi:10.11501/3116637、NAID 500000137515。
著書
(単著)
(編著)
- 梶田秀司 編著『ヒューマノイドロボット』オーム社、2005年4月、ISBN 4-274-20058-2。
- 梶田秀司 編著『ヒューマノイドロボット 第2版』オーム社、2020年10月、ISBN 978-4-274-22602-1。
(分担執筆)
解説
- 「ロボットの安定と不安定」『バイオメカニズム学会誌』第19巻第4号、1995年、232-236頁。
- 「アイ・サイ問答教室 二足歩行ロボットが転ばないのはなぜ?」『システム/制御/情報』第45巻第10号、2001年10月、608-609頁。
- 「ゼロモーメントポイント (ZMP) と歩行制御」『日本ロボット学会誌』第20巻第3号、2002年4月、229-232頁。
- 「SFを読もう!」『日本ロボット学会誌』第26巻第1号、2008年1月、36-37頁、NAID 10020124452。
- 「未来のヒューマノイド」『日本ロボット学会誌』第26巻第7号、2008年10月、761-762頁。
- 「倒立振子から2足歩行へ ―制御理論とZMP―」『日本ロボット学会誌』第27巻第4号、2009年5月、392-395頁。
- 「女性型ロボット「HRP-4C 未夢」の与えたインパクト」『ミルシル』第4巻第1号、2011年1月、10-13頁、NAID 40017656150。
- 「人間の歌い方を真似る歌声合成システムVocaListenerとロボット顔動作生成システムVocaWatcher」『システム/制御/情報』第56巻第5号、2012年、249-255頁。
- 「位置制御に基づく2足歩行技術」『日本ロボット学会誌』第30巻第4号、2012年、344-349頁。
- 「ヒューマノイドロボットはただの機械ですが?」『日本ロボット学会誌』第31巻第9号、2013年11月、830-832頁。
- 「DARPAロボティクスチャレンジ決勝戦でのロボットシステム開発と教訓」『日本ロボット学会誌』第34巻第6号、2016年6月、360-365頁。
- 「遠隔操作による災害対応ヒューマノイドロボットHRP-2改」『電子情報通信学会 通信ソサイエティマガジン』第10巻第3号、2016年、173-178頁。
- 「DRC決勝戦における歩行安定化制御」『日本ロボット学会誌』第36巻第2号、2018年3月、140-143頁。
- “ヒューマノイド:人型ロボットの現在とこれから”. RAD-IT21. (2020年5月8日) 2020年10月23日閲覧。
討論・座談会
- 「SFのロボットを科学する」『日本ロボット学会誌』第12巻第3号、1994年、 368-388頁[注 8]。
- 「知能ロボットのめざすもの」第35巻第4号、1996年、305-322頁[注 9]。
- 「2足歩行ロボット技術の現在」『日本ロボット学会誌』第30巻第4号、2012年、336-343頁[注 10]。
- 「2足歩行ロボット技術の現在(完結編)」『日本ロボット学会誌』第30巻第4(append)号、2012年、1-19頁[注 10]。
脚注
注釈
- 自身のツイッターで小林彬研究室で二足歩行研究を始めさせてもらったことを振り返っている(「#外部リンク」参照)。
- 梶田の編著ではLevenberg–Marquardt法と書かれている[36]。ここでは2021年9月25日現在のMATLABドキュメントと、2019年の細田耕の著書に従って「リーベンバーグ・マルカート法」と記した[37][38]。
- 受賞論文 - 梶田秀司、谷和男「線形倒立振子モードを規範とする凹凸路面上の動的2足歩行制御」、『計測自動制御学会論文集』第31巻第10号、1995年、1705-1714頁。[9]
- 受賞論文 - 比留公園川博久、原田研介、梶田秀司、金子健二、金弘文男、藤原清司、森澤光春「接触力凸多面錐に基づくヒューマノイドロボットの動作生成 ―第1報 接触状態遷移判定法―」、『第10回ロボティクスシンポジア講演論文集』[48]。
- 受賞論文 - 梶田秀司、金広文男、金子健二、藤原清司、原田研介、横井一仁、比留川博久「分解運動量制御 ―運動量と角運動量に基づくヒューマノイドロボットの全身運動生成―」『日本ロボット学会誌』第22巻第6号、2004年9月、772-779頁[11]。
- 比留川博久、金子健二、金広文男、藤原清司らとの共同受賞[7]。
- 受賞論文 - 原田研介、梶田秀司、金広文男、藤原清司、金子健二、横井一仁、比留川博久「力制御型マニピュレーションに基づくヒューマノイドロボットの実時間歩容計画」『日本機械学会論文集C編』第71巻第711号、2005年、3181-3188頁[49]。
- パネル討論で、解説記事、討論の流れ。参加者 - 吉田和哉、阪口健、梶田秀司、横小路泰義、國吉康夫、横田和隆。
- メール討論。参加者 - 石黒浩、梶田秀司、金子真、川村貞夫、菅野重樹、中村仁彦、松井俊浩、三浦純、吉田和哉、松野文俊。
- 共著者、座談会参加者 - 高西淳夫、梶田秀司、佐野明人、藤本康孝、玄相昊、西脇光一、浅野文彦、杉原知道。
出典
- 梶田 1995, p. 236.
- 梶田ほか 2004, p. 779.
- 梶田 1996.
- 梶田 2002, p. 232.
- メッセージ 2007.
- “2015年度”. 過去の受賞一覧(年度別). 日本機械学会ロボティクス・メカトロニクス部門. 2018年3月22日閲覧。
- “主な表彰の概要と受賞者(1)”. 平成19年度実績No.199. 産業技術総合研究所. 2018年6月20日閲覧。
- 線形倒立振子モード.
- “SICE・学会賞受賞者一覧”. 計測自動制御学会. 2021年5月8日(UTC)閲覧。
- 分解運動量制御.
- 「日本ロボット学会第19回論文賞の贈呈 ― 第19回論文賞選考結果報告 ―」『日本ロボット学会誌』第23巻第8号、2005年11月、お知らせ7頁。
- 大塚 2015a.
- 大塚 2015b.
- 梶田 2005.
- 梶田 2020.
- 梶田・杉原 2008, p. 762.
- 梶田 2018, p. 143.
- “梶田秀司のプロフィール”. 産業技術総合研究所. 2021年5月8日(UTC)閲覧。
- “梶田 秀司 Kajita Shuuji”. KAKEN. 国立情報学研究所. 2021年5月9日(UTC)閲覧。
- “梶田 秀司”. 教員情報. 中部大学. (2023年11月20日) 2024年1月20日(UTC)閲覧。
- 梶田・横井 2011.
- 森山 2009.
- “【4thセッション登壇者発表!『第6回・研究100連発』】4/26 (土)15:00~ #ニコニコ学会”. ニコニコ学会β. 2018年6月20日閲覧。
- 梶田秀司、小林彬「位置エネルギー保存形軌道を規範とする動的2足歩行の制御」、『計測自動制御学会論文集』第23巻第3号、1987年、281-287頁。
- 柴田昌明「二足歩行ロボットの研究開発の現況 —自律歩行動作を中心とした研究動向について—」『精密工学会誌』第77巻第5号、2011年、453-456頁。
- 大須賀公一「移動する ― 二足歩行ロボット」『電気学会誌』第118巻第1号、1998年、9-12頁。
- 藤本康孝「<その1>2足歩行ロボットの動向」『電気学会論文誌D(産業応用部門誌)』第119巻第6号、1999年、763-765頁。
- 森山 2000.
- 梶田 編著 2005.
- 米田完「脚移動」『日本ロボット学会誌』第16巻第7号、1998年、897-901頁。
- 梶田 2002.
- 梶田 編著 2020.
- 杉原知道、中村仁彦「時間二重外乱吸収法に基づくヒューマノイドロボットの全身協調運動制御」『日本ロボット学会誌』第24巻第1号、2006年、64-73頁。
- 梶田 編著 2020, 改訂にあたって.
- 梶田 2013.
- 梶田秀司 編著『ヒューマノイドロボット 第2版』オーム社、2020年10月(第2版第1刷)、82頁、ISBN 978-4-274-22602-1。
- “逆運動学のアルゴリズム - MATLAB&simulink”. ドキュメンテーション. The MathWorks. 2021年9月25日(UTC)閲覧。
- 細田耕『実践ロボット制御 ― 基礎から動力学まで ―』(株)アールティ協力、オーム社、2019年11月(第1版第1刷)、103頁、ISBN 978-4-274-22430-0。
- 舛屋 2021, p. 637.
- “空間量子化ダイナミクスとリーマン計量に基づくロボットの実時間軌道生成”. KAKEN. 国立情報学研究所. 2024年1月20日(UTC)閲覧。
- “ロボット理工学科”. 学部・大学院. 中部大学. 2024年1月20日(UTC)閲覧。
- “中部大学 AIロボティクス学科”. 中部大学. 2024年1月20日(UTC)閲覧。
- 梶田 2008.
- 梶田ほか 2004.
- 原田ほか 2005.
- 梶田ほか 2016.
- 森澤ほか 2016.
- “ロボティクスシンポジア賞”. 2018年6月20日閲覧。
- 「論文,日本機械学会賞〔2007年度(平成19年度)審査経過報告〕」、『日本機械学会誌』第111巻第1074号、2008年5月5日、377頁。
参考文献
- 大塚実 (2015年7月17日). “出場チームに聞く「DARPA Robotics Challenge」決勝戦の舞台裏(前編)、あれは本当に“惨敗”だったのか?”. MONOist 2021年5月8日(UTC)閲覧。
- 大塚実 (2015年7月24日). “出場チームに聞く「DARPA Robotics Challenge」決勝戦の舞台裏(後編)、「世界との差は開いた」が2020年には“現場”へ”. MONOist 2021年5月8日(UTC)閲覧。
- “線形倒立振子モードを規範とする凹凸路面上の動的2足歩行制御(1995年、Locomotion)”. 日本のロボット研究開発の歩み. 日本ロボット学会 2024年1月20日(UTC)閲覧。
- “分解運動量制御:運動量と角運動量に基づくヒューマノイドロボットの全身運動生成(2004年、Locomotion)”. 日本のロボット研究開発の歩み. 日本ロボット学会 2024年1月20日(UTC)閲覧。
- 舛屋賢「書評 ヒューマノイドロボット(改訂2版)」『日本ロボット学会誌』第39巻第7号、2021年9月、637頁。
- 「Massage13 独立行政法人産業技術総合研究所 知能システム研究部門ヒューマノイド研究グループ」『ロボット研究者からのメッセージ』 日本ロボット学会 監修、オーム社 編、オーム社、2007年7月、35-40頁、ISBN 978-4-274-20424-1。
- 森山和道. “【梶田秀司(かじた・しゅうじ)@機械技術研究所 ロボット工学部 運動機構研究室】No.05”. NetScience Interview Mail. moriyama.com. 2021年5月8日(UTC)閲覧。
- 森山和道 (2009年7月16日). “産総研の女性型ロボ「HRP-4C」開発者座談会(その1)~今の反応は予想外!? 開発裏話を聞く”. Robot Watch 2021年5月8日(UTC)閲覧。
外部リンク
- 梶田秀司 (@s_kajita) - X(旧Twitter) - 小林彬関連(1・2)、ファインマン関連、ジョブズ・アインシュタイン関連。
- 梶田秀司 (shuuji.kajita) - Facebook
- Shuuji KAJITA, Dr.Eng. - ウェイバックマシン(2022年12月6日アーカイブ分)
- 世界の2足歩行ロボット研究 - ウェイバックマシン(2021年4月12日アーカイブ分)
(研究者情報)
- 梶田 秀司 - 中部大学教員情報
- 研究者情報(KAKEN、researchmap、J-GLOBAL)
- 文献情報(CiNii Research、IRDB、DBLP)
(関連動画)
- 歌声合成技術VocaListenerで歌うHRP-4C未夢_楽曲「PROLOGUE」【産総研公式】 - YouTube(2010年10月27日公開)
- 産総研サイエンスカフェin鳥栖「ロボットはどこまで人に近づくか」 - YouTube (2014年7月25日講演)
- このロボットがすごい2015 (2) 梶田 秀司 - YouTube (2015年9月5日講演)
- Short video of the talk of Shuuji Kajita @humanoids2017 conference - YouTube(英語)
- 【VOCACON2016】ボカロ未来予想(1/3)【トークセッション】 - YouTube(2016年10月29日開催)