細田耕
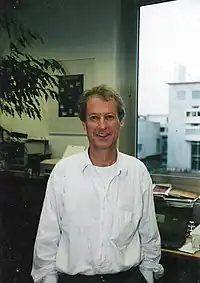
細田 耕(ほそだ こう、Koh Hosoda[24]、1965年(昭和40年)11月9日[2][3] - )は、日本のロボット研究者。学位は、工学博士(京都大学)[12]、大阪大学名誉教授[25]。空気圧ゴム人工筋などを用いたロボットアームや3次元受動歩行を開発。知能の構成論的研究やヒューマノイドロボット、ソフトロボティクスの研究に従事。ハイハイを学習する赤ちゃんロボット[5]や屍体足・人工筋骨格ハイブリッドロボット[23][26]、犬型ロボット「PneuHound」[17]で知られる。フレキシブルアーム[27][28]やビジュアルサーボ[29][30]でも実績がある。大阪大学工学部 助手、助教授、同大学院情報科学研究科 教授、同大学院基礎工学研究科 教授、日本ロボット学会『Advanced Robotics』誌編集長を歴任[31][32]。2023年4月現在、京都大学大学院工学研究科機械理工学専攻 教授(先端システム理工学分野)[33]。
| 人物情報 | |
|---|---|
| 生誕 |
1965年11月9日(58歳)[2][3] 大阪府[4][注釈 1] |
| 出身校 | 京都大学工学部 |
| 学問 | |
| 研究分野 | ロボティクス、人工知能 |
| 研究機関 |
京都大学 大阪大学 チューリッヒ大学 |
| 博士課程指導教員 | 吉川恒夫 |
| 博士課程指導学生 | 多田泰徳[6]、田熊隆史[7]、池本周平[8]、成岡健一[9]、白藤翔平[10] |
| 主な指導学生 | 山崎文敬[11] |
| 学位 | 工学博士(京都大学)[12] |
| 特筆すべき概念 | 「漸次的な複雑さの追加」[13]、「筋骨格構造が計算を代替する」[14]、「ロボットを柔らかくすること」による思想の転換[15] |
| 主な業績 | 屍体足・人工筋骨格ハイブリッドロボットによる二足歩行の適応機能解明 |
| 主要な作品 | 三次元二足歩行ロボット「Pneumat」シリーズ、犬型ロボット「PneuHound」[16][17] |
| 影響を受けた人物 | 浅田稔[15]、ロルフ・ファイファー[15]、マータイン・ヴィッセ[18]、スティーブ・コリンズ[19] |
| 影響を与えた人物 | 杉原知道[20]、中川友紀子[21]、川節拓実[22] |
| 学会 | IEEE、日本ロボット学会、日本機械学会、計測自動制御学会など |
| 主な受賞歴 | 日本機械学会ロボティクス・メカトロニクス部門学術業績賞[23] |
| 公式サイト | |
| Hosoda Laboratory | |
来歴・人物
生い立ち
1965年[3]大阪府生まれ[4][注釈 1]。電子工作を趣味としており[34]、京都大学工学部精密工学科[2]に進学。細田は学部4年次から吉川恒夫の研究室に所属[35](1988年に学部卒業[2]。)。先輩から「ロボットの研究はもうほとんど終わっている」と言われるものの[35]、宇宙ロボットなどを想定したフレキシブルマニピュレータ[注釈 2]の研究に取り組んでいく[36][37]。
吉川研究室時代
京都大学の受託研究員であった石川島播磨重工(後のIHI)の村上弘記[38]らと共に、平面ではなく3次元空間で動作するフレキシブルマニピュレータに取り組む。集中ばね質量モデルを構築し[39]、動力学解析から状態方程式を導出し、最適レギュレータを実装した[40]。3次元では理論検討が多かった当時、実験的に検証した数少ない事例であった[27]。
なお、フレキシブルマニピュレータではモデル化が課題であり、吉川と細田は仮想の剛体リンクと仮想の受動バネ関節によるモデルを提案する[28][41]。これには先行研究と異なり、実機からパラメータを同定し、モデルを決定するという特徴があった[28][注釈 3]。また、平面2自由度のフレキシブルマニピュレータの軌道制御にも取り組み、軌道追従の十分条件をシミュレーションで明らかにした[44]。
さらに本体となるフレキシブルマニピュレータ(マクロ機構)の先端に小型の剛体マニピュレータ(マイクロ機構)を搭載したマクロマイクロ機構[36]の研究にも取り組む[45]。可補償性[注釈 4]を検討し[45]、準静的軌道制御と動的軌道制御の手法を提案[47]。力制御にも取り組んだ[48]。1993年3月に京都大学大学院工学研究科機械工学専攻博士後期課程を修了し、博士(工学)の学位を取得[2]。同年9月にはマクロマイクロマニピュレータの技術が石川島播磨重工から特許出願された[49]。
浅田研究室時代
1993年4月、大阪大学工学部電子制御機械工学科の浅田稔研究室で助手に着任[2][15]。ロボットを作れることが採用の理由だったという[15]。この間、ビジュアルサーボや歩行ロボットの強化学習などの研究に従事[50][51]。浅田らのサッカーロボットの研究に参加し、カメラでボールを認識して追う動作を強化学習で実現[52][53]。この研究は日本ロボット学会の論文賞を受賞し、NHK教育の『サイエンスアイ』でも紹介された[53]。
ビジュアルサーボでは画像上の追従対象の座標の速度とロボットの関節速度を対応づける「画像ヤコビアン」(厳密には行列)を用いる。通常これはモデル化を行うが、細田はロボットの構造が分からない状態から、カメラ座標と関節角度の情報から逐次最小二乗法で画像ヤコビアンを推定する手法を開発した[29][30]。1997年2月には助教授に昇進する[54]。
1998年4月から翌年3月まで、チューリッヒ大学客員教授としてロルフ・ファイファーの下で受動歩行の研究に従事[5]。スイス滞在中にオランダ・デルフト工科大学マータイン・ヴィッセ[18]の研究を知り、感銘を受ける。細田は国際会議を利用して同大学を訪問し、ロボットや図面のコピーの許可を得る[37]。2001年には石黒章夫や小林宏とともにファイファーの著書『知の創成 ― 身体性認知科学への招待 ―』の訳本を出版する[55]。
助教授・准教授時代
人間の指先を参考にした柔らかい触覚センサも開発し[59][60]、それを用いたロボットハンドも開発[56]。ゴム人工筋を用いた筋骨格ロボットの研究を進め[5]、3次元受動歩行ロボット上体を持った受動歩行ロボットを実現[61]。さらに円弧足ではなく、拮抗筋を取り付けた水平足による歩行も実現する[56]。また、ガニ股歩きをする赤ちゃんロボットも開発[56]。平面2脚式(実際は3脚)の「空脚R」では歩行・走行・跳躍のすべてを実現した[62]。
自分で学習してハイハイをする赤ちゃんロボットも開発。また、ゴム人工筋を利用することにより、ドアノブをつかんでドアを容易に開けるロボットアームも実現した[37][63]。2006年頃には生理学やスポーツ工学関係の研究者から「二関節筋を考慮していない」と言われ、より人間の筋骨格を突き詰めるようになり[64]、連続跳躍が可能な脚ロボットも開発した[56][注釈 5]。
この間2005年11月から2011年3月まで、JST ERATO 浅田共生知能プロジェクト グループリーダーを併任[67]。2007年からは法改正で准教授に[68]。また、浅田の創発ロボティクス研究室とは独立して、大学院工学研究科知能・機能創成工学専攻先導的融合工学講座内に適応ロボティクス研究室を主催する[69]。教育関係では応用理工学科機械工学科目におけるメカトロニクス教育の講義・実習を担当[20]。教育上の工夫は、杉原知道ら後任の担当者にも引き継がれた[20]。
情報科学研究科教授時代
2010年4月、大阪大学大学院情報科学研究科マルチメディア工学専攻の教授に就任[71]。ヒューマンインタフェース工学講座を担当し[72]、准教授には清水正宏が、助教には池本周平が着任[73]。2011年には『日経サイエンス』の連載「挑む Front Runner」で取り上げられ[5][注釈 6]、2013年にはNHK教育の『ふしぎがいっぱい』において、細田研究室のロボットを用いて人間の筋骨格構造の解説が行われた[75]。
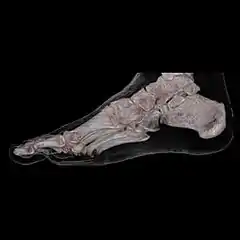
細田は「人間の足がなぜ柔らかいのか」という未解決事項に対し、慶應義塾大学の解剖学者らとの共同研究で、2011年度から「屍体足・人工筋骨格ハイブリッドロボットによる二足歩行の適応機能解明」というプロジェクトを開始[76][77][26]。科学研究費助成事業基盤 (S) の支援を受けたもので、経費は総額で2億円を超える規模であった[77][26]。
細田らは屍体足を取り付けた(物理的な)歩行シミュレータで実験を重ねる。歩行シミュレータの実験では2方向X線透視撮影装置やCTスキャンによる解析を取り入れ、有限要素法による足部の動力学モデルを構築。このモデルを基に筋の活性化状況を解析し、筋骨格ロボットの制御へ応用した[78][23]。人間の運動機能の力学的解明に寄与したとして、学術的に評価された[23]。
基礎工学研究科教授時代
2014年に大阪大学大学院基礎工学研究科の教授に転任[79]。研究室名は適応ロボット学研究室で[80]、准教授の清水正宏との共同運営[22]。2016年には自著『柔らかヒューマノイド』が化学同人から出版され[56]、2017年から日本ロボット学会の欧文論文誌『Advance Robotics』でEditor in Chiefを務める[81][31]。さらに同学会に設立されたソフトロボティクス研究専門委員会の委員にも名を連ね[82]、学会誌の特集号ではソフトロボティクスの歴史と展望を記している[83]。
この間、池本周平とは能動関節1個、柔らかい受動関節11個のソフトロボットアームに対し、人工知能で制御モデルを学習する手法を研究。カルマンの正準分解で学習データを選択するようにし、制御モデルの獲得を実現した[84]。2018年には中川友紀子が経営するアールティと共同開発した研究開発用ロボットアーム「CRANE-X7」が発売され[21]、2019年には同社協力の元『実践ロボット制御 ―基礎から動力学まで―』をオーム社から出版している[85][86][注釈 7]。
スイス連邦工科大学ローザンヌ校 (EPFL) のジェイミー・パイクと共同研究も実施しており、アギトアリを参考にしたT字型の小型群知能ロボット「Tribot」を開発。形状記憶合金により跳躍、匍匐、回転が可能で、ロボット間で連携してタスクを割り当てる[88][89]。細田も共著者の論文は2019年の『ネイチャー』に掲載された[88][90]。
京都大学教授時代
2023年4月から京都大学大学院工学研究科機械理工学専攻 教授に着任し、先端システム理工学分野を担当[33]。2023年時点で大阪大学名誉教授[25]。
主な受賞歴
- 1995年度 - 日本ロボット学会 研究奨励賞「構造やパラメータに関する知識を用いないビジュアルサーボ系の構成」[91]
- 1996年度 - 日本ロボット学会 第10回論文賞「視覚に基づく強化学習によるロボットの行動獲得」[92][注釈 8]
- 2014年度 - 第3回大阪大学総長顕彰[93]
- 2016年度 - 日本機械学会ロボティクス・メカトロニクス部門 学術業績賞[23]
- 2017年度 - The 8th International Symposium on Adaptive Motion of Animals and Machines(AMAM2017) Outstanding Demo Award[注釈 9][93]
- 2018年度 - 日本機械学会フェロー[94]
- 2022年度 - 日本ロボット学会 第15回功労賞「Advanced Roboticsの国際的評価向上への貢献」[95]
- 2023年度 - 日本機械学会ロボティクス・メカトロニクス部門 部門教育表彰「ロボット制御の基礎から実践,ソフトロボットへとつながる教育」[96]
主な著作
学位論文
- 『フレキシブルアームのモデル化と制御』京都大学〈博士論文(甲第5385号)〉、1993年3月23日、doi:10.11501/3066232。
著書
(単著)
- 『柔らかヒューマノイド ― ロボットが知能の謎を解き明かす ―』化学同人、2016年、ISBN 978-4-7598-1670-9。
- 『実践ロボット制御 ― 基礎から動力学まで ―』(株)アールティ協力、オーム社、2019年、ISBN 978-4-274-22430-0。
(共著・分担執筆)
- 『ロボットからヒトを識る』河合祐司、浅田稔 編、大阪大学出版会〈大阪大学総合学術博物館叢書 14〉、2018年、ISBN 978-4872595246[注釈 10]。
- 『身体適応』高草木薫、荻原直道 編著、オーム社〈シリーズ移動知 第2巻〉、2010年、ISBN 978-4-274-50277-4。
- 『よくわかる認知科学』乾敏郎、吉川左紀子、川口潤 編,ミネルヴァ書房、2010年、ISBN 978-4623055340。
- Bioinspired Legged Locomotion. Elsevier. (2017). ISBN 978-0128037669(第7、8、9章)。
- Koh Hosoda and Masahiro Shimizu (2021). "Attempts to Develop Artificial Muscles". Philipp Beckerle; Maziar Ahmad Sharbafi; Tom Verstraten; Peter P. Pott and André Seyfarth eds. Novel Bioinspired Actuator Designs for Robotics. Springer (Studies in Computational Intelligence 888). ISBN 978-3030408855.
(共訳)
学会誌記事
(解説・単著)
- 「環境との相互作用を通して獲得される適応的マニピュレーション」『日本ロボット学会誌』第20巻第2号、2002年、126-127頁。
- 「形態が学習にもたらすもの, 学習が形態にもたらすもの」『日本ロボット学会誌』第22巻第2号、2004年、186-189頁。
- 「非限定環境に適応する二足歩行ロボット」『計測と制御』第44巻第9号、2005年、609-614頁。
- 「動特性を利用した空気圧拮抗駆動二足歩行」『システム/制御/情報』第49巻第10号、2005年、411-416頁。
- 「身体的共創知能 : 柔軟な身体構造と環境との相互作用から生み出される適応性」『人工知能』第27巻第1号、2012年、28-33頁。
- 「バイオロボティクスによる知能へのアプローチ」『生産と技術』第65巻第2号、2013年、61-63頁。
- 「ソフトロボティクスの歴史と現状,今後の展望」『日本ロボット学会誌』第37巻第1号、2019年、7-11頁。
- 「身体性としてのヒト足部機構」『日本ロボット学会誌』第38巻第10号、2020年、914-919頁。
(解説・共著)
- 「マクロ・マイクロシステムによるフレキシブル・マニピュレータの制御」『日本ロボット学会誌』第12巻第2号、1994年、207-212頁。- 吉川恒夫との共著
- 「筋骨格ヒューマノイドのロコモーション研究」『日本ロボット学会誌』第30巻第1号、2012年、8-13頁、成岡健一との共著。
- 「屍体足を用いた足部機構の機能解明」『システム/制御/情報』第59巻第10号、2015年、387-393頁。- 萩原直道・池本周平との共著
- 「ヒト二足歩行における足部動態の解明」『バイオメカニズム学会誌』第43巻第2号、2019年、101-106頁。- 荻原直道との共著
- 「レクチャーシリーズ「人工知能の今」〔第9回〕ロボティクスと人工知能」『人工知能』第35巻第4号、2020年、558-567頁。- 長井隆行、原田研介、石黒浩との共著。
(座談会・パネルディスカッション)
- 「構成的発達科学の目指すもの」『日本ロボット学会誌』第30巻第1号、2012年、33-44頁[注釈 11]。
- 「ソフトロボティクスと身体知」『知能と情報』第29巻第5号、2017年、160-172頁[注釈 12]。
主な論文・特許
- 吉川恒夫、村上弘記、細田耕「2本のフレキシブルリンクを有する3自由度マニピュレータのモデリングと制御」『日本ロボット学会誌』第9巻第1号、1991年、1-10頁。[39][27]
- 吉川恒夫、細田耕「仮想的な剛体リンクと受動関節を用いたフレキシブルアームのモデリング」『計測自動制御学会論文集』第27巻第12号、1991年、1389-1395頁。[42]
- 特許第3302797号「マニピュレータおよびその制御方法」(特許権者 - IHI、吉川恒夫、細田耕、発明者 - 甲斐勝己、村上弘記、山崎秀作、吉川恒夫、細田耕、1993年9月22日出願、1995年4月4日公開、特開1995-088786、2002年4月26日登録、2013年4月26日特許期限)[49]
- Hosoda, K. and Asada, M. (1994) Versatile visual servoing without knowledge of true Jacobian, Proceedings of IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS'94), ISBN 0-7803-1933-8.[29]
- 細田耕、浅田稔「構造やパラメータに関する先験的な知識を必要としないフィードフォワード補償器を持つ適応型ビジュアルサーボ系の構成」『日本ロボット学会誌』第14巻第2号、1996年、313-319頁。[30]
- 多田泰徳、細田耕、浅田稔「内部に触覚受容器を持つ人間型柔軟指」『日本ロボット学会誌』第23巻第4号、2005年、482-487頁[59][60]。
- 細田耕「発見的バイオロボティクスアプローチと適応的2足歩行」『日本ロボット学会誌』第28巻第4号、2010年、479-484頁。
- Zhenishbek Zhakypov, Kazuaki Mori, Koh Hosoda and Jamie Paik, (2019).“Designing Minimal and Scalable Insect-Inspired Multi-Locomotion Millirobots”. Nature 571: 381-386[88].
研究プロジェクト
(科学研究費助成事業研究代表者)
- 1996年度完了 - 奨励研究 (A)「環境適応機能を有するビジュアルサーボ系の構成に関する研究」
- 1997年度完了 - 重点領域研究「脚式移動ロボットの視覚誘導による行動生成及びそれらに基づく環境表現の獲得」
- 2001-2002年度 - 基盤研究 (B)「環境との相互作用を通した自由度の凍結と解放」
- 2004-2006年度 - 基盤研究 (B)「多数の未分化なモダリティの受容器を持つロボット指による発達的技能獲得」
- 2004-2005年度 - 萌芽研究「拮抗型空気圧人工筋による弾道学的な行動の模倣と習熟」
- 2005-2009年度 - 特定領域研究「適応的ロコモーション創発のための反射と志向性の相互作用設計」
- 2007-2009年度 - 基盤研究 (B)「柔軟なバイオニックハンドによる適応的マニピュレーションの獲得」
- 2011-2015年度 - 基盤研究 (S)「屍体足・人工筋骨格ハイブリッドロボットによる二足歩行の適応機能解明」
- 2011-2012年度 - 挑戦的萌芽研究「ホメオスタシスを有する人間型ハンドの恒常性を利用した物体識別」
- 2015-2016年度 - 新学術領域研究(研究領域提案型)「筋骨格ヒューマノイドを用いた脳型身体表現モデルの構成論的研究」
- 2015-2016年度 - 挑戦的萌芽研究「筋骨格ヒューマノイドのための人工筋紡錘の開発と局所的反射の実現」
- 2017-2018年度 - 新学術領域研究(研究領域提案型)「筋骨格ヒューマノイドを用いた身体像のファースト・スローダイナミクスの創発モデル」
- 2019-2022年度 - 基盤研究 (A)「イオン液体・イオンゲルを用いた生物型ソフトセンサ開発と多感覚モダリティ学習」
(グループリーダーなど)
出演
脚注
注釈
- 「島根県松江市生まれ」という記述[5]と「大阪府生まれ」という記述[4]があるが、細田の自著に従った。
- マニピュレータとはロボットアームのこと。宇宙用マニピュレータは軽量化が必要なためアーム部分の剛性が弱く、弾性変形を伴う。このようなマニピュレータはフレキシブルマニピュレータとして剛体多体系として扱うマニピュレータとは別に取り扱われる。
- このモデルは引き続き吉川研究室で検証された[41]。また、松野文俊や大須賀公一によって受動性の観点から安定性が証明されている[42][43]。
- フレキシブルマニピュレータはリンクの弾性でマニピュレータ先端に誤差が生じる。可補償性とはこれを関節の運動で補償できるどうかということで、可補償度という指標が導入されている。内山勝らによって提案された[46]。
- 二関節筋やその応用については、オランダのフリー大学や、日本では大島徹や熊本水瀬らの先駆的研究がある[57][65][58]。大島は2005年の論文で二関節筋により跳躍方向や跳躍した後の姿勢を調整可能なことを明らかにしていたが、細田は後に二関節筋の剛性が跳躍に影響することを解明している[66]。
- この連載は 日経サイエンス編集部 編『フロントランナー 挑戦する科学者』、日本経済新聞出版社、2014年、ISBN 978-4-532-52068-7。として書籍化されており、浅井祥仁や高橋政代らとともに細田も掲載されている[74]。
- 同製品は2020年度の「日本機械学会優秀製品賞」を受賞している[86][87]。
- 受賞論文 - 浅田稔、野田彰一、俵積田健、細田耕「視覚に基づく強化学習によるロボットの行動獲得」『日本ロボット学会誌』第13巻第1号、1995年、68-74頁[92]。
- 受賞講演 - M.Shimizu,D.Ishii,H.Aonuma and K.Hosoda“Frog Cyborg Driven by Biological Muscle Actuators That Packaged Physiological Solution”
- 河合祐司・浅田稔 編集、池本周平・小川浩平・細田耕・吉川雄一郎 共著。第3章担当。
- 座談会出席者・共著者 - 浅田稔、川人光男、土井美和子、明和政子、國吉康夫、石黒浩、乾敏郎。
- 共著者・グループチャット参加者 - 中川友紀子、石黒章夫、尾形哲也、多田隈理一郎、細田耕。
出典
- 細田耕「北米と日本におけるマグネシウムの普及と用途展開の相違」『表面技術』第44巻第11号、1993年、899-902頁。
- 吉川・細田 1994, p. 212.
- 細田・浅田 1996, p. 319.
- 細田 2016, 著者紹介.
- 青木 2011.
- 多田泰徳『内部にセンサ素子を持つ人間型柔軟指の開発とそれを利用した適応的操りの実現』大阪大学〈博士学位論文(甲第10748号)〉、2006年1月11日
- 田熊隆史『Dynamic bipedal locomotion utilizing antagonistic pneumatic actuators』大阪大学〈博士学位論文(甲第12219号)〉、2007年9月26日。日本語題名『拮抗配置した空気圧アクチュエータによる多様な二足運動の実現』
- 池本周平『空気圧駆動ヒューマノイドロボットの特性を利用した運動学習システム』大阪大学〈博士学位論文(甲第14219号)〉、2010年3月23日
- 成岡健一『Humanoid robots that crawl, stand, and walk utilizing synergistic musculoskeletal bodies』大阪大学〈博士学位論文(甲第16396号)〉、2013年3月25日、日本語題名『筋骨格身体の協応性を利用したヒューマノイドロボットのロコモーション』
- 白藤翔平『ヒトを規範としたロボットハンドに関する研究』大阪大学〈博士学位論文(甲第17232号)〉、2014年9月25日。
- 山崎文敬、光永法明、細田耕、浅田稔「多関節ロボットのための汎用性の高い関節モジュールの開発」『第20回日本ロボット学会学術講演会講演予稿集』2002年、1M36。
- 細田 1993.
- 細田 2016, p. 107.
- 細田 2016, p. 162.
- 細田 2016, p. 208.
- “大阪大学総合学術博物館叢書14 ロボットからヒトを識る。”大学出版部協会、2019年9月8日閲覧。
- 沓澤真二(2016年7月15日)“阪大が犬型ロボット「PneuHound」を開発 チョコマカ走る様子がはしゃぐ子犬みたい 本物の犬とのツーショット写真も。”ねとらぼ、2019年6月10日閲覧。
- 細田 2016, p. 89.
- 細田 2016, pp. 108–111.
- 杉原知道「長期的に活きるメカトロニクス教育のあり方」『設計工学』第52巻第11号、2017年、653-657頁。NAID 40021381769
- “実機で動力学が学べるロボットアーム”RT ROBOT SHOP. 株式会社アールティ(2018年6月13日)2019年9月10日閲覧。
- “メンバー”Hosoda Laboratory 2021年4月25日閲覧。
- “2016年度”過去の受賞一覧(年度別) 日本機械学会ロボティクス・メカトロニクス部門、2019年6月9日閲覧。
- Falconer 2013.
- Hiroaki Tanaka; Ojiro Matsumoto; Takumi Kawasetsu and Koh Hosoda (2023年). “Swinging mass for energy-efficient quadrupedal locomotion”. Advanced Robotics 37(16): 1042-1051.
- アスタミューゼ株式会社(2016年6月7日)“1位は東北大学。阪大、東大が続く。「人工筋肉/ソフトアクチュエータ」市場における科研費獲得金額ランキングTOP50 ~総投資額約40億円、全大学/研究機関102、373テーマから注目の研究テーマをご紹介~”(Press release) PR TIMES. 2019年9月12日閲覧。
- 岩附信行、林巖、森重和春「連節ジョイント法による弾性マニピュレータの振動解析」『日本機械学会論文集 C編』第60巻第575号、1994年、2331-2337頁。
- 金鎮秀、近野敦、内山勝「フレキシブルマニピュレータ動力学の高精度集中定数モデリング」『日本機械学会論文集 C編』1996年、第62巻第602号、4005-4011頁。
- 辻三郎「ロボットと画像処理(III)視覚制御」『電気学会論文誌C』第116巻第1号、1996年、133-139頁。
- 特許第5306313号「ロボット制御装置」特許権者 - 株式会社東芝、発明者 - 大賀淳一郎、2010年12月20日出願、2012年7月12日公開(特開2012-130977)、2013年7月5日登録(2030年12月20日期限)
- 細田 2019, p. 11.
- 細田 2020, p. 919.
- “新任教員紹介”. お知らせ. 京都大学大学院工学研究科 機械理工学専攻. 2023年4月3日(UTC)閲覧。
- 青木 2011, p. 11.
- 細田 2016, p. 1.
- 吉川・細田 1994.
- 青木 2011, p. 12.
- 吉川恒夫、原田研介、松本淳、村上弘記「マクロ-マイクロシステムによるフレキシブルアームの位置と力の準静的ハイブリッド制御」『計測自動制御学会論文集』第31巻第8号、1995年、1129-1135頁。
- 内山勝「フレキシブル・マニピュレータの軌道制御」『日本ロボット学会誌』第12巻第2号、1994年、184-191頁。
- 近野敦、内山勝「三次元フレキシプルマニピュレータの可変ゲイン振動抑制制御実験」『日本機械学会論文集 C編』第61巻第591号、1995年、4345-4350頁。
- 吉川恒夫, 田村正人「フレキシブルアームに対する仮想受動関節モデルの有効性の検討」『日本ロボット学会誌』第17巻第2号、1999年、250-259頁。
- 松野文俊「メカニカルソフトネス―リンクフレキシビリィティ」『日本ロボット学会誌』第17巻第6号、1999年、778-781頁。
- 大須賀公一、松野文俊「マニピュレータにおける受動性のロバスト性について」『日本ロボット学会誌』第19巻第1号、2001年、75-80頁。
- 曹暉、吉田和夫「フレキシブルアームのテンドン機構による軌道追従制御」『日本機械学会論文集 C編』1996年、第62巻第594号、554-561頁。
- 近野敦、内山勝、貴答豊、村上真人「フレキシブルアームマニピュレータの姿勢依存振動可制御性」『計測自動制御学会論文集』第32巻第1号、1996年、78-86頁。
- “1988 Manipulationマニピュレーション フレキシブルロボットアームの可補償性”日本のロボット研究開発の歩み 日本ロボット学会、2019年9月18日閲覧。
- 姜兆慧「フレキシブルマイクロ-マクロロボットのインピーダンス制御」『日本機械学会論文集 C編』第65巻第631号、1999年、998-1005頁。
- 松野文俊「フレキシブル・マニピュレータの力制御」『日本ロボット学会誌』第12巻第2号、1994年、192-199頁。
- “特願平05-236931 特開平07-088786 特許3302797”. 特許情報プラットフォーム. 特許庁. 2024年1月11日(UTC)閲覧。
- 細田・浅田 1996.
- 浅田ほか 1995.
- 吉川恒夫「人工技能」『計測と制御』第37巻第7号、1998年、465-470頁。
- “視覚に基づく強化学習によるロボットの行動獲得”日本のロボット研究開発の歩み、日本ロボット学会、2019年9月14日閲覧。
- 細田 2004, p. 189.
- ファイファー 2001.
- 細田 2016.
- 大島徹「筋骨格モデルとロボットアーム」『日本機械学会誌』第100巻第940号、1997年、296頁。大島徹「腓腹筋の機能による跳躍メカニズム」『日本機械学会誌』第109巻第1051号、2006年6月、440-441頁。
- 『ヒューマノイド工学 ― 生物進化から学ぶ2関節筋ロボット機構 ― 』熊本水瀬 編著、精密工学会生体機構制御応用技術専門委員会 監修、東京電機大学出版局、2006年10月。ISBN 978-4501416102。および『二関節筋 ― 運動制御とリハビリテーション ― 』熊本水頼 編集、奈良勲 監修、医学書院、2008年。ISBN 978-4260005920。
- 中島正博、小坂祥太、松浦英雄、福田敏男「単一圧電振動型触覚センサによる滑り方向・初期滑りの検出とハンドグリッパへの応用」『日本機械学会論文集 C編』第76巻第772号、2010年、3470-3475頁。
- 田中由浩、佐野明人「触知覚メカニズムと指・皮膚構造」『バイオメカニズム学会誌』第38巻第1号、2014年、47-52頁。
- 柴田昌明「二足歩行ロボットの研究開発の現況」『精密工学会誌』第77巻第5号、2011年、453-456頁。
- 細田 2016, pp. 151–153.
- 細田 2016, pp. 70–77.
- 細田 2016, p. 148.
- 熊本水頼「二関節筋」『日本ロボット学会誌』第28巻第6号、2010年、660-665頁。
- 辻俊明「空気圧人工筋を用いた人間支援機器の力制御『日本ロボット学会誌』第33巻第9号、2015年、684-687頁。
- “浅田共創知能システムプロジェクト”日本学術振興会、2019年6月10日閲覧。
- 平成17年法律第83号「学校教育法の一部を改正する法律」(2007年4月1日施行)
- “関連リンク”大阪大学細田研究室 大阪大学大学院工学研究科、2019年9月14日閲覧。
- 細田ほか 2015.
- 成岡・細田 2012, p. 13.
- 青木 2011, p. 10.
- 「教員一覧(平成23年4月現在)」『大阪大学大学院情報科学研究科年報』第6号、2011年4月、59頁。
- “フロントランナー 挑戦する科学者”日経サイエンス、2019年9月13日閲覧。
- “ふしぎがいっぱい(4年生)理科 2013年度 第3回 5月14日、21日 人の体が動くのは?” NHK for School 日本放送協会、2019年9月11日閲覧。
- 青木 2011, p. 13.
- “「2011-2015年度 - 基盤研究(S) 屍体足・人工筋骨格ハイブリッドロボットによる二足歩行の適応機能解明”KAKEN. 国立情報学研究所、2019年9月10日閲覧。
- 細田ほか 2015, pp. 390–391.
- 大阪大学 2021.
- "ADDRESS" Hosoda Laboratory. 2019年9月8日閲覧。
- "Message from Editorial Board" Advanced Robotics. 日本ロボット学会、2019年9月10日閲覧。
- “メンバー”Special Interest Group on Soft Robotics 日本ロボット学会ソフトロボティクス研究専門委員会、2019年9月8日閲覧。
- 細田 2019.
- 小寺貴之(2019年7月16日).“AIの力で“やわらかいロボ”が動きだす 深層学習で動作習得”ニュースイッチ 日刊工業新聞社、2019年9月13日閲覧。
- NCID BB29197702。
- 山田航也(2021年3月5日).“アールティが開発・販売するアーム型ロボット「CRANE-X7」が日本機械学会優秀製品賞を受賞” ロボスタ、2021年4月25日閲覧。
- “2020年度 日本機械学会賞受賞者”日本機械学会、2021年4月25日閲覧。
- Laure-Anne Pessina (2019年7月11日). "NATURE: Robot-ants that can jump, communicate and work together" EPFL NEWS. EPFL. 2019年10月3日閲覧。(英語)
- Greg Nichols 著、翻訳校正 CNET Japan 編集部(2019年7月18日)“複雑なタスクを群でこなすT字型ロボ「Tribot」--アリをモデルに開発”. CNET Japan. 2019年10月3日閲覧。
- Zhakypov et,al. 2019.
- “1995.01.01 第10回 研究奨励賞 受賞者(1995年)”受賞者一覧 日本ロボット学会、2019年9月8日閲覧。
- “1996.01.01 第10回 学会誌論文賞(論文賞) 受賞者(1996年)”受賞者一覧 日本ロボット学会、2019年9月8日閲覧。
- “kako 過去のトピックス”大阪大学基礎工学部システム科学科知能機械コース. 2019年6月9日閲覧。
- 森下信“2018年度日本機械学会フェロー選考経過報告” 2019年6月9日閲覧。
- “第15回 功労賞 受賞者(2022年)”. 受賞者一覧”日本ロボット学会、2022年9月27日閲覧。
- “2023年度”. 部門表彰. 日本機械学会ロボティクス・メカトロニクス部門. (2023年8月5日) 2023年8月11日(UTC)閲覧。
- 三河正彦「Rolf Pfeifer, Josh Bongard(著),細田 耕, 石黒 章夫(訳)「知能の原理 -身体性に基づく構成論的アプローチ-」」『知能と情報』第23巻第3号、2011年、330頁。
- “ロボットから赤ちゃんの謎を探る BSフジ 本放送:07月24日(日)昼03:02~08:30 再放送:07月31日(日)朝8:00~12:00”ガリレオX、2019年6月10日閲覧。
参考文献
- Jason Falconer(2013年2月25日)"Meet Pneupard, Osaka University's Air-Powered Cheetah Robot - This quadruped is powered by air" IEEE Spectrum. 2019年9月9日閲覧。
- 青木慎一「フロントランナー 挑む 第7回 ヒューマノイドで探る人間の運動機能の巧みさ:細田耕」『日経サイエンス』2011年8月号、10-13頁。
- 岩井淳哉・三村幸作 (2016年4月12日).“愛され育て 滑らか関節 阪大の触れ合いロボ(ここに技あり)”日本経済新聞、2019年9月8日閲覧。
- “知能的な動きを身体の「からくり」から探る 細田耕教授”大阪大学ヒューマンウェアイノベーション博士課程プログラム 大阪大学、2019年9月12日閲覧。
- 細田耕『柔らかヒューマノイド』化学同人、2016年、第1版第1刷、ISBN 978-4-7598-1670-9。
- “あなたはなぜ“やわらかい”のか。 知能と身体の深い関係”リソウ (Research at Osaka University) 大阪大学、2021年、2022年6月25日閲覧。
外部リンク
- 細田耕 (@kohhosoda) - X(旧Twitter)
- Koh Hosoda - YouTubeチャンネル
(研究者・研究室の情報)
- 研究者情報(KAKEN)
- 文献情報(CiNii Research、IRDB、DBLP、ResearchGate、Google Scholar)
- Adaptive Robotics Laboratory - 大阪大学大学院基礎工学研究科の研究室公式サイト
- 研究プロジェクト - 知能・機能創成工学専攻時代の研究室サイト
(インタビュー・出演動画)
- サイエンスフロンティア21 (68) ロボットで挑む脳と知能の謎 ERATO浅田共創知能システムプロジェクト - 2010年制作
- ふしぎがいっぱい 4年生「人の体が動くのは?」 - ウェイバックマシン(2015年8月27日アーカイブ分) - NHK for School(2013年度)
- ロボットから赤ちゃんの謎を探る 【ガリレオX】 - ウェイバックマシン(2017年11月24日アーカイブ分)” - 2017年11月13日配信開始
- はちげんめっ!第3講(31m30s〜) - YouTube(2020年10月2日のライブ配信。31分30秒頃から1時間50分5秒頃の間に細田が登場。)
- 「ロボット制御・教育学習再考」ROBOMECH2022チュートリアル - YouTube(2022年6月1日の講演動画)