歩容解析
歩容解析(ほようかいせき、英: gait analysis)とは、体の動作・身体構造・筋肉活動を計測装置で記録し、動物(特に人間)の歩行を視覚的に分析する、系統的な研究[1]。歩容解析は整形外科やリハビリテーションといった医療分野はもとより、スポーツ選手のフォーム矯正などでも活用され、個人を識別できる生体識別技術としても研究が進められている。
歩容解析は、対象の歩行パターンを定量化して、解釈する、というプロセスを経る。前者は、歩行に関する計測可能なパラメタを設定して分析するということである。後者は、その歩行パターンから対象の健康状態、年齢、体格、素早さなどについて様々な情報を引き出すということである。
歴史
科学的な歩容解析の嚆矢はアリストテレスの『動物運動論』であり[2]、かなり下って1680年にジョヴァンニ・ボレリが著した『動物運動論』(I・II巻)がある。1890年代にドイツの解剖学者クリスティアン・ヴィルヘルム・ブラウネとオットー・フィッシャーは、荷重をかけた場合・かけなかった場合の人間の歩行に関する生体力学的な研究論文をいくつか発表した[3]。
写真撮影の技術が発達すると、連続撮影が可能になり、それまで裸眼では捉えられ得なかった人間や動物の足運びの詳細が分かるようになった。エドワード・マイブリッジとエティエンヌ=ジュール・マレーは1900年代におけるそうした分野の開拓者だった。例えば連続写真はまず、馬がギャロップする時の詳しい足運びを明らかにし、それまでの絵画表現の多くが誤っていたことが分かった。
初期の研究の多くはフィルムカメラを使ったが、1970年代になってビデオカメラが普及すると低コスト・短時間で個々の患者に対し詳細な検査が可能となり、脳性麻痺、パーキンソン病、神経筋疾患などの病理を抱えた人間に対する歩容解析の広範な応用が始まった。歩容解析に基づいた治療体制(整形手術を含む場合もある)は、1980年代に大きく進歩した。こんにち世界中の多くの先進的な整形外科病院は、治療計画立案や予後観察を日常的に行うための歩容解析の施設を持っている。
1970年代から1980年代にかけて先進的なコンピュータを使った解析システムが様々な病院の施設で個別に開発され、その一部は航空宇宙産業と共同開発された[4]。1980年代半ばになると、商業的な開発に伴って、歩容解析のための Vicon Motion Systems や BTS といったハードウェアが登場した。
プロセスと設備
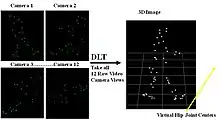
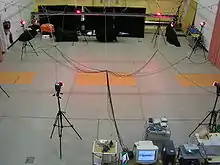
典型的な歩容解析の施設は、コンピュータと接続した複数のカメラ(ビデオおよび/あるいは赤外線)を通路やトレッドミルの周囲に配置している。被験者は体の様々な決まった位置(例えば、骨盤の上前腸骨棘、踝、膝頭)にマーカーを配置したり、半身に一連のマーカーを配置したりする。被験者は通路やトレッドミルを歩き、コンピュータが各マーカーの三次元的な軌跡を計算する。そして計算モデルに従って体内の骨の動きが計算される。これにより、各関節の動きが完全に分かることになる。よく使われるのは、下半身に全15個のマーカーをとりつける、ヘレン・ヘイズ病院のマーカー・セットである[5]。この15個のマーカーの動きを分析することで、各関節の動作角度が分かるようになる。
歩行パターンの動力学的要素を計算するために、殆どの施設は床に埋め込んだ床反力測定盤を用意している。これは床反力の力とモーメントを測定するもので、力の大きさ、方向、位置(いわゆる圧力中心)を調べられる。また、力の空間分布を見るために足裏の圧力分布を調べる機器が用いられる。これらで分かった情報を、人体の各部位に関する既知の動力学と照らし合わせることで、歩行サイクルの各段階における各関節の力の、正味の力と正味のモーメントを計算可能にする、運動に関するニュートン・オイラーの式に基づいた各方程式を解けるようになる。
しかし、動力学からは四肢の伸筋・屈筋といったひとかたまりの筋肉の情報が得られるだけで、各々の筋繊維の状態は分からない。ある動作に各々の筋繊維がどう作用しているかは、筋電位を調べる必要がある。多くの施設が、筋電位(例えば脚の)を調べるため、皮膚に取り付ける表面電極を使っている。これにより筋肉の興奮時間を調べることができ、ある程度はそれらの規模、ひいてはそれらが歩行にどの程度影響しているかも調べられる。運動学的あるいは動力学的、筋電位における標準的様態からの逸脱は、特定の病理診断や、治療結果の予測、効果的なリハビリテーション計画の立案に役立てられる。
要素とパラメタ
歩容解析は様々な要素によって調整・修正されるものであり、ノーマルな歩行パターンにおける変化は一時的だったり恒久的だったりする。解析要素として様々なものをとり得る。
- 外部要因 - 地形、靴、服、荷物
- 内在要因 - 性別、体重、身長、年齢、など
- 身体的要因 - 体重、身長、体格
- 心理的要因 - 性格、機嫌
- 生理学的要因 - 人体測定学的特質(体の各サイズと比率)
- 病理学的要因 - 例えば、トラウマ、神経疾患、筋骨格的異常、精神障害
歩容解析で考慮されるパラメタには次のようなものがある。
- 歩幅(左か右、一歩分)
- 歩幅(二歩分)
- リズム
- 速度
- 力学的基盤
- 進行方向
- 足の角度
- 腰の角度
- しゃがむ能力[6]
技法
歩容解析には測定が伴うものであり[7]、そこにおいて各パラメタが導入・分析・解釈され、対象に関する(健康状態、年齢、サイズ、体重、速度などの)解析結果が引き出される。ここで言う解析とは、次のようなものの計測である。
時間的 / 空間的
これには速度、リズムの長さ、ピッチ、などが含まれる。測定方法として、
運動学 (Kinematics)
- クロノフォトグラフィーは動作を記録する最も基本的な手法である。一枚の写真で歩行動作を分析しやすくするため、ストロボ光をあらかじめ決まった間隔で発光させるという手法がかつて使われた[10]。
- 単一もしくは複数のカメラで記録したシネフィルムやビデオレコーダは、関節の角度や屈伸速度を計測するのに使うことができる。この手法はソフトウェア解析の発達によって支えられ、解析操作は極めて簡略化され、二次元だけにとどまらず三次元的な解析も可能になった。
- 自分で発光せず反射光を利用するマーカー(一般的に鏡面状の球)を使ったシステムは、複数のカメラ(一般的に5〜12台)を同時に使って被験者の動作を正確に計測できる。これらのカメラは強力なストロボ(一般的に赤色から赤外線にかけての波長)を利用し、体に取り付けたマーカーからの反射光を、特定の波長のみ透過させるフィルタ越しに記録する。マーカーは、解剖学的に要点となる部位に配置される。光源と反射マーカーとの角度および時間推移に基づき、そのマーカーの空間における三角測量が可能になる。そしてソフトウェアが、それぞれの部位に割り当てられたマーカーから、三次元的な軌跡を割り出し、さらにコンピュータ・モデルに従って関節の角度を計算する[11]。この手法は映画制作におけるモーションキャプチャでも使われている[12]。
- 発信式マーカーを使ったシステムは、反射式のそれと似ているが、それらのマーカーは赤外線のシグナルに反応してそれぞれが信号を発する。この信号によって、各マーカーの位置が三角測量で求められる。反射式に比べた長所として、それぞれのマーカーがあらかじめ割り振られた波長を発信するため、それで各マーカーを識別できることである。[13]
- MEMS による慣性センサー、生体力学モデル、センサー・フュージョン・アルゴリズムに基づいた(カメラ無しの)システムがある。全身あるいは体の一部に対応したこうしたシステムは、照明条件に関係なく屋内・屋外で使用できる[14][15]。
- マーカーを使わないマーカーレス・システムは、一つもしくは複数の2.5次元深度のセンサーを使い、一続きの画像から関節の位置を直接計算する。マーカーレス・システムは自然な環境で非侵襲的な人間の歩容解析を可能にする。マーカーを使わないことは、歩容計測と解析技術の応用範囲を拡大し、計測の準備時間を大きく短縮させ、あらゆる場面で能率的で正確な動作評価を可能にする。現在、主なマーカーレス・システムは、一つもしくは複数のカメラを備えたスタジオで撮影した動画を元にモーションキャプチャするというものである[16]。また今日では、深度センサーをもとにした医療用の歩容解析が広まりつつある。深度センサーは深度情報を計測可能で、2.5次元深度の画像が得られるため、前景/背景の識別を効果的に簡略化でき、単眼カメラであっても被験者のポーズを明確に捉えられる[17]。
動力学 (Kinetics)
被験者が動作する時の力学的な作用を解析する。
動的な筋電図描画法
歩行時の筋肉活動のパターンを解析する。
応用
歩容解析は人間や動物の歩行能力の解析に使われるため、この技術は次のような分野で応用されている。
医療診断
「病的な歩容」は何らかの病理の代償作用を反映したものであるか、それ自身に症状を引き起こす原因がある。歩容解析の施設では、脳性麻痺や脳卒中の患者がよく見られる。歩容の研究は、リハビリテーション工学において、診断・介助の方針を立案し、将来的な回復を助けることに役立っている。医療分野を離れて、歩容解析はプロスポーツ選手のトレーニングで、運動パフォーマンスを最適化し発展させるためにも使われている。
歩容解析技術により、歩行障害や、脊髄・関節の矯正整形外科手術の効果を評価できる。脳性麻痺の治療の選択肢として、痙攣する筋肉をボトックスで意図的に麻痺させたり、特定の腱を伸ばしたり移植したり切除したりするというものがある。曲がった骨格の矯正には骨切り術が使われる。
カイロプラクティックと整骨での利用
歩容を観察することはカイロプラクティックとオステオパシーの診断でも有用である。歩行の障害は骨盤や仙骨のアンバランスを示しているかもしれないからだ。仙骨と腸骨は生体力学的には互いに入れ違いに動くため、両者が仙棘靭帯あるいは仙骨結節靭帯を介して接合すると、腰の回転につながることがある。カイロプラクティックやオステオパシーのドクターは、骨盤の傾きを見分けるために歩容を観察し、のびのびとした歩行動作を取り戻せるよう様々な施術を行うのである。カイロプラクティックでの骨盤矯正は歩行動作の回復法として流行であり[18][19]、オステオパシック・マニピュレイト・セオリー (OMT) も同様である[20][21]。
生体識別と犯罪科学
歩き方の些細な癖は、個人を識別する生体識別情報として使える[22]。パラメタとしては、時間・空間的なもの(歩幅、歩行速度、歩調)と、運動学的なもの(腰・膝・足首の関節の回転、それらの関節の平均的な角度、太腿・胴体・足の角度)に分けられる。歩幅と身長には高い相関関係がある[23][24]。
これらのアプローチは、あらかじめ決まったモデルを基盤としている。別の手法として、白黒二色の歩行シルエットを時間順に並べて個人を識別する、外観に基づいたアプローチもある。例えば、一巡分の歩行シルエットを三次元テンソルのデータとみなし、多重線形主成分分析のような多重線形部分空間学習を、分類の学習手法として活用できる。
その他、生体力学について
人間以外の動物の歩容研究により、歩行のメカニズムに関する多くの洞察が得られており、それらには、特定の種の生態や広い意味での歩行を理解する上での様々な示唆が含まれている。
諸作品での扱い
- ギルバート・ケイス・チェスタートンは「ブラウン神父」シリーズの一篇『奇妙な足音』において、歩容の認識を扱っている。
- コリイ・ドクトロウはその小説『リトル・ブラザー』において、高校で使われるセキュリティ手法として歩容認識を重要なものとしている。
- アーサー・コナン・ドイルの小説『緋色の研究』において、シャーロック・ホームズは歩容解析に基づいて殺人者「ラッヘ」の身長を言い当てる。
脚注
- Levine DF, Richards J, Whittle M. (2012). Whittle's Gait Analysis. Elsevier Health Sciences. ISBN 978-0702042652 2017年2月15日閲覧。
- Aristotle (2004). On the Gait of Animals. Kessinger Publishing. ISBN 1-4191-3867-7
- Fischer, Otto; Braune, Wilhelm (1895) (German). Der Gang des Menschen: Versuche am unbelasteten und belasteten Menschen, Band 1.. Hirzel Verlag
- Sutherland, DH. (2002). The evolution of clinical gait analysis: Part II Kinematics Gait & Posture. 16: 159-179.
- Kadaba, M. P.; Ramakrishnan, H. K.; Wootten, M. E. (May 1990). “Measurement of lower extremity kinematics during level walking”. Journal of Orthopaedic Research 8 (3): 383–392. doi:10.1002/jor.1100080310.
- “What is a gait analysis?”. IdealRun. 2017年2月15日閲覧。
- U. Tasch, P. Moubarak, W. Tang, L. Zhu, R.M. Lovering, J. Roche, R. J. Bloch. (2008). An Instrument that Simultaneously Measures Spatiotemporal Gait Parameters and Ground Reaction Forces in Locomoting Rats, in Proceeding of 9th Biennial ASME conference on Engineering Systems Design & Analysis, ESDA ‘08. Haifa, Israel, pp. 45–49.
- Piérard, S.; Azrour, S.; Phan-Ba, R.; Van Droogenbroeck, M. (October 2013). “GAIMS: A reliable non-intrusive gait measuring system”. ERCIM News 95: 26–27.
- “The GAIMS project”. 2017年2月15日閲覧。
- エティエンヌ=ジュール・マレー、エドワード・マイブリッジも参照
- RB Davis, S Õunpuu, D Tyburski, JR Gage (1991). A gait analysis data collection and reduction technique. Human Movement Science 10:575-587.
- Robertson DGE, et al. (2004). Research Methods in Biomechanics. Champaign IL:Human Kinetics Pubs..
- Best, Russell; Begg, Rezaul (2006). “Overview of Movement Analysis and Gait Features”. In Begg, Rezaul; Palaniswami, Marimuthu. Computational Intelligence for Movement Sciences: Neural Networks and Other Emerging Techniques. Idea Group. 2006-03-30. pp. 11–18. ISBN 978-1-59140-836-9
- “Ambulatory inertial gait analysis”. 2017年2月15日閲覧。
- “Digital Motion Analysis Systems”. 2017年2月15日閲覧。
- X. Zhang, M. Ding, G. Fan (2016) Video-based Human Walking Estimation by Using Joint Gait and Pose Manifolds, IEEE Transactions on Circuits and Systems for Video Technology, 2016
- https://sites.google.com/site/mengdingosu/home/research
- Herzog, W (1988). “Quantifying the effects of spinal manipulations on gait using patients with low back pain.”. Journal of Manipulative and Physiological Therapeutics 11 (3): 151–157.
- RO, Robinson; W, Herzog; BM, Nigg (1987-08-01). “Use of force platform variables to quantify the effects of chiropractic manipulation on gait symmetry.”. Journal of manipulative and physiological therapeutics 10 (4). ISSN 0161-4754.
- MR, Wells; S, Giantinoto; D, D'Agate; RD, Areman; EA, Fazzini; D, Dowling; A, Bosak (1999-02-01). “Standard osteopathic manipulative treatment acutely improves gait performance in patients with Parkinson's disease.”. The Journal of the American Osteopathic Association 99 (2). doi:10.7556/jaoa.1999.99.2.92. ISSN 0098-6151.
- Vismara, Luca; Cimolin, Veronica; Galli, Manuela; Grugni, Graziano; Ancillao, Andrea; Capodaglio, Paolo (March 2016). “Osteopathic Manipulative Treatment improves gait pattern and posture in adult patients with Prader–Willi syndrome”. International Journal of Osteopathic Medicine 19: 35–43. doi:10.1016/j.ijosm.2015.09.001.
- Damaševičius, R.; Maskeliūnas, R.; Venčkauskas, A.; Woźniak, M.. “Smartphone User Identity Verification Using Gait Characteristics”. 2017年2月15日閲覧。, Symmetry 2016, 8, 100.
- “journalsip.astm.org/JOURNALS/FORENSIC/PAGES/4706.htm”. 2017年2月15日閲覧。
- “geradts.com/html/Documents/gait.htm”. 2017年2月15日閲覧。