球体ロボット
球体ロボットとは球体を備えるロボットである。
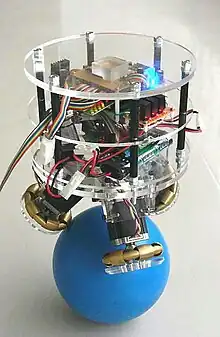
外部動力伝達型のBallIP
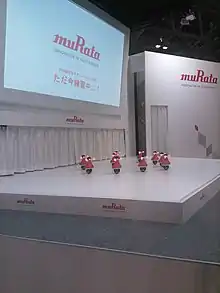
村田製作所のチアリーディングロボット
構造
動力内蔵型
球体の内部に動力を備える機種では防水加工が容易で海底探査や惑星探査等への応用が検討される。高度な姿勢制御装置は不要。
長所
- 構造上、全方向へ移動する事が可能。
- 動力内蔵型であれば気密化が比較的容易なため、海底探査や惑星探査等への適用ができる。
- 動力内蔵型であれば高圧や真空での強度が高い。
短所
- 緩衝装置を取り付ける事が困難。
- 動力内蔵型では整備のため、内部構造を分解しなければならない。
- 外部動力伝達型では常時電力を消費する。
- 動力内蔵型では機器配置が球体によって制限される。
フィクションにおける球体ロボット
- ハロ - 機動戦士ガンダムシリーズに登場する。
- BB-8 - スター・ウォーズ/フォースの覚醒に登場する[2]。
参考文献
- 小林裕史、前川聡、浦久保孝光、玉置久「ジャイロ駆動型球体ロボットの開発と評価」『システム制御情報学会 研究発表講演会講演論文集』第50回システム制御情報学会研究発表講演会セッションID:2W4-2、システム制御情報学会、2006年、16-16頁、doi:10.11509/sci.SCI06.0.16.0、NAID 130004667766。
- “三つの車輪でバランスを取る玉乗りロボット”. 夢ナビ. 2015年5月9日閲覧。
This article is issued from Wikipedia. The text is licensed under Creative Commons - Attribution - Sharealike. Additional terms may apply for the media files.