福田敏男
福田 敏男(ふくだ としお、1948年〈昭和23年〉12月12日[2][3] - )は、日本のロボット研究者[35]。セル構造化ロボットシステム「CEBOT」[36]やブラキエーションロボット[37]の提案者。IEEEではアジア人初の会長を務め[38][5][39]、国際会議IROS[注 1]やRO-MANを創設[40]。名古屋大学で育てた博士は100人を超える[24][6]。日本知能情報ファジィ学会では会長も務め[41]、国際ロボットマイクロロボットメイズコンテストも創設した[42][43]。学位は、工学博士(東京大学)[7]。名古屋大学名誉教授[44]。紫綬褒章、瑞宝中綬章の受章者[44][34]。
| 人物情報 | |
|---|---|
| 別名 | CEBOTマン[1] |
| 生誕 |
1948年12月12日(75歳)[2][3] 富山県[4][5] |
| 居住 |
 日本愛知県名古屋市昭和区[6] |
| 出身校 |
富山県立富山中部高等学校 早稲田大学 東京大学大学院工学系研究科 |
| 学問 | |
| 研究分野 | ロボット工学 |
| 研究機関 |
東京大学生産技術研究所 イエール大学 工業技術院機械技術研究所 シュトゥットガルト大学 東京理科大学 名古屋大学 サンターナ大学院大学 名城大学 北京理工大学 早稲田大学 |
| 博士課程指導教員 | 柴田碧[7][8] |
| 指導教員 | 原文雄[9][10] |
| 博士課程指導学生 |
課程博士 - 柴田崇徳[11] 植山剛[12] 川内陽志生[13] 下島康嗣[14] 石原秀則[15] 関山浩介[16] 久保田直行[17] 伊藤茂則[18] 高川功[19] 池田誠一[20] 松野隆幸[21] 論文博士 - 新井史人[22] 長谷川泰久[23] 総勢は100人を超える[24]。 |
| 主な指導学生 | 小林宏[25] |
| 学位 | 工学博士(東京大学)[7] |
| 称号 |
名古屋大学名誉教授 中国科学院外籍院士 |
| 特筆すべき概念 | マルチスケールロボティクス[26] |
| 主な業績 | セル構造化ロボットシステム(CEBOT)の提案、国際会議IROS[注 1]やRo-manの立ち上げ、国際マイクロロボットメイズコンテスト創立、アジア人初のIEEE会長 |
| 主要な作品 | ブラキエーションロボット、テーラーメイド超精密手術シミュレータ 「イブ」 |
| 影響を受けた人物 | 寺野寿郎[10] 谷江和雄[27] 山崎信寿[28] 原島文雄[29][30] |
| 影響を与えた人物 | 新井健生[31][32] 淺間一[33][25] 小菅一弘[24] |
| 学会 | IEEE、日本知能情報ファジィ学会、日本ロボット学会、計測自動制御学会、日本機械学会、日本バーチャルリアリティ学会など |
| 主な受賞歴 | 紫綬褒章、瑞宝中綬章[34] |
| 公式サイト | |
| Toshio FUKUDA | |
工業技術院機械技術研究所研究員、東京理科大学講師、助教授、名古屋大学教授、名城大学教授、早稲田大学特任教授、エジプト日本科学技術大学研究担当副学長などを歴任[3][45][46]。専門はロボット工学 、マイクロ・ナノテクノロジー、ソフトコンピューティングで、故障診断や液面振動制御、フレキシブルアーム、自己組織化ロボット、マイクロロボットなど多岐にわたる業績がある[44][36][26]。テーラーメイド超精密手術シミュレータ 「EVE(イブ)」も開発し[44][47]、研究室発ベンチャーの技術顧問も務める[48]。
ヒューマンネットワークを唱え[49][38]、IEEEではNanotechnology Councilを創設し、Robotics & Automation SocietyのPresidentや、Region 10やDivision XのDirectorを歴任[45][30]。IEEEとASMEによる論文誌『Transactions on Mechatronics』も創設し[44][30]、2020年にはIEEE会長を務めた[5][39]。北京理工大学でも教授を務め[50][51](千人計画[52][53])、2017年には中国科学院外籍院士にも選出された[50][51]。
来歴
生い立ち・学生時代
富山県生まれ[4]。幼少期は鉄腕アトムに憧れ、ラジオ製作やバイクの分解、アルコールランプによるおもちゃのタービン実験などをしたと語っている[5][54]。高校は富山県立富山中部高等学校に通い、同校の英会話教育が後の留学や国際会議での活動に寄与したという[55]。早稲田大学理工学部機械工学科に進学し、1971年3月に卒業[3][44]。早稲田大学では加藤一郎や土屋喜一の授業を受けた[38]。
大学院生時代
東京大学大学院工学系研究科産業機械工学専攻に進学し[3]、耐震や原子炉の安全を研究していた柴田碧の研究室に所属する[56][57]。柴田からは研究テーマを与えられず自分で調査検討することになったが、それによって研究者として鍛えられたと述懐している[58][57]。学会で企業の人と話し合っているうちに浮かんだアイデアを発展させ、後の博士論文の元になったという[59]。
1973年3月に修士課程を修了し[3]、博士後期課程に進学[60]。1973年6月からアメリカ合衆国のイェール大学大学院へ留学[3]。ナレンドラ教授のもとで適応制御に関する研究に取り組む[61]。柴田から日本とアメリカのどちらで就職するか問われ[62]、1975年6月に帰国[3]。柴田が申請していた奨学金を帰国前に送ってくれたため、福田は帰国前の2か月間にヨーロッパを巡っている[62]。なお、イェール大学には単位互換制度の1期生として留学していたが、2年間のうち1年は休学扱いになったという[62]。
帰国後にファジィ理論の輪講が始まり、柴田研究室出身の原文雄[56]らも顧問として参加していた[10][8]。さらに柴田碧研究室と東京工業大学(東工大)の寺野寿郎研究室で相互開催された「あいまいシステム研究会」にも参加[10][8]。研究会の内容は官能検査や法律問題にも及んだという[10]。福田は寺野の人柄に触れるとともに、当時東工大飯野研究室に在籍していた廣田薫と交流を持つ[10]。
福田は原子炉における異常発生の判定に因子分析を用い、カルマンフィルタによって発生個所を推定する手法を提案[63]。日本機械学会に投稿した1977年の論文の討論では、「複雑な系である原子炉の過渡状態を解析して、迅速に異常を判定する方法は極めて有用」と評価された[63]。博士論文のテーマは日本語で『原子炉システムの異常診断と安定な適応則の応用』というもので[7]、1977年3月に博士課程を修了して工学博士の学位を取得する[3][7]。
機械技術研究所、東京理科大学時代
1977年4月、通商産業省工業技術院機械技術研究所研究員[3](後、主任研究員[64]。1979年10月には西ドイツのシュトゥットガルト大学に留学(客員研究員、1981年1月まで)[3][64]。機械技術研究所では谷江和雄らの指導を受け[27]、大型プロジェクト「海底設計生産システム」では億単位の予算を使用したという[25]。1982年4月、東京理科大学工学部機械工学科講師に着任し、翌年4月には助教授[3]。
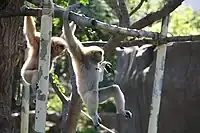
東京理科大学ではテナガザルのように雲梯を移動するブラキエーションロボットを提案し[65][25]、皇居周辺の堀から持ち帰った水を顕微鏡で見たことがきっかけで、マイクロマニピュレータやマイクロロボットの研究を開始する[66][6]。また、フレキシブルロボットアームの振動抑制制御も実施[67][68]。2リンクアームでは単一質点モデルが多かったが福田は分布定数系モデルを構築し[69]、他の研究者にも用いられた[70]。モータ重心の偏心によるリンクの連成スピルオーバ現象も明らかにした[71]。
さらに管内検査ロボットの研究[72]やパイプレスプラントの液体搬送ロボット(論文掲載は1990年)[73][74][75]にも取り組んだ。液体搬送ではバネ・質点モデルを適用し[73][75]、回転と傾動で液面の振動抑制を実現[74][75]。適応制御も適用した[76]。この間、1986年にはイェール大学の客員助教授を務める[64]。客員助教授の招聘にあたって研究成果のまとめを求められ、福田は研究報告集を発行するようになる[66]。
1987年には足を骨折し、入院したり松葉杖で歩いたりした[77]。そんな折に香港の学会に出向くが、そこで原島文雄から国際会議のノウハウを学ぶ[77]。さらに当時アメリカで流行していた研究[注 2]でなくても発表できる国際会議の開催を決意[77][27]。1988年に第1回目の国際会議IROSを東京理科大学で開催する[78][25][62][注 1]。なお、初開催にあたってはニューテクノロジー財団などから援助を受け[78]、第1回目以降も東芝や日立製作所から支援を受けたという[25]。
名古屋大学教授として
1989年4月に名古屋大学工学部機械工学第二学科教授に就任[64]。1992年4月に工学部機械情報システム工学科教授、1994年6月に大学院工学研究科マイクロシステム工学専攻教授(学部は機械情報システム工学科)、1997年4月に先端技術共同センター教授と変遷する[3]。なお、1990年9月から1995年3月の間に小菅一弘が助教授として着任[81]。小菅とは双腕マニピュレータで位置・力を直接ではなくコンプライアンスを制御する手法や[82]、タスクオリエンテッドな仮想ツールによる制御を開発した[83]。
福田は1980年代後半からソフトコンピューティング手法を取り入れた研究を行っており[36]、ファジィ制御によるPID制御の保障[84]や、遺伝的アルゴリズムによるファジィルールの自動生成[85]などに取り組み、フレキシブルロボットアームにはニューラルネットワークを適用して非線形システムへの有効性を示している[86]。後にアザラシ型ロボット「パロ」を開発する柴田崇徳も教え子で[87]、共著の解説では行動型ロボットにおけるファジィやニューロ制御の進化に遺伝的アルゴリズムが適しているとした[88][89]。
1991年10月に名古屋で開催されたマイクロマシン国際シンポジウムにおいて、福田は「山登りマイクロメカニズム国際コンテスト」を開催[93][90][注 3]。翌年の1992年にも「国際マイクロロボットメイズコンテスト」として開催し[93]、以後毎年開催される[91][99][100]。福田は実行委員長を務め[42]、石原秀則らとマイクロロボットを題材とするロボット教室にも取り組んだ[92][43]。福田はコンテストの自由に発想できる意義を説くとともに、「最後に必ずレポートを英文で書かせることが重要」と指摘している[43]。
1993年にはイタリアのサンターナ大学院大学(Scuola Superiore S.Anna)の客員教授を務める[3]。新菱冷熱工業とは風量検査ロボットの共同開発を行っており、ビジョンベースドな位置決めは海外でも評価されたと述懐している[59]。また、石川島播磨重工とは小菅一弘とともに油圧式のパラレルメカニズムの共同研究を行い[101][102][25]、三菱重工業とは位置検出器「Inductosyn」の改良に取り組んだ[103]。
ブラキエーションロボットは全身12自由度のBrachiatorIIIに発展し[37]、ディスカバリーチャンネルでも放映された[66]。2000年には福田の研究グループの成果をもとにした編著『インテリジェントシステム』が刊行され[104]、2003年には著書『鉄腕アトムのロボット学』が発刊[105]。2002年にはアレクサンダー・フォン・フンボルト財団よりフンボルト賞を授与され[106]、2003年度は「フンボルト財団研究賞教授」として活動した[106]。
名古屋大学時代における要職の歴任
2000年に計測自動制御学会で新しい部門制が敷かれた際には初代システムインテグレーション部門長に就任し[107][108]、2008年には国際会議SII(IEEE/SICE International Symposium on System Integration)[注 4]を創設する[108][109][110]。2003年から2年間は廣田薫の後を受けて日本知能情報ファジィ学会の会長に就任した[8][41]。2002年には名古屋大学、東北大学、産業技術総合研究所、三井造船が連携するJSTプロジェクト 「環境適応型高性能対人地雷探知システムの研究開発」で研究代表を担当する[111]。
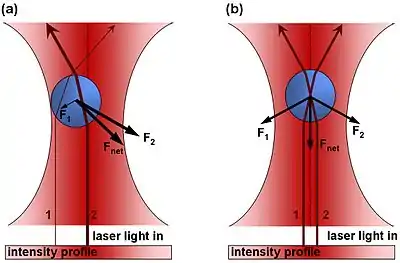
一方で2002年に梅崎太造らと特定非営利活動法人ヒューマンウェア・ネットワーク推進機構を設立し、理事長に就任[113][114]。また、2003年に採択された名古屋大学の21世紀COEプログラム「情報社会を担うマイクロナノメカトロニクス」では当初サブリーダーを務め、途中からは拠点リーダーを担当する[115][116]。2005年に名古屋大学大学院工学研究科マイクロシステム工学専攻教授(機械理工学専攻併任)[3]。
テーラーメイド超精密手術シミュレータ 「EVE」を開発し[44][117][47]、2005年には大学発ベンチャーとして[116][44]ファイン・バイオメディアル有限会社が設立されている(代表は博士後期課程に在学していた池田誠一[48][20][116])。「EVE」は2006年の愛・地球博のプロトタイプロボット展にも出展された[117]。2014年時点でアメリカ合衆国、イタリア、中華人民共和国、大韓民国、南アフリカ共和国に販売実績があるという[118]。
また、2005-2009年度の科研費特定領域研究「マルチスケール操作によるシステム細胞工学」では領域代表を務め、A評価(研究領域の設定目的に照らして、十分な成果があった)を得る[119]。さらに2008年度に採択されたマイクロ・ナノシステム工学専攻が推進するグローバルCOEプログラム「マイクロ・ナノメカトロニクス教育研究拠点」では拠点リーダーを担当し、同プログラムは「設定された目的は概ね達成された」という事後評価を得ている[120]。2009年から2013年までエジプト日本科学技術大学でメカトロニクスの講義を担当し[46]、2010年4月から2013年3月までは名古屋大学高等研究院の副院長も務めた[44]。
名城大学時代
2013年3月で名古屋大学を定年退職し、4月には名誉教授に就任[44]。同年4月には名城大学理工学部メカトロニクス工学科教授に学科創設と同時に就任[121][54]。また、北京理工大学でも教授を務める[50][51](千人計画特別招聘教授[52][53])。2014年には日本機械学会のロボティクス・メカトロニクス部門の欧文誌として『ROBOMEC Jounarl』を創刊し、編集委員長を務める[122]。2015年には「ロボット工学研究功績」により紫綬褒章を受章し[44]、2016年1月にホテルナゴヤキャッスルで祝賀会が催された[121]。2015年時点で名古屋大学福田研究室で博士号を取得した学生は94名に及び[44]、2018年には101人に達している[24]。
2018年にはIEEEの会長選挙に、理事会推薦ではなく会員から署名を集めて立候補[24][123]。福田は会員数の増加、会費見直し、財政の透明化改善などを掲げ、インターネット投票で2位に5千票以上の差をつけてトップとなり、次期会長に選出される[24]。この時、小菅一弘も副会長の一人に選出された[24]。2020年にはIEEEでアジア人で初めての会長職に就任[5](任期は1年[24])。また、同年8月には科学技術担当大臣の竹本直一と対談している[124]。
高西淳夫が所長を務める早稲田大学ヒューマノイド研究所では顧問を務め[125]、2021年1月にはU-18障害者も楽しめるe-sports協会「edge」の会長にも就任[126]。2021年時点で早稲田大学の特任教授[45]や名古屋大学未来社会創造機構ナノライフシステム研究所の客員教授[127]、科学技術振興機構ムーンショット型研究開発制度の目標3「2050年までに、AIとロボットの共進化により、自ら学習・行動し人と共生するロボットを実現」構想ディレクターを担当[128]。
人物・逸話
家族からの影響
妻からは「リターンなんてそういうケチなことを考えちゃいけない」「人が困っていたらやりなさい、ボランティアでやりなさい」と言われたという[135]。父親からの「実るほど頭が下がる稲穂かな」という言葉が忘れられないといい[136]、「この姿勢でいると、自然と「ヒューマンネットワーク」も築かれる。夢中になればいつの間にか周りに人がいる。人がいるから、つながるからこそ必ず面白い何かが起こる。」と語っている[136]。
国際的な学会活動
「アクティブな人」として知られ[137]、37から38歳の時に原島文雄と設立したIROS[29][59][62]を、ICRAと並ぶロボティクスのトップカンファレンスに育て上げた[138][40]。ヒューマンリレーションシップ[59]やヒューマンネットワーク[38]を唱え、IROS設立にあたっては富山の薬売りを参考に「信用を得るには自分が動かなくちゃいけない」という精神で取り組んだという[139]。
外国人からは「トシ」や「トーシオ」と呼ばれるといい[135]、世界中の乾杯の音頭を知っていると語っている[135]。日本では外国の研究者を銭湯に連れて行ったり、自宅に招いて狭いながらもパーティで応対していた[135]。寿司と妻による簡単な料理程度の飲み会で、後片付けの皿洗いは福田自身でやっていたという[135]。福田は「逆に相手から呼ばれれば時間がある限り行きます。そしてリターンを求めない。短い時間しかいられなくてもできる限り自分が行く。そこに「自分がいる」ということが重要」と説く[135]。
名古屋大学で総長を務めた濵口道成からは、世界を飛び回るために大学より仁川国際空港で会う方が多いと言われ[24]、栢森情報科学振興財団の理事長は、福田から「私の住所は飛行機の中」と言われたいう[121]。また、生田幸士によると福田は元気のない若手に学会の仕事を与えて励ましていたといい[121]、豊田工業大学学長を務めた榊裕之は「非凡な意欲とエネルギー」で通常は難しい教育研究と学会運営を両立させていると評価している[24]。
教育研究と人材育成
福田は「研究の原動力は何かというと、人と会って「何か面白いことをやろう」と思う好奇心」と語る[135]。夢中になると朝まで研究にのめりこむといい、教授になってからも学生と研究の話を朝までやっていたという[38]。学生からは変わった先生と言われることもあったが、名古屋大学では博士課程まで行くことを勧めていたといい[38][54]、2018年の時点で101名に達している[24]。藤江正克は福田を「研究と教育がセットでできている人」と評価した[121]。
講演ではロボットにはセレンディピティがあって教材向きと語っている[43]。自身が設立した「国際ロボットメイズコンテスト」の実行委員長を務め[91][99][42]、マイクロロボットを題材とするロボット教室にも取り組んだ[92][43]。国際ロボフェスタ協会の理事や[140][注 5]、日本ロボット学会ロボット教育研究専門委員会の委員も務めた[141]。2021年にはU-18 障害者でも楽しめる e-sports協会の会長にも就任している[126]。
研究の広がりと研究姿勢
研究業績として、紫綬褒章受章の2015年時に論文は795件、国際会議の発表は1250件に及んだ[44]。研究領域は大規模システムからマイクロ・ナノテクノロジーに及び、マルチスケールロボティクスを提唱した[36][26]。研究テーマの選定に対して「実用一辺倒だけでなく、「実用性(と思えるところ)」と「基礎性(長続きするところ)」が大切」とし、企業とロボットを研究開発する際にも「1台作って「終わり」ではなく、それから、その問題点を見い出し、整理し、体系化することが重要」と説く[142]。
福田はメンテナスロボットの開発時に同じ設計を何度も繰り返すことからモジュラーロボット、自己組織化ロボットの研究を開始[1]。「動的再構成可能ロボットシステムに関する研究」という学会発表は100報を超え[25][143]、2000年に第111報に及んだ[143][注 6]。2003年にはモジュラーロボットの研究情勢について、「現実の問題を理解し、ハードウェアの伴った良い理論的研究が少ない」「ハードウェア的に不可能な仮定の下に、いくら良い理論を作ってもしょうがありません」と記している[146]。
学会発表について「相手を納得させることのできる発表をした後、質問が飛びかい、発表後も、質問者が来て討議し、次回の論文招待等のおさそいを受ける程、用意周到に準備することが次の「自信」をつけるポジティブフィードバックとなりうる」と説く[142]。また、日本人は論理的な批判ではなく人間性を批判しているように受け止めることが多いと指摘し[142][58]、2019年のインタビューでは「国内会議で質問する際にはあまり嫌がられないように気を使っている」と語っている[58]。
主な社会的活動
(学術団体)
- IEEE - ライフフェロー[45]、会長(2020年度)[5][39]
- Robotics & Automation Society - President(1998-1999年)[45][30]
- Industrial Electoronics Society - Vice President(1990-1999年)[3]、Flexible Automation 委員長[77]
- Division X - Director(2001-2002年、2017-2018年)[45][30]
- IEEE/ASME『Transactions on Mechatronics』 - 創設者[30]、編集長(2000-2002年)[45][30]
- Nanotechnology Council - Founding President(2002年、2005年、2007年)[30]
- Region 10 - Director (2012-2014年)[45][30]
- 国際計測連合(IMEKO)- ロボットセンサワーキンググループ日本代表[147]
- 日本知能情報ファジィ学会 - 名誉会員[148]、会長(2003-2006年)[41]
- 日本ロボット学会 - 名誉顧問[149]、フェロー[44]、ハザード・メンテインナンスロボット研究会主査[25]、『Advanced Robotics』編集長[44]
- 計測自動制御学会 - フェロー[45]、システムインテグレーション部門長(設立時)[107]
- 日本機械学会 - フェロー[45]、ロボティクス・メカトロニクス部門長[150]、『Journal of Robotics and Mechatronics』編集長[151]、『ROBOMECH Journal』編集委員長[122]
- 日本バーチャルリアリティ学会 - フェロー[45]
(アカデミー)
- 日本工学アカデミー - 会員[152][153]
- 日本学術会議 - 第20期連携会員[154]、第21-22期第3部会員[155][154](2008-2014年[30])、第23-24期連携会員[156][154]
- 中国科学院 - 外籍院士[50][51]
(その他)
受賞・栄典
主な受賞歴
- IEEE
- 2000年 - Third Millennium Medal[160]
- 2004年 - Pioneer in Robotics and Automation Award[45][161][注 7]
- 2005年 - Robotics and Automation Society Distinguished Service Award[45][162][注 8]
- 2007年 - IEEE Transactions on Automation Science and Engineering Best New Application Paper Award[163][注 9]
- 2010年 - Robotics and Automation Technical Field Award[45][164][注 10]
- 日本知能情報ファジィ学会
- 2013年度 - 功績賞[165]
- 日本ロボット学会
- 2004年度 - 論文賞「バイラテラル制御による非接触マイクロマニピュレーション」[112][注 11]
- 2010年度 - 第3回功労賞「Ro-Manの創設ならびにIROS等の国際会議運営」[40]
- FA財団(旧 高度自動化技術財団[3])
- 1991年度 - 業績表彰(本賞)「動的再構成可能ロボットシステムに関する研究 第4報」[170][注 16]
- 2003年度 - 論文賞「高精度位置検出器における同期検波回路」[171][注 17]
- 2016年度 - 論文賞「受動調芯原理を利用したロボットマニピュレータによる自動精密はめあい」[171][注 18]
(その他)
- 2002年度 - フンボルト賞(アレクサンダー・フォン・フンボルト財団)[106]
- 2005年度 - 文部科学大臣表彰科学技術賞[45]
- 2007年度 - 「今年のロボット」大賞2007優秀賞「血管内手術の技術トレーニングのための超精密人体ロボット イブ」[173][注 19]
- 2013年度 - 第11回産学官連携功労者表彰文部科学大臣賞「血管内治療の技術トレーニングのためのテーラーメイド超精密手術シミュレータの開発」[174]
- 2014年度 - 中国政府友誼賞(中華人民共和国政府)[175][39]
- 2019年度 - 中日文化賞「ロボット工学の先進的研究と応用」(中日新聞社)[176][124]
著書
(単著)
- 『極限作業用知能ロボット ― メインテナンス・ロボットを中心として』 マグロウヒルブック、1986年3月、ISBN 4895010678
- 『鉄腕アトムのロボット学』 集英社、2003年4月、ISBN 4087812731。
(共著)
- 『Cellular robotics and micro robotic systems』 World Scientific〈World Scientific series in robotics and automated systems vol. 10〉、1994年、ISBN 981021457X。- T. Ueyamaとの共著。
- 『夢のマイクロロボット』 オーム社〈テクノライフ選書〉、1995年9月、ISBN 4274022978。- 光岡豊一との共著
- 『ファジィロボット ― インテリジェントシステムのためのソフトコンピューティング』 日本ファジィ学会編、朝倉書店〈ソフトコンピューティングシリーズ 8〉、1997年4月、ISBN 4254209975。- 柴田崇徳との共著
- 『Multi-locomotion robotic systems : new concepts of bio-inspired robotics』 Springer〈Springer tracts in advanced robotics 81〉、2012年、ISBN 9783642301346。- Yasuhisa Hasegawa, Kosuke Sekiyama, Tadayoshi Aoyamaとの共著。
- 『今日、僕の家にロボットが来た。 ― 未来に安心をもたらすロボット幸学との出会い』 北大路書房、2019年9月、ISBN 9784762830792。- 上出寛子、新井健生との共編著
(編集)
- 『Precision sensors, actuators, and systems』Kluwer Academic Solid mechanics and its applications v. 17、1992年、ISBN 0792320158。- H.S. Tzouとの共編
- 『人工生命の近未来 ― 新たな生をつくるテクノロジー』 時事通信社、1994年10月、ISBN 4788794306。- 柴田崇徳との共編
- 『Collective Robotics : First International Workshop, CRW'98, Paris, France, July 4-5, 1998 : proceedings』 Springer〈Lecture notes in computer science 1456 . Lecture notes in artificial intelligence〉、1998年、ISBN 3540647686。- Alexis Drogoul、Milind Tambeとの共編
- 『Soft computing for intelligent robotic systems』 Physica-Verlag Studies in fuzziness and soft computing vol. 21、1998年、ISBN 3790811475。- Lakhmi C. Jainとの共編
- 『Soft computing in mechatronics』 Physica-Verlag Studies in fuzziness and soft computing v. 32、1999年、ISBN 3790812129。- Kaoru Hirotaとの共編
- 『インテリジェントシステム ― 適応・学習・進化システムと計算機知能』 昭晃堂、2000年10月、ISBN 4785690585。- 編著
- 『Systematic organisation of information in fuzzy systems』 IOS Press , Ohmsha c2003 NATO science series ser. 3 . Computer and Systems sciences ; v. 184、2003年、ISBN 4274905462, 158603295X。- Pedro Melo-Pinto、Horia-Nicolai Teodorescuとの共編
- 『Microsurgery : advances, simulations, and applications』 Pan Stanford、2012年、ISBN 9789814364690。- Carlos Terceroとの共編
- 『Micro-nanorobotic manipulation systems and their applications』 Springer、2013年、ISBN 9783642363900。- Fumihito Arai、Masahiro Nakajimaとの共編
- 『Micro-nano mechatronics : new trends in material, measurement, control, manufacturing and their applications in biomedical engineering』 InTech、2013年、ISBN 9789535111047。- Tomohide Niimi、oro Obinataとの共編
(監修)
- 『ぼくらのともだちロボット大図鑑 ― だれでもロボット博士になれる』 PHP研究所、2001年9月、ISBN 4569683002。- 福田敏男 監修
- 『細胞分離・操作技術の最前線』 シーエムシー出版、2008年4月、ISBN 9784781300047。- 福田敏男、新井史人 監修
- 『細胞分離・操作技術の最前線』 シーエムシー出版〈普及版 CMCテクニカルライブラリー 535 . バイオテクノロジーシリーズ〉、2015年4月、ISBN 9784781310121。- 福田敏男、新井史人 監修
(分担執筆)
主な著作
学位論文
- 『Malfunction diagnosis and application of stable adaptive schemes for a nuclear reactor system』東京大学博士学位論文〈甲第4239号〉、1977年3月29日、NAID 500000297644。[注 21]
総合論文
- 「セル構造化ロボットシステムに関する研究 ― 適応性, 自己組織性, 自己進化性のあるロボットを目指して ―」『日本ロボット学会誌』第12巻第1号、1994年、116-132頁。- 川内陽志生、稲葉忠との共著
- 「空調用吹出空気検査自動化のための風量検査ロボットの試作・評価実験」『日本ロボット学会誌』第14巻第5号、1996年、720-732頁。- 伊藤茂則、新井史人、阿部靖則、田中幸悦、田中祥夫との共著
技術解説
(安全・信頼性)
- 「故障診断」『計測と制御』第22巻第1号、1983年、87-92頁。
- 「故障診断用エキスパートシステム」『日本機械学会誌』第89巻第815号、1986年、1169-1173頁。
- 「ソフトウェアプログラム設計,作成支援システム」『日本機械学会誌』第90巻第827号、1987年、1319-1324頁。
(メンテナンスロボット)
- 「検査ロボットの将来」『日本ロボット学会誌』第4巻第5号、1986年、506-507頁。
- 「プラント検査メインテナンスロボット」『日本ロボット学会誌』第4巻第5号、1986年、536-539頁。
- 「ロボットによる自動検査」『日本信頼性技術協会誌』第10巻第1号、1988年、51-64頁。
- 「大規模構造物の保全技術とその自動化」『計測と制御』第27巻第6号、1988年、493-496頁。
- 「ロボットハンドの研究開発の現状と将来」『日本ロボット学会誌』第7巻第5号、1989年、486-490頁。
- 「メンテナンスロボット」『日本機械学会誌』第93巻第865号、1990年、971-976頁。
- 「ライフサイクルデザインにおけるメンテナンスの役割」『精密工学会誌』第66巻第12号、2000年、1862-1865頁。- 新井史人との共著
(インテリジェント制御)
- 「ニューラルネットワーク(基礎編)」『農業機械学会誌』第52巻第6号、1990年、99-103頁。- 柴田崇徳との共著
- 「ニューラルネットワーク(応用編)」『農業機械学会誌』第53巻第1号、1991年、103-108頁。- 柴田崇徳との共著
- 「ニューラルネットワーク技術」『電気学会雑誌』第111巻第1号、1991年、8-13頁。- 柴田崇徳との共著
- 「ニューラルネットワークを用いた位置・力の適応制御」『日本ロボット学会誌』第9巻第6号、1991年、778-783頁。- 柴田崇徳との共著
- 「階層行動アーキテクチャ ― 適応と学習によるシステムの最適化 ―」『日本ロボット学会誌』第11巻第8号、1993年、1111-1117頁。- 柴田崇徳との共著
- 「ロボットの知的制御方法」『バイオメカニズム学会誌』第18巻第3号、1994年、129-135頁。- 下島康嗣との共著
- 「ロボティクスにおける創発と進化 ― 進化的計算手法とロボティクス」『日本ロボット学会誌』第15巻第5号、1997年、667-670頁。- 久保田直行との共著
(マイクロ・医療ロボティクス)
- 「バイオ分野における視覚認識技術」『精密工学会誌』第56巻第2号、1990年、251-254頁。- 長谷川修との共著
- 「マイクロマシンにおけるこれからの制御技術」『計測と制御』第31巻第1号、1992年、142-145頁[注 22]
- 「マイクロアクチュエータの最近の動向」『日本機械学会誌』第96巻第899号、1993年、868-871頁。- 新井史人との共著
- 「マイクロマシンの自律分散制御」『日本ロボット学会誌』第12巻第4号、1994年、531-536頁。- 石原秀則との共著
- 「超磁歪マイクロ移動ロボット」『精密工学会誌』第60巻第12号、1994年、1703-1704頁。- 新井史人との共著
- 「マルチメディアとロボット技術」『日本ファジィ学会誌』第7巻第6号、1995年、1104-1113頁。- 新井史人との共著。
- 「システム細胞工学とロボティクス」『日本ロボット学会誌』第25巻第2号、2007年、174-177頁。
- 「マルチメディア遠隔医療」『計測と制御』第37巻第1号、1998年、51-54頁。- 新井史人との共著
- 「Bringing the nanolaboratory inside electron microscopes」『Nanotechnology Magazine, IEEE』第2巻第2号、2008年6月、18-31頁、NAID 120001101525。(英語)[注 23]
(分散・ネットワークロボット)
- 「分散型ロボットシステム ― 通信量からみたシステム組織の集中と分散 ―」『日本ロボット学会誌』第10巻第3号、1992年、329-333頁。- 植山剛との共著
- 「マルチモジュールロボット ― 自己組織化ロボットを中心に ―」『計測と制御』第31巻第11号、1992年、1137-1142頁。- 植山剛との共著
- 「ネットワーク型ロボットシステム ― インテリジェントコミュニケーションを目指して ―」『日本ロボット学会誌』第12巻第6号、1994年、780-784頁。- 関山浩介との共著
- 「21世紀のロボット工学 ― ユビキタスロボットを目指して ―」『計測と制御』第40巻第1号、2001年、22-24頁。
- 「モジュラーロボット ― モジュール型二次元搬送システム ―」『日本ロボット学会誌』第21巻第8号、2003年、847-850頁。- 高川功、関山浩介との共著
(その他)
- 「柔軟構造のメカニズムと制御」『精密工学会誌』第54巻第5号、1988年、838-842頁。
- 「コンプライアンス制御と柔軟接触問題」『精密工学会誌』第55巻第7号、1989年、1189-1193頁。- 谷江和雄との共著
- 「室内作業移動型ロボット ― 建設作業ヘの応用 ―」『日本ロボット学会誌』第13巻第7号、1995年、916-919頁。[注 24]
- 「2050年 AIとロボットの共進化は私たちの未来をどう変えるか」『電機連合NAVI』第82号(2022年Ⅱ号)、2022年5月、15-18頁。
講演録・回想・展望など
(講演録)
- 「自動化機器部会から知能ロボットとシステムへ」『計測と制御』第54巻第12号、2015年、874-877頁(講演 - 福田敏男、編集担当 - 三好孝典)。
(ロボティクスや研究開発について)
- 「外国のロボット研究プロジェクトの現況」『日本ロボット学会誌』第8巻第1号、1990年、87-91頁。
- 「ロボティクスの研究と手法」『精密工学会誌』第60巻第1号、1994年、20-22頁。
- 「福田研究室 名古屋大学大学院工学研究科マイクロシステム工学専攻」『日本バーチャルリアリティ学会誌』第1巻、1996年12月、81-83頁。
- 「ロボットと私の研究ノート」『日本ロボット学会誌』第24巻第3号、2006年、333-337頁。
(回想、提言、寄稿)
- 「マイクロマシン国際シンポジウム ― 第4回目を迎えて ―」『マイクロマシン』第4/5号、財団法人マイクロマシンセンター、1993年10月、3-5頁。
- 「寺野寿郎先生とファジィ研究事始」『知能と情報』第17巻第2号、2005年、138-139頁。
- 「未来のインテリジェントな生活ライフをめざした第26回IECON会議」『学術の動向』第6巻第3号、2001年、82-85頁。- 原島文雄との共著。
- 「― 歴代会長からのメッセージ ー オンザロックから生まれるソフトコンピューティング」『知能と情報』第21巻第6号、2009年、919-928頁。
- 「特別寄稿 国際会議とヒューマンネットワーク」『神通会会報』第44号、神通中学校・富山中部高等学校同窓会、2012年10月、1頁。
- 「特別寄稿 福田敏男 名古屋大学名誉教授」『平成30年度東山会会報』名古屋大学工学部機械系学科同窓会東山会、2018年、3-6頁。
脚注
注釈
- 1988年の初回は「International Workshop on Intelligent Robots and Systems」として開催[78]。後に「International Conference on Inteligent Robots and Systems」となるが[79][80]、略称はIROS[80]。日本語では「知能ロボットとシステムに関する国際会議」とされる[79]。
- PUMA、ミニコン、コンピュータビジョンが揃った研究[77]や、マニピュレータ、移動ロボットの動作計画、ビジョンの3セッション[27]を挙げている。
- 世界最小としてギネス認定されたエプソン社のロボット「ムッシュ」が出場した大会と知られる[94][95]。なお、1991年10月の「山登りマイクロメカニズム国際コンテスト」に先立ち、1990年3月の精密工学会春季大会で「山登りマイクロメカニズム製作コンテスト」が開催されている[96]。東京工業大学の林輝が主導したもので、東工大の大学院の授業「精密機械システム応用」で実施していたものが元になっていた[96]。林が委員長を務めるマイクロメカニズム研究専門委員会により精密工学会の春季大会で「小さな3ロボットのコンテスト」として継続開催され、2003年からは堀江三喜男が委員長を務める同学会のマイクロ/ナノシステム研究専門委員会が企画を担当した[97]。さらに2007年からは「国際マイクロメカニズムコンテスト」としてリニューアルされている[97][98]。
- IEEE/SICE International Symposium on System Integration(SIインターナショナル、SII)は、計測自動制御学会のシステムインテグレーション部門が2分の1、Robotics & Automation SocietyとIndustrial Electoronics Societyがそれぞれ4分の1のスポンサーシップで共同開催されている[109][110]。
- ロボフェスタ協会は2021年で解散している[158]。
- 同名の論文「動的再構成可能ロボットシステムに関する研究」が日本機械学会論文集C編にも投稿されており、1989年に「第1報, セル間の自動接近・結合・分離制御実験」が[144]、1998年時点で「第29報, 形態再構成に起因する群の振る舞いの解析」が掲載されている[145]。
- 受賞理由 - "For pioneer contributions to the development of cellular/distributed robotics systems and micro/nano robotic systems"[161]。
- 受賞理由 - "For his outstanding contributions to the RAS Society and Conference Activities and his leadership in establishing and coordinating IROS conferences"[162]。
- 受賞論文 - Lixin Dong; Bradley J. Nelson; Toshio Fukuda; Fumihito Arai and Masahiro Nakajima (2006). “Toward Nanotube Linear Servomotors”. IEEE TRANSACTIONS ON AUTOMATION SCIENCE AND ENGINEERING 3 (3):228-235[163].
- 受賞理由 - "For leadership and pioneering contributions to Intelligent Robotic Systems and Micro and Nano Robotic Systems"[164]。
- 受賞論文 - 新井史人、小川昌伸、福田敏男「バイラテラル制御による非接触マイクロマニピュレーション ─レーザマイクロマニピュレータによるマイクロツール制御─」『日本ロボット学会誌』第20巻第4号、417-424頁[112]。
- 受賞論文 - 松野隆幸、玉置大地、新井史人、福田敏男「トポロジカルモデルと結び目不変量を用いたマニピュレーションのためのロープの形状認識」『計測自動制御学会論文集』第41巻第4号、2005年、366-372頁[166]。
- 受賞者 - ファインバイオメディカル(有)池田誠一、名古屋大学 Carlos Rafael TERCERO VILLAGRAN、東北大学 新井史人、名古屋大学 福田敏男、藤田保健衛生大学 根来眞[166]。
- 受賞論文 - 「ATカット水晶振動子による小型荷重センサの設計と製作」『日本機械学会論文集C編』第75巻第755号、2009年、1989-1994頁[168]。
- 25周年部門功労表彰を受賞したのは福田以外に山藤和男と谷江和雄[169]。
- 受賞論文 - 福田敏男、川内陽志生、淺間一「動的再構成可能ロボットシステムに関する研究 : 第4報, 分散知能システムとしてのCellular Robotics(CEBOT)の通信量と知識量による解析と評価」『日本機械学会論文集C編』第56巻第532号、1990年、3311-3318頁[170]。
- 受賞論文 - 溝口正信、松川忠裕、竹内克佳、福田敏男「高精度位置検出器における同期検波回路」『電気学会論文誌D』第120巻第12号、2000年、1433-1439頁[171]。
- 受賞論文 - 高橋淳二、福川智哉、福田敏男「受動調芯原理を利用したロボットマニピュレータによる自動精密はめあい」『日本ロボット学会誌』第33巻第5号、2015年、362-369頁[171]。
- 受賞者 - ファイン・バイオメディカル有限会社、名古屋大学[173]。
- 舘暲 監修・編集、佐藤誠 編集。舘暲、畑田豐彦、山崎芳男、岩田洋夫、黒川隆夫、石川正俊、河原哲夫、阿部圭一、林部敬吉、中谷広正、辻敬一郎、東山篤規、苧阪直行、久米祐一郎、原田哲也、福田敏男、橋本秀紀、谷内田正彦、光石衛、吉川恒夫、河原達也 共著。(NCID BA46104904)
- 日本語題名『原子炉システムの異常診断と安定な適応則の応用』。
- 共著者 - 福田敏男、小菅一弘、新井史人、藤吉基弘。
- 著者 - FUKUDA TOSHIO, NAKAJIMA MASAHIRO, LIU POU and AHMAD MOHD RIDZUAN。(NAID 120001101525)
- 著者 - 福田敏男、下島康嗣、阿部靖則、田中幸悦、田中祥夫。(doi:10.7210/jrsj.13.916)
出典
- 福田 2006, p. 333.
- 神谷 1992, p. 143.
- “相互作用と賢さ アドバイザー 福田敏男”. 領域「相互作用と賢さ」. 科学技術振興機構. 2021年10月2日(UTC)閲覧。
- 神谷 1992.
- “(ひと)福田敏男さん 世界最大の技術者団体の会長に就任した名城大教授”. 朝日新聞デジタル. (2020年3月25日) 2021年10月2日(UTC)閲覧。
- 芦原千晶 (2019年5月3日). “中日文化賞 名城大大学院教授 福田敏男氏 ロボット工学の先進的研究と応用 医学分野で異才発揮”. 中日新聞. 2021年10月10日(UTC)閲覧。
- 福田 1977.
- 福田 2009.
- 福田敏男、原文雄、柴田碧「原子炉異常診断に対する一考え方(異常診断時間の短縮について)」『日本機械学会論文集』第43巻第366号、1977年、518-529頁。
- 福田 2005.
- 柴田崇徳『Hierarchical intelligent control of robotic motion』名古屋大学博士学位論文〈甲第2671号〉、1992年9月30日、NAID 500000091488。
- 植山剛『Organization and intelligence of cellular robotic system』名古屋大学博士学位論文〈甲第2963号〉、1994年3月25日、NAID 500000110325。
- 川内陽志生『Cellular robotic system : control and self-organization for hardware and software』名古屋大学博士学位論文〈甲第2914号〉、1994年3月25日、NAID 500000110276。
- 下島康嗣『Sensor integration system and learning system for automatic reusable manufacturing system』名古屋大学博士学位論文〈甲第2971号〉1994年3月25日、NAID 500000110333。
- 石原秀則『自律分散マイクロロボットシステムに関する研究』名古屋大学博士学位論文〈甲第3244号〉、1995年3月27日、NAID 500000121859。
- 関山浩介『自己組織化ロボットシステムに関する研究』名古屋大学博士学位論文〈甲第3738号〉、1997年3月25日、NAID 500000147154。
- 久保田直行『A study on evolutionary optimization method』名古屋大学博士学論文〈甲第3766号〉、1997年3月25日、NAID 500000147182。
- 伊藤茂則『天井のランドマークを利用した視覚を有する自律移動ロボットのナビゲーションシステムに関する研究』名古屋大学博士学位論文〈甲第4061号〉、1998年3月25日、doi:10.11501/3137846。
- 高川功『Self-organizing control of large-scaled systems』名古屋大学博士学位論文〈甲第6273号〉2004年3月25日、NAID 500000249612。
- 池田誠一『Patient specific vascular reconstruction for simulating endovascular intervention』名古屋大学博士学位論文〈甲第7059号〉、2006年3月27日、NAID 500000347268。
- 松野隆幸『知的ロボットマニピュレーションのための柔軟物体の計測及び特性利用に関する研究』名古屋大学博士学位論文〈甲第6691号〉、2005年3月25日、NAID 500000322572。
- 新井史人『柔軟材ハンドリング制御に関する研究』名古屋大学博士学位論文〈乙第4488号〉、1993年11月1日、doi:10.11501/3073137、NAID 500000103254。
- 長谷川泰久『知能ロボットの学習運動制御に関する研究』名古屋大学博士学位論文〈乙第5901号〉、2001年5月31日、NAID 500000206877。
- 辻 2018.
- 福田・三好 2015, p. 876.
- 「技術功績,日本機械学会賞〔2014年度(平成26年度)審査経過報告〕(3)ロボットの知能化とマイクロ・ナノロボットに関する研究,及び,その国際化への貢献 福田敏男」『日本機械学会誌』第118巻第1158号、2015年、255頁。
- 福田・三好 2015, p. 875.
- 福田・三好 2015, p. 875-876.
- 福田 2006, pp. 335–336
- 福田・三好 2015, p. 877.
- 上出ほか共編 2020.
- 『超高速バイオアセンブラ 平成23年度成果報告書』2021年10月24日(UTC)閲覧。
- 福田 2006, pp. 334–336.
- 新井 2022.
- 「Massage11 福田 敏男」『ロボット研究者からのメッセージ』日本ロボット学会 監修、オーム社 編、オーム社、2007年7月、ISBN 978-4-274-20424-1。
- “2005年度部門賞”. 計測自動制御学会システムインテグレーション部門. 2021年10月16日(UTC)閲覧。
- ブラキエーション形移動ロボット.
- 園田・黒田 2019.
- 市川明彦、阿部雄樹、池田貴公、大原賢一、岸川純平、芦澤怜史、大道武生、沖野晃久、福田敏男「マニピュレータを搭載した橋梁点検用UAV—第2報:UAV搭載用打音装置の研究—」『日本ロボット学会誌』第37巻第7号、2019年、613-619頁。
- 「日本ロボット学会第3回功労賞の贈呈 ―第3回功労賞選考結果の報告―」『日本ロボット学会誌』第28巻第9号、2010年11月、お知らせ17頁。および、“第3回 功労賞 受賞者(2010年)”. 表彰. 日本ロボット学会. 2021年10月3日(UTC)閲覧。
- 福田敏男「学会の発展とSOFT文化の創出」『知能と情報』第18巻第1号、2006年、1頁。
- 石原秀則. “2013年国際マイクロロボットメイズコンテスト 2013年11月10日(日),名古屋大学,名古屋”. 公益財団法人 名古屋産業振興公社. 2021年10月5日(UTC)閲覧。
- 森山和道 (2007年3月7日). “『ロボット創造教育』シンポジウム・レポート”. Robot Watch. 2021年10月5日(UTC)閲覧。
- 新井 2015.
- “60周年記念講演『IEEEの活動とこれからのヒューマンネットワークのあり方』”. 60周年記念事業. 情報処理学会. 2021年10月2日(UTC)閲覧。
- “福田敏男研究担当副学長の着任”. エジプト日本科学技術大学(E-JUST)プロジェクトフェーズ3. 国際協力機構. (2022年7月25日) 2023年5月27日(UTC)閲覧。
- “手術シミュレータ[テーラーメイド超精密手術シミュレータ 「イブ」]”. 2006年度 ユニバーサルデザイン賞. グッドデザイン賞
- “会社概要”. ファイン・バイオメディカル有限会社. 2021年10月2日(UTC)閲覧。
- 福田 2012.
- “在中国日本人研究者ネットワークさろんを開催”. 日本学術振興会北京研究連絡センター. 2021年10月2日(UTC)閲覧。
- 小寺 2019.
- 吴星铎「仿生机器人的开拓者--北京理工大学“外专千人计划”专家福田敏男专访]」『国际人才交流』2014年8月、24頁-。“仿生机器人的开拓者--北京理工大学“外专千人计划”专家福田敏男专访_爱学术”. 2021年10月19日(UTC)閲覧。
- “在中国日本人研究者ネットワークさろんを開催”. トピックス・イベント. 日本学術振興会北京研究連絡センター. 2020年10月10日時点のオリジナルよりアーカイブ。2021年10月23日(UTC)閲覧。
- 名城大学 2017.
- 福田 2012, p. 1.
- 鈴木浩平「研究と学会活動の思い出」『日本機械学会論文集C編』第73巻第730号、2007年、1607-1609頁。
- 新菱 2012, p. 3.
- 園田・黒田 2019, p. 424.
- 新菱 2012.
- 福田・黒田 2019, p. 434.
- 福田 2005, p. 138.
- 園田・黒田 2019, p. 425.
- 「討論 〔質問]海老塚佳衛(東京工業大学原子炉工学研究所)青木成文(東京工業大学原子炉工学研究所) - 原子炉異常診断に対する一考え方(異常診断時間の短縮について)」『日本機械学会論文集』第43巻第366号、1977年、526-527頁。
- 福田 1990, p. 91.
- 福田 2006, pp. 333–334.
- 福田 2006, p. 334.
- 日高良和、泉照之「ニューラルネットワークを用いた反発係数の未知な対象物を連続打撃するフレキシブルリンクハンマロボット」『電気学会論文誌C』第115巻第9号、1995年、1086-1093頁。
- 竹下光夫、安川明宏、小林祐之輔、則次俊郎「フィードバック誤差学習を応用したフレキシブルアームの軌跡制御」『日本機械学会論文集C編』第70巻第695号、2006-2012頁。
- 前川明寛、川村武也、田中幸雄、石井伸也「2リンクフレキシブルアームの制御(第1報, スピルオーバに対するロバスト安定性の評価と制振実験)」『日本機械学会論文集C編』第56巻第529号、1990年、2441-2445頁。
- 前川明寛、川村武也、田中幸雄「2リンクフレキシブルアームの制御(第2報, アームの姿勢および先端負荷変動に対するロバスド安定性の評価と実験)」『日本機械学会論文集C編』第57巻第539号、1991年、2321-2327頁。
- 内山勝「フレキシブルアームの可補償性」『日本ロボット学会誌』第6巻第5号、1988年、455-458頁。
- 服部正「マイクロマシンにおける移動機構」『電気学会論文誌E』第116巻第2号、1996年、43-46頁。
- 矢野賢一、寺嶋一彦「静止液位変動に対する公称モデルの検討と液体ロバスト搬送制御」『システム制御情報学会論文誌』第10巻第8号、1997年、440-448頁。
- 勝部展夫, 永井正夫「傾動式自動注湯機の液面制御に関する研究(第2報,搬送中における容器傾動入力による予見制御の提案)」『日本機械学会論文集C編』第67巻第658号、2001年、1792-1798頁。
- 渋谷涼太、野田善之、前田安郭、寺嶋一彦「注湯と搬送を並行する傾動式自動注湯機における液面振動固有周波数の推定と振動抑制」『鋳造工学』第86巻第1号、2014年、12-18頁。
- 大塚弘文、岩井善太、水本郁朗「強正実性に基づく離散時間適応状態フィードバック制御とその液体搬送制御への応用」『日本機械学会論文集C編』第63巻第611号、1997年、2296-2301頁。
- 福田 2006, p. 335.
- 福田 2006, p. 336.
- 浅田稔「1996年IEEE/RSJ知能ロボットとシステムに関する国際会議 (IROS'96)」『計測と制御』第36巻第12号、1997年、894頁。
- 梶田秀司「2003 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2003) の報告」『計測と制御』第43巻第1号、2004年、102頁。
- rbkr_shimizume (2018年9月12日). “【ダンス×ロボット】ダンス×きかい=パートナーを得る”. 2021年10月12日(UTC)閲覧。
- 山野光裕、金鎮秀、近野敦、内山勝「3次元双腕フレキシブルマニピュレータの協調制御実験」『日本機械学会論文集C編』第66巻第649号、2000年、3063-3068頁。
- 下野誠通、桂誠一郎、大西公平「環境モデルに基づく実世界力覚情報再現のための双方向モーションコントロール」『電気学会論文誌D』第126巻第8号、2006年、1059-1068頁。
- 趙智敏、鎌野琢也、鈴木茂行、原田寛信、片岡雄「補正形学習ファジィコントローラを用いた繰り返し位置決めシステムの学習速度と収束性の改善」『システム制御情報学会論文誌』第8巻第5号、1995年、230-232頁。
- 野口真児、鏡原和明、鎌野琢也、鈴木茂行、安野卓「高所作業車の実用的ファジィモデリング」『システム制御情報学会論文誌』第11巻第12号、1998年、665-672頁。
- 山科亮太、林俊樹、藪田哲郎「ニューラルネットワークを用いた1自由度フレキシブルアームの非線形システム同定と学習制御」『日本機械学会論文集C編』第70巻第693号、2004年、1441-1448頁。
- 小林淳子 (2018年12月11日). “IEEE会長は富山出身!”. 北日本放送. 2021年10月16日(UTC)閲覧。
- 渡辺桂吾「ロボットのインテリジェント制御」『計測と制御』第35巻第11号、1996年、863-868頁。
- 柴田・福田 1993.
- “マイルストンプロダクツ 1993年3月 超小型自律走行ロボット「ムッシュ」”. 沿革 企業の歴史. エプソン. 2021年10月12日(UTC)閲覧。
- “History”. International Micro Robot Maze Contest. 2021年10月5日(UTC)閲覧。
- Hidenori Ishihara, Kimihito Yukawa, Toshio Fukuda, Fumihito Arai, and Yasuhisa Hasegawa (2003). “Miniaturized Mobile Robot Kit for Robotics Seminars for Young People”. Journal of Robotics and Mechatronics. 15(6):639-645.
- 福田 1993.
- “エプソン、12.5グラムの超小型ロボット「ムッシュII-P」発表”. ITmediaニュース. (2003年3月10日) 2021年10月16日(UTC)閲覧。
- “エプソン、Bluetoothを内蔵した超小型ロボットをROBODEXで公開 3月10日 発表”. PC Watch. (2003年3月10日) 2021年10月16日(UTC)閲覧。
- 林輝「山登りマイクロメカニズム製作コンテストから」『精密工学会誌』第56巻第12号、1990年、2189-2192頁。
- 中里裕一. “マイクロメカニズムコンテストの主旨”. 精密工学会. 2021年10月12日(UTC)閲覧。
- デイビー日高 (2008年4月1日). “「第2回国際マイクロメカニズムコンテスト」レポート ~今年も台湾勢が各種部門で表彰台を独占”. Robot Watch. インプレス. 2021年10月12日(UTC)閲覧。
- “国際マイクロロボットコンテストに本学から15人が参加”. ニュース. 名城大学. (2014年11月7日) 2021年10月5日(UTC)閲覧。
- . 2021年10月5日(UTC)閲覧。
- 小菅一弘、川俣裕行、福田敏男、小塚敏紀、水野智夫「Stewart Platform型パラレルリンクマニビュレータのForward Kinematics計算アルゴリズム」『日本ロボット学会誌』第11巻第6号、1993年、849-855頁。
- 小菅一弘、竹尾光治、福田敏男、北山仁志、竹内暢人、村上弘記「油圧アクチュエータを用いたパラレルリンクマニピュレータの力制御」『日本機械学会論文集C編』第62巻第601号、1996年、3536-3542頁。
- 溝口正信、松川忠裕、竹内克佳、福田敏男「高精度位置検出器における同期検波回路」『電気学会論文誌D』第120巻第12号、2000年、1433-1439頁。
- 安田 2001.
- 椎塚 2003.
- “Professor Toshio Fukuda”. oldsite. 名古屋大学高等研究院. 2021年10月5日(UTC)閲覧。
- 川路茂保「システムインテグレーション技術 ― そのインパクト」『計測と制御』第44巻第11号、2005年、747-750頁。
- 松日楽信人「SI部門:部門制 10 周年の節目に」『計測と制御』第50巻第8-9号、2011年、749頁。
- 福田敏男「2.2 SIインターナショナルの狙いと国際戦略」『計測と制御』第50巻第8-9号、2011年、749-750頁。
- 近野敦、平田泰久「2016 IEEE/SICE International Symposium on System Integration (SII 2016)」『計測と制御』第56巻第5号、2017年、381-382頁。
- 福田敏男、長谷川泰久、小菅一弘、小森谷清、北川文久、池上友博「環境適応型対人地雷探査システム」『計測と制御』第45巻第6号、2006年、518-524頁。
- 「日本ロボット学会第18回論文賞の贈呈 ―第18回論文賞選考結果報告―」『日本ロボット学会誌』第22巻第8号、2004年11月、お知らせ6頁。および、“2004年度論文賞”. 表彰. 日本ロボット学会. 2021年10月3日(UTC)閲覧。
- “ヒューマンウェア・ネットワーク推進機構”. NPOポータルサイト. 内閣府. (2020年11月10日) 2021年10月30日(UTC)閲覧。
- “組織概要”. ヒューマンウェア・ネットワーク推進機構. 2021年10月30日(UTC)閲覧。
- 三矢保永「21世紀COEプログラム「情報社会を担うマイクロナノメカトロニクス」」『名大トピックス』特別号、2003年10月17日、10-11頁。2021年10月24日(UTC)閲覧。
- “21世紀COEプログラム 平成15年度採択拠点事業結果報告書”. 日本学術振興会. 2021年10月24日(UTC)閲覧。
- 福田敏男、新井史人、池田誠一「脳血管内手術トレーニングのための超精密人体ロボット」『日本ロボット学会誌』第24巻第2号、2006年、183頁。(解説: プロトタイプロボット展のために開発された全てのロボットの紹介)
- Siegel 2014.
- 研究振興局学術研究助成課 (2011年1月). “マルチスケール操作によるシステム細胞工学(福田 敏男)”. 平成22年度科学研究費補助金(新学術領域研究(研究領域提案型)・特定領域研究)に係る中間・事後評価について. 文部科学省. 2021年10月23日(UTC)閲覧。
- 文部科学省、日本学術振興会. “平成26年度グローバルCOE”. (中央教育審議会大学分科会大学院部会(第84回)H30年4月20日). 文部科学省. (2018年5月22日) 2021年10月5日(UTC)閲覧。
- “福田敏男教授の紫綬褒章祝賀会 多彩な業績と人脈 研究者、門下生153人が集う”. 2021年10月19日(UTC)閲覧。
- “日本機械学会 ロボメカ部門 新ジャーナル “ROBOMECH Journal” のご案内”. 日本機械学会ロボティクス・メカトロニクス部門講演会. 2021年10月5日(UTC)閲覧。
- 福田 2018.
- 鎌倉優太 (2020年8月31日).“次世代技術を介護や宇宙に 津で科技相と名城大教授が対談”. 中日新聞. 2021年10月2日(UTC)閲覧。
- “ヒューマノイド研究所 Humanoid Robotics Institute, Waseda University”. 早稲田大学総合研究機構. 早稲田大学. 2022年3月26日(UTC)閲覧。
- “edges - エッジス - e-Sportsから多様なグローバル教育社会へ”. e-sports協会【edges】. 2023年5月27日(UTC)閲覧。
- “研究部門・メンバー”. 名古屋大学未来社会創造機構ナノライフシステム研究所. 名古屋大学. 2021年10月19日(UTC)閲覧。
- “ムーンショット目標3 2050年までに、AIとロボットの共進化により、自ら学習・行動し人と共生するロボットを実現”. ムーンショット型研究開発事業 プログラム紹介. 科学技術振興機構. 2021年10月16日時点のオリジナルよりアーカイブ. 2023年5月27日(UTC)閲覧。
- 福田 2022.
- 『官報』号外第97号、令和4年5月2日
- “令和4年春の叙勲 瑞宝中綬章受章者”. 中区府. (2022年4月) 2023年5月27日(UTC)閲覧。
- “第24回E-JUST理事会と学長交代式の開催”. エジプト日本科学技術大学(E-JUST)プロジェクトフェーズ3. 国際協力機構. (2022年6月30日) 2023年5月27日(UTC)閲覧。
- “KAKEN ― 研究者をさがす | 福田 敏男(70156785)”. 科学技術研究費助成事業データベース. 国立情報学研究所. 2023年5月27日(UTC)閲覧。
- “ムーンショット目標3 2050年までに、AIとロボットの共進化により、自ら学習・行動し人と共生するロボットを実現”. ムーンショット型研究開発事業 プログラム紹介. 科学技術振興機構. 2023年5月27日(UTC)閲覧。
- 新菱 2012, p. 2.
- 園田・黒田 2019, p. 426.
- 藪田哲郎「ニューラルネットワーク部会の一人だち」『計測と制御』第32巻第7号、1993年、610頁。
- 梶田尚志「学界だより IEEE/RSJ International Intelligent on Robots and Systems (IROS'97)」『計測と制御』第37巻第7号、1998年、523頁。
- 新菱 2012, p. 1.
- “組織の紹介”. NPO国際ロボフェスタ協会. ホクリード株式会社. 2018年1月2日時点のオリジナルよりアーカイブ。2021年10月24日(UTC)閲覧。
- ロボット教育研究専門委員会 (2011年9月). “ロボット教育研究専門委員会(Robot Education)報告書”. 日本ロボット学会. 2021年10月5日(UTC)閲覧。
- 福田 1994, p. 21.
- 加賀智之、福田敏男「動的再構成可能ロボットシステムに関する研究 ― 第111報, 異種機能を有するロボット群における観測形態の形成 ―」『自律分散システム・シンポジウム資料』12、2000年、273-276頁、NAID 10015797012。
- 福田敏男、中川誠也「動的再構成可能ロボットシステムに関する研究 : 第1報, セル間の自動接近・結合・分離制御実験」『日本機械学会論文集C編』第55巻第509号、1989年、114-118頁。
- 福田敏男、加賀智之、関山浩介「動的再構成可能ロボットシステムに関する研究 : 第29報, 形態再構成に起因する群の振る舞いの解析」『日本機械学会論文集C編』第64巻第621号、1998年、1793-1800頁。
- 福田敏男「モジュラーロボットの可能性」『日本ロボット学会誌』第21巻第8号、2003年、829頁。
- 福田 1986, p. 507.
- “名誉会員”. 日本知能情報ファジィ学会. 2021年10月5日(UTC)閲覧。
- “名誉会員”. 学会案内. 日本ロボット学会. 2022年6月25日(UTC)閲覧。
- “歴代部門長”. 日本機械学会ロボティクス・メカトロニクス部門. 2021年10月9日(UTC)閲覧。
- “JRMについて”. 富士技術出版. 2021年10月31日閲覧。
- 正会員 Japanese Members”. 日本工学アカデミー. (2019年3月1日) 2021年10月5日(UTC)閲覧。
- “第2回EAJフォーラム「これからの工学が果たすべき役割を考える」”. 日本工学アカデミー. 2021年10月5日(UTC)閲覧。
- “資料4 諸報告”. 日本学術会議. 2021年10月24日(UTC)閲覧。
- “会員一覧(22期)”. 日本学術会議. 2021年10月5日(UTC)閲覧。
- 日本学術会議 機械工学委員会 ロボット等分科会 (2020年6月5日). “第24期機械工学委員会ロボット学分科会記録−シンポジウム記録”. (文章番号 - SCJ第24期020605-24560300-072). 日本学術会議. 2021年10月5日(UTC)閲覧。
- “International Micro Robot Maze Contest”. 2021年10月5日(UTC)閲覧。
- 野口和彦 (2021年9月16日). “NPO法人国際ロボフェスタの解散のご挨拶”. NPO法人国際ロボフェスタ協会. ホクリード株式会社. 2021年10月3日(UTC)閲覧。
- “ご挨拶”. ヒューマンウェア・ネットワーク推進機構. 2021年10月30日(UTC)閲覧。
- 石井六哉「2000 IEEE International Conference on Industrial Electronics, Control and Instrumentation(IECON 2000)の報告」『システム/制御/情報』第45巻第4号、2001年、223頁。
- “Pioneer in Robotics and Automation Award”. IEEE Robotics & Automation Society. 2021年10月3日(UTC)閲覧。
- “IEEE RAS Distinguished Service Award”. IEEE Robotics & Automation Society. 2021年10月3日(UTC)閲覧。
- “IEEE Transactions on Automation Science and Engineering Best New Application Paper Award (Sponsored by Googol Technology Ltd)”. IEEE Robotics and Automation Society. 2021年10月5日(UTC)閲覧。
- “IEEE Robotics and Automation Technical Field Award (TFA)”. IEEE Robotics & Automation Society. 2021年10月3日(UTC)閲覧。
- “功績賞”. 日本知能情報ファジィ学会. 2021年10月3日(UTC)閲覧。
- “計測自動制御学会表彰”. 計測自動制御学会. 2021年10月3日(UTC)閲覧。
- “1995年度部門功績賞”. 日本ロボット学会ロボティクス・メカトロニクス部門. 2021年10月3日(UTC)閲覧。
- “2010年度(平成22年度)日本機械学会賞受賞者”. 日本機械学会. 2021年10月3日(UTC)閲覧。
- “過去の受賞一覧(全年度)”. 日本機械学会ロボティクス・メカトロニクス部門. 2021年10月23日(UTC)閲覧。
- “過去の業績表彰者一覧(平成元年~平成 13 年)”. 一般財団法人FA財団. 2021年10月23日(UTC)閲覧。
- “過去の「論文賞(含む特別賞)」一覧(平成14年から平成30年)”. 一般財団法人FA財団. 2021年10月9日(UTC)閲覧。
- “手術トレーニングシステム(モデル)[バイオニックブレイン]”. 2019年度 グッドデザイン賞. グッドデザイン賞. 2021年10月2日(UTC)閲覧。
- “「今年のロボット」大賞2007受賞ロボット”. 2007年度. 今年のロボット大賞. 2021年10月3日(UTC)閲覧。“「今年のロボット」大賞2007優秀賞公共・フロンティアロボット部門 血管内手術の技術トレーニングのための超精密人体ロボット イブ”. 2021年10月3日(UTC)閲覧。
- “第11回産学官連携功労者表彰 受章概要(平成25年/2013年度)”. 内閣府. 2021年10月2日(UTC)閲覧。
- 福田 2018, p. 3.
- “輝く業績 感謝と抱負 中日文化賞、3氏と1団体に 第72回中日文化賞 贈呈式”. 中日新聞. (2019年5月3日) 2021年10月19日(UTC)閲覧。
参考文献
- Hallie Siegel (2014年1月7日). “Micro-robotics and medicine: Interview with Toshio Fukuda”. Robohub. 2021年10月31日(UTC)閲覧。(英語)
- 新井史人「福田敏男先生の紫綬褒章受章をお祝いして」『日本ロボット学会誌』第33巻第10号、2015年12月、お知らせ2頁。
- 新井史人「福田敏男先生の瑞宝中綬章受章をお祝いして」『日本ロボット学会誌』第40巻第6号、2022年7月、461頁。
- 小寺貴之 (2019年1月11日).““外れ者”から日本人初の快挙、IEEE会長に選ばれた男が語るロボ研究 福田敏男・名城大学教授インタビュー”. ニュースイッチ. 日刊工業新聞社. 2021年10月2日(UTC)閲覧。
- 椎塚久雄「福田敏男著, 『鉄腕アトムのロボット学』」『知能と情報』第15巻第6号、2003年、652頁。
- 辻篤子 (2018年12月27日).“名大が生んだ世界の技術のリーダーたち”. 名大ウォッチ. 名古屋大学. 2021年10月2日(UTC)閲覧。
- 新菱冷熱工業中央研究所長. (2012年11月15日).“第6回 福田敏男氏 (名古屋大学大学院教授) に聞く "世界で走ること"”. 10人の識者が語る人・技術・社会. 新菱冷熱工業. 2021年10月2日(UTC)閲覧。
- 神谷秀博「マイクさんの訪問記⑦ 粒子に意志を持たせる ― マイクロマシンの世界 ―」『粉体工学会誌』第29巻第2号、1992年、143-146頁。
- 園田亜斗夢、黒田勇幹「福田敏男教授インタビュー:"社会に溶け込むロボットを目指して”ヒューマンネットワークで世界のトップへ」『人工知能』第34巻第3号、2019年、424-426頁。
- 日本ロボット学会「日本のロボット研究開発の歩み」『ロボ學』
- “1985 Manipulation フレキシブルロボットアームの制御の研究”. 2023年5月27日(UTC)閲覧。
- “1990 Locomotion ブラキエーション形移動ロボットの研究”. 2023年5月27日(UTC)閲覧。
- “2002 Manipulation バイラテラル制御による非接触マイクロマニピュレーション”. 2023年5月27日(UTC)閲覧。
- 名城大学 (2017年6月1日). “育て達人 第151回 福田敏男”. 名城大学. 2021年度10月16日(UTC)閲覧。
- 安田昌司「福田敏男編著, 『インテリジェントシステム 適応・学習・進化システムと計算機知能』」『日本ファジィ学会誌』第13巻第4号、2001年、373頁。
外部リンク
- Toshio FUKUDA - 本人サイト
- Toshio Fukuda for IEEE President-Elect (Toshio.Fukuda.IEEE) - Facebook
- 研究者情報(KAKEN)
- 文献情報(CiNii Research、IRDB、DBLP、Google Scholar)
(開発ロボット関係)
- 名古屋大学知能ロボット学研究室 - 旧福田研究室
- RoboticsLab NagoyaUniv - YouTubeチャンネル
- robonable1 (2010年9月18日). 2007年度「優秀賞」公共部門 ファインバイオほか・イブ - YouTube
- 「#参考文献」節のフレキシブルロボットアーム、ブラキエーション形移動ロボット、非接触マイクロマニピュレーションも参照。
(講演・インタビュー)
- GRASP Special Seminar: Toshio Fukuda - September 5th, 2017 - YouTube(英語)
- WebsEdge Science (2019年11月5日). The Big Picture with IEEE - Prof. Toshio Fukuda - YouTube(英語)
- IEEE CTSocTV (2020年2月12日). Interview with Toshio Fukuda, President of IEEE - YouTube(英語)
- Moonshot R&D Program (2021年5月6日). 【ムーンショット目標3】プログラム紹介 福田 敏男PD (名城大学 教授) - YouTube
|
|
|