エントモプター
エントモプター(えんともぷたー、英語: Entomopter)は、昆虫の羽ばたき空気力学を使用して飛行する航空機。この言葉は、 entomo (昆虫を意味する:昆虫学)+ pteron(翼を意味する)に由来する。エントモプターはオーニソプターの一種であり、これは、羽ばたき翼で飛行することを目的としたあらゆるデバイスの広義の用語。
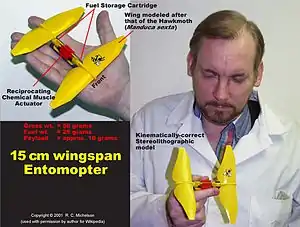
地球上のエントモプター
地球上のエントモプターは、ジョージア技術研究所(GTRI)、ケンブリッジ大学、ETSラボなどのロバート・マイケルソン教授と彼の設計チームによって開発されたマルチモード(飛行/這う)昆虫のようなロボット[1]。
地球上のエントモプターは15~18cm翼幅を持っており、RCMの前後に配置された2組の翼は、バランスの取れた共振羽ばたきを提供し、揚力と推力だけでなく、完全なビークル制御を実現する。翼の羽ばたきは35 Hzの一定速度で発生する。この生物学的に着想を得た空中ロボットは、そのサイズからマイクロ・エア・ビークル(MAV)に分類される。ミッションのペイロードは約10gで、総離陸重量(GTOW)は50g。使用目的は、人が立ち入ることのできない秘密の屋内偵察または制限された場所での操作。
電源
エントモプターは、発火源、燃焼、または大気中の酸素なしで化学エネルギー源から自律神経翼の鼓動を生成することができる往復化学筋肉(RCM)によって駆動される一対の羽ばたき翼によって推進する。直接変換により、RCMは搭載システムに少量の電力を供給し、さらに循環制御(コアンダ効果)によって翼の揚力差を強化して、ピッチ、ロール、ヨー、およびヒーブを実現し、操縦飛行を実現する。
さらに、RCM推進システムは嫌気性であり、これにより、たとえば、二酸化炭素の火星大気中で、酸化剤なしで機能することができる。
エントモプターは、RCM内の燃料分解からの廃ガス生成物から作成された周波数変調連続波(FMCW)音響伝送を使用して、障害物の回避と高度測定を行う。この廃ガスは、すべての可動部品のガスベアリング(乾式潤滑)、および安定性制御とナビゲーションのための翼の循環制御された「ブローイング」にも使用される。
火星のエントモプター
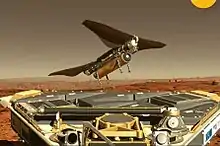
火星の大気圏での飛行は困難で、従来の固定翼を使用する空中火星探査機は、希薄な火星の大気圏にとどまるためだけに250マイル毎時 (400 km/h)以上で飛行する必要がある。これにより、岩肌への着陸がほぼ不可能になり、サンプルの検査/収集が不可能になる。また、高速飛行は、特定の領域での滞留時間が困難になることを意味する。薄い大気圏でターンするという事実によって悪化するマイナスの特徴は、巨大な半径を必要とする。一方、エントモプターは、翼が急速に羽ばたくと異常に高い揚力を達成できるため(一部は「前縁渦」現象が原因)、胴体が地面に対してゆっくりと移動できるようになる[2][3]。
オハイオ航空宇宙研究所のアンソニー・コロザが率いるエントモプターチーム[4]は、 NASA先端概念研究所(NIAC)の資金提供を受けて、将来のロボット火星ミッションの可能性についてのエントモプターの概念を研究した[2]。彼らは、火星での飛行のレイノルズ数は、地球上で100,000フィート (30 km)を超えるものと同等であると述べている。現在、この高度では規則正しく飛ぶものはない。ただし、地球の大気圏で動作する小さなエントモプターのレイノルズ数レジームは、希薄な火星の大気圏で動作するより大きなバージョン(1メートルの翼スパン)と同等である。さらに、火星の重力は地球のわずか37%であるため、火星でのサイズが大きくなったとしても、火星ベースの火星フライヤーはそれに比例して重量を減らすことで恩恵を受ける[3][2] エントモプターベースのマーズフライヤーは、火星の風景の上をゆっくりと飛行するだけでなく、着陸、サンプルの採取、再充電、通信を行ってから離陸して調査ミッションを続行できるマルチモードビークルとして機能することも約束している[5]。給油、データのダウンロード、またはサンプルの転送のために、起動ポイントに戻る可能性さえある。
最近、火星での昆虫のような飛行の概念の研究を継続するために、新しいNIACプロジェクト「Marsbee」が授与された[6]。
特許
- 米国特許第6,082,671号、2000年7月4日、「Entomopterおよびその使用方法」
- 米国特許第6,446,909号、2002年9月10日、「往復化学筋肉(RCM)およびその使用方法」
関連項目
- 昆虫の飛行
- オーニソプター
脚注
- Michelson, R.C., The Entomopter, Neurotechnology for Biomimetic Robots, ISBN 0-262-01193-X, The MIT Press, September 2002, pp. 481 – 509, (chapter author).
- Anthony Colozza, Planetary Exploration Using Biomimetics – An Entomopter for Flight on Mars, Phase I (abstract), NASA Institute for Advanced Concepts, 2000. See: Phase I study, Phase II study. Retrieved April 4, 2018.
- Michelson, R.C., Naqvi, M.A., Extraterrestrial Flight (Entomopter-based Mars Surveyor), von Karman Institute for Fluid Dynamics RTO/AVT Lecture Series on Low Reynolds Number Aerodynamics on Aircraft Including Applications in Emerging UAV Technology, Brussels Belgium, 24–28 November 2003
- Space Daily, "Nature's Flight System Could Be Key To Exploring Mars," Dec 3, 2001 (accessed May 5, 2011)
- Colozza, A., Michelson, R.C., et al., Planetary Exploration Using Biomimetics – An Entomopter for Flight on Mars, Phase II Final Report, NASA Institute for Advanced Concepts Project NAS5-98051, October 2002. abstract
- Chang-kwon Kang, Marsbee - Swarm of Flapping Wing Flyers for Enhanced Mars Exploration, NASA Innovative Advanced Concepts, March 30, 2018. Retrieved April 4, 2018.
選択されたレポートと出版物
- マイケルソン、RC、ミニチュア飛行プラットフォームへの新しいアプローチ、機械工学研究所の議事録、Vol。 218パートG:Journal of Aerospace Engineering、Special Issue Paper 2004、pp。 363–373
- ミシェルソン、RC、ナクヴィ、マサチューセッツ州、生物学に触発された昆虫飛行を超えて、フォンカルマン流体力学研究所RTO / AVTレクチャーシリーズ、航空機の低レイノルズ数空気力学、新興UAV技術への応用を含む、ブリュッセルベルギー、2003年11月24〜28日
- Colozza、A.、Michelson、RC、他、バイオミメティックスを使用した惑星探査–火星での飛行のためのエントモプター、フェーズII最終報告書、 NASA先端概念研究所プロジェクトNAS5-98051、2002年10月
- Michelson、RC、生物学的に着想を得た空中ロボットのスケーリング、類似性手法に関する第5回国際ワークショップ、InstitutfürStatikundDynamik der Luft und Raumfahrtkonstruktionen、UniversitätStuttgart、2002年11月4〜5日、pp。 71 – 78
- マイケルソン、RC、生体模倣ロボットのためのニューロテクノロジー、ISBN 0-262-01193-X 、MIT Press、2002年9月、pp。 481 – 509、(章の著者)。
外部リンク
- エントモプターの公式ウェブサイト-教授によって考案および開発された生物学的に着想を得た空中ロボット。地上インテリジェンスおよび惑星測量アプリケーションのためのMichelson。 (2008年8月26日閲覧)
- 火星でのエントモプター飛行のアニメーション-ロバートC.マイケルソンによる映画の脚本、ダンマースによるアニメーションとレンダリング。 (2008年8月26日閲覧)
- ロバートC.マイケルソンのオンラインバイオスケッチ-マイケルソンの関連作品であるエントモプターおよび一般的な空中ロボット工学への外部リンクが多数ある。 (2008年8月26日閲覧)
新技術 | |
|---|---|
|


| 航空 |
|  | |||
|---|---|---|---|---|---|
| 地上 |
| ||||
| 水中 |
| ||||
| 水上 |
| ||||
| 宇宙 |
| ||||
| その他 | |||||
| |||||
| 主要記事 |  | |
|---|---|---|
| 種類 | ||
| 分類 | ||
| 移動 | ||
| 研究 |
| |
| 関連 | ||
| ||