宇宙機のドッキングおよび係留
 |
 | |
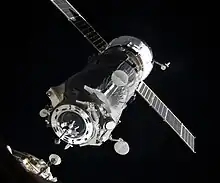
ISSにドッキングするため慣性飛行して接近するプログレス補給船 |
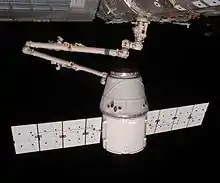
カナダ製のロボットアームで係留されようとするドラゴン補給船 |
ドッキングとは、特に慣性飛行している2機の宇宙機の結合を意味する[1][2][3][4]。これに対し係留 (berthing) は、自ら動くことのない区画または機体を、ロボットアームを使用してもう1機の宇宙機の結合部に配置させる操作のことである[1][3][4]。一方で切り離す場合においては、ロボットアームによる作業は現在のところ手作業で困難が伴うものであるため、緊急時に乗員を迅速に退避させるような状況には適さないとされている[5]。
ドッキングの状態
ドッキングおよび係留の結合状態には、「ソフト (暫定的)」なものと「ハード (確定的)」なものがある。一般的にドッキングの操作は、宇宙機が自らのドッキング装置を目標の機体のものと接触させ、留め金をかける「暫定的ドッキング」から開始される。暫定的接続状態が確保され双方の宇宙機が与圧されると、「確定的ドッキング」の段階に進むことができる。ドッキング装置が双方の気密を確保し「確定的」な状態になれば、内部ハッチを安全に開けて搭乗員や貨物が移動できるようになる。
有人宇宙船のドッキング
雌雄型
ドッキングおよび係留の機構は、機構のどの部分を使って結合するかによって、無性型と有性型に分かれる。初期の宇宙機の結合装置は、すべて有性型のものだった。有性型とは、結合する双方の機体がそれぞれ独特の形状 (『雄』型と『雌』型) を持ち、ドッキングの過程において特定の役割を果たすという設計のもので[2]、その役割は交代することはできない。さらに雄と雄、雌と雌など、同じ形のものは結合できない。
対照的に無性型のドッキング (また後には無性型の係留) では、双方の機体が同型の接合部を持つ。無性型の結合では接合部は単一の形状しかなく、それぞれは自身の複製と結合することになる。これによりすべての2機の宇宙機の間で救出作業や共同作業ができるようになるのはもちろんのこと、機構的な段階における冗長性 (役割の互換性) を持つことが可能になる。また柔軟な飛行計画を立てたり、特殊な飛行をする際の分析や訓練の手間を省くことが可能になる[2]。
機構および系統のリスト
| 画像 | 名称 | 方式 | 内部移動 | 注記 | 形式 |
|---|---|---|---|---|---|
 |
ジェミニ ドッキング機構 |
ドッキング | 不可能 | ジェミニ宇宙船 (能動) とアジェナ標的機 (受動) とのドッキングを可能にした。 | 有性型 |
  |
アポロ ドッキング機構 |
ドッキング | 可能 | アポロ司令・機械船 (能動) とアポロ月着陸船 [6](受動) および宇宙ステーションスカイラブ (受動) とのドッキングを可能にした。アポロ・ソユーズテスト計画では、ソビエト連邦のソユーズ7K-TM宇宙船とドッキングするための接続器 (受動) との結合に使用された。移動トンネルの内径は81センチメートル[7][8]。 | 有性型 |
 |
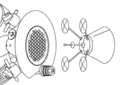
初期型探針誘導式 ドッキング機構 (ソ連) |
ドッキング | 不可能 | 初期型ソユーズ「探針誘導式」ドッキング装置は、ソ連の宇宙ステーション計画準備のための技術的データを取得する目的で、ソユーズの第一世代機7K-OKで1966年から1970年まで使用された。そこで得られたデータはその後、ソユーズを改造した (当初はソ連の有人月旅行計画のために開発されたものだった) 宇宙ステーション搬送機に使用された[1]。
2機の無人のソユーズによる初のドッキング (宇宙飛行の歴史において、初めて行われた完全無人のドッキング) は、1967年10月30日のコスモス186号と188号の飛行で行われた。 |
有性型 |
 |
Kontakt ドッキング機構 |
ドッキング | 不可能 | ソ連の月飛行計画で、月周回機7K-LOK (能動) と着陸船LK (受動) のドッキングで使用される予定だった[9]。 | 有性型 |
  |
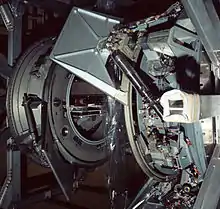
現行型探針誘導式 ドッキング機構 (ロシア) |
ドッキング | 可能 | 現行のロシア式ドッキング機構である「ソユーズ探針誘導式ドッキング機構サリュート1型」は、1971年に実用化された。
この装置はロシアでは「Sistema Stykovki i Vnutrennego Perekhoda (SSVP)」と呼ばれ、その意味するところは「ドッキングおよび内部移動のための機構」である[10]。はじめて使用されたのはソユーズ10号およびソユーズ11号の飛行のときのことで、サリュート1号との間で宇宙開発史上初となる宇宙ステーションとのドッキングが行われた[1]。この装置はその後1980年代中頃に改良され、宇宙ステーションミールに20トンもの区画を結合できるようになった[10]。内部には内径80センチメートルの円形の経路がある[3][4][10]。 「探針誘導式」機構では、ソユーズ、プログレス補給船、欧州補給機などの探針部を持つ宇宙機が、サリュートやミール、国際宇宙ステーション (International Space Station, ISS) などに設置されている誘導部を持つ接続口に結合する。現在使用されている装置はSSVP-G4000と呼ばれ、ISSのズヴェズダ、ピアース、ミニ・リサーチ・モジュール1、ミニ・リサーチ・モジュール2の4カ所の区画に設置されている[10]。また探針誘導式機構は、ISSで初めて打ち上げられた区画であるザーリャとミニ・リサーチ・モジュール1との接合部にも使用されている[1]。 |
有性型 |
 |
無性型 ドッキング機構 |
ドッキング | 可能 | アポロ・ソユーズテスト計画で、アメリカ側のドッキング用区画とソユーズ7K-TMの間で使用された。その後アメリカ側とソ連側で若干の設計の変更はあったが、互換性は維持された。 | 無性型 |
 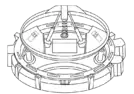 |
APAS-89 | ドッキング | 可能 | ミール (クリスタル区画[9][11]およびドッキング区画)、ソユーズTM-16[9][11]、ブランで使用された (ブランは計画のみ)[11]。移動用トンネルの内径は80センチメートル[1][3][4]。 | 無性型 (ソユーズTM-16) 有性型 (クリスタル[12]、 ミールドッキング区画[13]) |
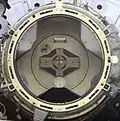  |
APAS-95 | ドッキング | 可能 | スペースシャトル[11]、ISS (ザーリャ、与圧結合接続器) で使用される。移動用トンネルの内径は80センチメートル[1][3][4]。製造者はRKKエネルギア。本質的にはAPAS-89と同じものとされている[11]。 | 無性型 (シャトルおよびPMA-1[1]) 有性型 (PMA-2およびPMA-3)[1] |
  |
複合型 ドッキング機構 |
ドッキング | 可能 | 「複合」の名称は、探針誘導式の暫定的ドッキング機構と、APAS-95の確定的ドッキングのための周縁部を組み合わせたことに由来する。ロシアではSSVP-M8000の名称で実用されている[10]。
ISSではズヴェズダとザーリャ、およびピアースとミニ・リサーチ・モジュール2の、2カ所の結合部で使用されている[1]。 |
有性型 |
  |
共通結合機構 | 係留 | 可能 | ISSのUSセグメント (ロシア以外の区画) および多目的補給モジュール、宇宙ステーション補給機HTV (こうのとり)、ドラゴン補給船 [14]、シグナス補給船で使用される。標準的な共通結合機構は角が丸い正方形の移動用トンネルを持ち、その幅は130センチメートルである[4]。シグナスは小型のハッチを使用しているため、移動用トンネルは形状は同じだが幅は94センチメートルと小さくなっている[15]。 | 有性型 |
 |
中国式 ドッキング機構 |
ドッキング | 可能 | 神舟宇宙船で、神舟8号から始まる天宮1号宇宙ステーションとのドッキング飛行で使用された。中国のドッキング機構はロシアのAPAS-89とAPAS-95を元にしており、「ほとんどクローンではないか」と言う者もいる[1]が、一方で中国は両者との類似性はないと主張している[16]。移動用トンネルの内径は80センチメートル[17][18]
天宮1号で初めて使用され、将来的な中国の宇宙ステーション計画や補給船で使用される予定。 |
無性型 (神舟) 有性型 (天宮1号) |
 |
NASAドッキング機構 | ドッキングおよび係留 | 可能 | 国際ドッキング接続器および将来的なアメリカの搭乗機で使用される。国際標準ドッキング機構の基準に適合。移動用トンネルの内径は80センチメートル[19]。 | 無性型 (商業宇宙船、 オリオン) 有性型 (IDA) |
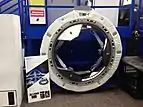 |
国際的係留および ドッキング機構 (欧州) |
ドッキングおよび係留 | 可能 | ヨーロッパのドッキング機構は、大小の宇宙機にドッキングや係留の能力を持たせるべく計画されている。
国際的係留およびドッキング機構 (International Berthing and Docking Mechanism, IBDM) は国際標準ドッキング機構[19]に適合するよう設計されており、従って将来的にISSのアメリカ側に設置される国際ドッキング接続器と互換性を持たせるようになっている[20]。移動用経路の内径は80センチメートル[19]。 アメリカの民間企業シエラ・ネヴァダ・コーポレーションが開発しているドリームチェイサーは再使用可能な小型宇宙船で、ISSに飛行士および乗組員を送り迎えするための候補とされている。欧州宇宙機関は、ISSに飛行するこの新型機がIBDMを搭載する可能性があるとして、シエラ社と協力を開始した[21]。 |
無性型 |
接続器
ドッキングあるいは係留接続器は、ある形式のドッキングまたは係留のための接続部を、異なる形式の接続部と連結させることを容易にするための機械的または電気機械的装置である。この接続部は理論的には「ドッキング – ドッキング型」「ドッキング – 係留型」「係留 – 係留型」の3種類があり得るが、今日までに宇宙空間で配置されたのは最初の2種類のみである。これまでに打ち上げられたものあるいは今後打ち上げられる予定の接続器は、以下のとおりである:
- ASTPドッキング区画:アメリカの探針誘導式装置 (アポロドッキング機構) をAPAS-75に結合させるもの。1975年のアポロ・ソユーズテスト飛行で製造された。
- 与圧結合接続器 (Pressurized Mating Adapter, PMA):現行の共通結合機構をAPAS-95に結合させるもの。ISSには3機が接続されており、PMA-1およびPMA-2は1998年にスペースシャトルSTS-88で、PMA-3は2000年にSTS-92で打ち上げられた。
- 国際ドッキング接続器 (International Docking Adapter, IDA)[22]:APAS-95をNASAドッキング機構に結合させるもの。ISSのハーモニー区画に設置された2カ所のPMAに、それぞれ1機のIDAが配置される予定である[23]。IDA-1はスペースX社のCRS-7で発射されハーモニーの前部PMAに取りつけられる予定だったが、発射は失敗に終わった[22][24]。IDA-2は同社のCRS-9で打ち上げられ、ハーモニーの上部PMAに接続される予定である[22][24]。この接続器は、ISSの国際共同委員会の試みで定められたドッキングのための基準である、国際ドッキング機構標準に適合するものになる[25]。
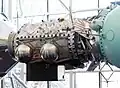 ASTPドッキング区画
 与圧結合接続器
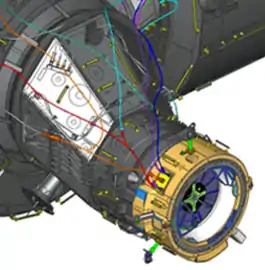 国際ドッキング接続器
無人宇宙機のドッキング
宇宙飛行の歴史における最初の50年間において、ドッキングおよび係留の飛行計画の主な目的のほとんどは飛行士の移送、宇宙ステーションの建設および補給、そしてそれらの飛行のための試験であった (例:コスモス186号と188号のドッキング)。従って、一般的にその飛行計画に参加している宇宙機の少なくとも1機は「有人」であり、目標とされる機体は (たとえば宇宙ステーションや月着陸船のように) 与圧された居住可能空間を持っていた。例外は (たとえば無人のサリュート7号にドッキングしたコスモス1443号やプログレス23号、あるいは無人の宇宙ステーションミールにドッキングしたプログレスM1-5のような) ソ連の少数の完全無人飛行計画のみであった。他にはハッブル宇宙望遠鏡の5回にわたる補修計画において、有人のスペースシャトルがハッブルを係留した飛行などが例外として挙げられる。
しかしながら2015年以降、経費削減を重視する多くの無人商業衛星によるドッキング計画が始まることにより、この状況は大きく変わることになる。2011年初頭には商業軌道輸送サービスを行う2つの企業が、他の無人宇宙機に自動または遠隔操作で補給を行う、新型無人宇宙補給機を開発する計画を発表した。特筆すべきなのは、それらの補給機はどちらも、ドッキングあるいは宇宙空間で補給されることを前提で設計されたものではない衛星と結合することを目標にしているということである。
これらのビジネスモデルの運用は、初期段階では原則的に対地同期軌道に近い軌道を周回することになるが、大きなデルタV軌道変更をするような飛行も見込まれている[26]。
2007年のオービタル・エキスプレス (Orbital Express) 計画では、2機の無人衛星とドッキングすることが要求される新型商業衛星補給飛行について、すでに2社が公表している。オービタル・エキスプレスはアメリカ政府により進められている計画で、軌道上で燃料を補給したり部分系統を補充するよう根本から設計されている2機の衛星を使用し、宇宙空間で衛星の補給作業を行うことを試験するものである。
- 宇宙インフラサービス (Space Infrastructure Servicing, SIS) はカナダの航空宇宙企業マクドナルド社 (MacDonald, Dettwiler and Associates) によって開発された宇宙機で、対地同期軌道にある通信衛星のための小規模な宇宙燃料貯蔵庫として運用される。インテルサット社は最初の実証衛星の共同出資者であり、その衛星を目標にすることが契約の必要条件となっている。発射は2015年ごろを目標としている[27][28]
- 飛行延長機 (Mission Extension Vehicle, MEV)[29]は、航空宇宙企業のUSスペース社とアライアント・テックシステムズ社が50対50の出資をしている合弁企業であるヴィヴィサット (ViviSat) 社によって開発された宇宙機で、宇宙空間における小規模な衛星再補給機として機能する[26]。MEVはドッキングはするが燃料の移し替えは行わず、それよりも目標の衛星に姿勢制御の能力を与えるため、自身の姿勢制御システムを使用する予定である[26]。
SISとMEVはそれぞれ異なるドッキング技術を用いることになる。SISがアポジキックモーターの周囲にリング状のアタッチメントを付ける[30]一方で、MEV機はいくらか一般的な、キックモーターのノズルの中に探針を挿入する方式を用いる[26]。
無人ドッキングのための装置を取りつけられた宇宙機で最も有名なものは、ハッブル宇宙望遠鏡である。2009年のシャトルSTS-125の飛行では、望遠鏡の本体後部に暫定的把持機構 (Soft-Capture Mechanism, SCM) が設置された。SCMは寿命を迎えたハッブルが軌道を離脱する際、無人の宇宙機と与圧なしのドッキングをするときに使用されることになっている。またSCMはオリオンとドッキングする可能性に備えるため、NASAドッキング機構の接続部と互換性を持つように設計されている[31]。 SCMはランデブーや把持の機構の複雑さを、ハッブルをシャトルで把持し補修した5回にわたる飛行で使用されたものと比較し、大幅に減少させることになる。NDSはAPAS-95の機構と若干の類似性を帯びてはいるが、互換性は持っていない[32]。
非協力的ドッキング
「非協力的」とは、一般的な意味における「協力的ではない」ということではなく、ある宇宙機がそれ自体による能動的な機体の制御を受けておらず、また他の宇宙機に捕獲されることに自ら積極的に協力する状態にないということを意味する。操作可能な姿勢制御装置を持たない宇宙機 (または宇宙を飛行する他の人工の物体) とのドッキングは、目的がその物体を回収するためであったり、あるいは制御された大気圏再突入を始めるためであるにしても、時として実行する価値を持つものである。非協力的な宇宙機とのドッキングの技術理論については、これまでにいくつかの提案が出されている[33]。しかしながら機能停止に陥った宇宙ステーション、サリュート7号を補修したソユーズT-13の飛行という唯一の例外を除き、宇宙飛行のこれまでの50年の歴史においてすべての宇宙機のドッキングは、2006年現在に至るまで関連する双方の宇宙機がどちらも操縦され、自動もしくは遠隔操作で制御されているという状況の中で達成されてきた[33]。だが2007年に行われたある試験飛行では、制御された宇宙機のロボットアームを使用し、非協力的な衛星を把持するという初の実験が行われた[34]。非協力的衛星を自律的に捕獲する付加的な飛行計画を維持するための研究および具体化の作業は、今後数年間続けられる[35][36]。
宇宙ステーションサリュート7号回収計画
 |
 | |
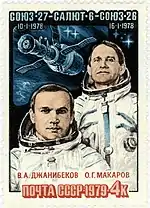
1978年発行のソ連の郵便切手に描かれるウラジーミル・ジャニベコフ船長 (左) とオレグ・マカロフ飛行士 (右) |
作家のデヴィッド・ポートリー (David S. F. Portree) は、史上10番目の宇宙ステーションであるサリュート7号とソユーズT-13のドッキングを「宇宙空間での修理の歴史において最も印象的な偉業のひとつ」として描いている[9]。太陽電池と遠隔装置が故障したことにより、サリュートは管制センターに異常が発生したことを報告できないまま自動飛行を続けていた。1985年2月、通常電池の残量が尽きると、突如としてステーションからの通信がとだえた。これによりその後の飛行士のスケジュールが大きく支障をきたしたため、ロシアの軍人ウラジーミル・ジャニベコフ [37]と工学航空機関士ヴィクトル・サヴィヌイフ [38]に応急修理に向かうことが命じられた。
ソ連時代を含むロシアのすべての宇宙ステーションは、自動のランデブーおよびドッキングシステムを採用している。これはIGLAを搭載していたサリュート1号から、クルスを搭載する現在のISSのロシア区画に至るまで継続している。T-13の飛行士らは、サリュート7号がランデブーに必要なレーダー電波や、遠隔測定のための情報を一切発信していないことを確認した。さらに接近して回転するサリュートを外部から観察した結果、携帯式のレーザー距離測定器を使用して接近することを決断した。
ジャニベコフは、サリュートの前部ドッキング装置に目標を定めた。機体を操作しサリュートの回転にソユーズを同期させ、暫定的なドッキングに成功する。その後確定的ドッキング状態を確保すると、彼らはステーションの電気系統がすべて停止していることを確認した。ハッチを開けるのに先立ち、ジャニベコフとサヴィヌイフが船内の空気をサンプリングすると、何も異常は確認されなかった。両名は毛皮の裏地のついた防寒着に身を包んで酷寒のサリュートに侵入し、修理を開始した。1週間以内にシステムは動作を回復し、無人の補給船がドッキングできるまでになった。ただし船内の空気が正常に戻るまでには、さらに2ヶ月近くかかった[9]。
非協力的宇宙飛行体への無人ドッキング
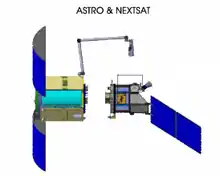
非協力的ランデブーと捕獲の技術はすでに理論化されており、オービタル・エキスプレス (Orbital Express) 衛星の実験では、軌道上で無人の宇宙機とドッキングすることに成功している[34]。
この問題を解決するための代表的な方法には、2つの段階がある。第1段階では、目標とする宇宙機との相対速度がゼロになるまで、追跡するほうの宇宙機において姿勢制御と軌道変更が行われる。第2段階では、通常の協力的な宇宙機との間で行われるのと同じドッキング操作が開始される。この場合、双方の宇宙機が規格化されたドッキング装置を装備していることが前提となっている [39]。
NASAはすでに、自動・自律ランデブーとドッキングとは何であるかということを定義している。それによれば、「人間によるコントロールから独立し、また他のバックアップもなく飛行している2機の宇宙機をランデブーおよびドッキングさせる能力」のことで、センサー、ソフトウェア、リアルタイムの軌道追跡や機体の制御などの技術的な進歩が、その他の課題の中でも特に要求されるものである。またそれは「軌道上での燃料の貯蔵や補給のような能力の最終的な到達目標」であり、飛行に必要な部品を組み立てたりする惑星間飛行のような複雑な任務を遂行する上でも必要不可欠な技術である[40]。
自動・自律ランデブーおよびドッキング機 (The Automated/Autonomous Rendezvous & Docking Vehicle, ARDV) は、NASAが一般公募した宇宙開発研究課題センテニアル・チャレンジのひとつであり、早くも2014年か2015年には飛行する。この計画におけるNASAの重要な目標のひとつは、自動ランデブーおよびドッキングの技術を発達させ、それを実証することである。2010年の検討では、接近作業用レーザーセンサーの開発が計画の重要課題のひとつとして定められた。このセンサーは、非協力的機体に対して1キロメートルから1メートルまでの距離で使用される。また非協力的衛星に対するドッキング機構の開発も、そのような自律的飛行を成功させるためのきわめて重要な要素であるとされている[40]
非協力的宇宙飛行体の捕獲およびそれとの連結は、2010年に発表されたNASAの「遠隔操作ロボットおよび自律的システムに関するロードマップ」においても、最重要技術課題として定義されている [41]。
脚注
注釈・出典
- “ISS Interface Mechanisms and their Heritage”. Houstan, Texas: Boeing (2011年1月1日). 2015年3月31日閲覧。 “ドッキングは、接近してくるある1機の宇宙機が他の宇宙機とランデブーをし、接合部分の機器を整列させ噛み合わせるための制御された衝突軌道を飛行する際に発生する。宇宙機のドッキングの手順は、一般的に「ソフト・キャプチャー (柔らかい捕獲)」と呼ばれる作業から入り、次に負荷を減衰させる段階が続き、最後に両機の気密的な結合を達成させる。これに対し係留では、接近する宇宙機がロボット・アームで把持され (つかまれ)、その結合装置が静止しているほうの宇宙機の結合装置に近づけられる。そのあとに捕獲の工程に移り、強制的に宇宙機を整列させ構造的に結合させる。”
- “International Docking Standardization” (PDF). NASA. p. 15 (2009年3月17日). 2011年3月4日閲覧。 “ドッキング:2機の分離した慣性移動する宇宙機の結合または一体化”
- Fehse, Wigbert (2003). 宇宙機の自動化されたランデブーとドッキング. Cambridge, UK: Cambridge University Press. ISBN 0521824923
- “Advanced Docking/Berthing System - NASA Seal Workshop” (PDF). NASA. p. 15 (2004年11月4日). 2011年9月22日時点のオリジナルよりアーカイブ。2011年3月4日閲覧。 “係留は、自ら動くことのない区画または機体を、遠隔操作システムを使用して結合部分に配置させる操作のことである。ドッキングでは、宇宙機は自らの推進装置を使用して結合部分に移動する。”
- http://www.nasaspaceflight.com/2015/02/astronauts-spacewalk-re-wire-iss-commercial-crew/
- History of U.S. Docking Systems (10/05/2010) Archived 2011年5月24日, at the Wayback Machine.
- “Apllo 9 Press Kit”. NASA. pp. 43 (1969年2月23日). 2015年3月17日閲覧。 “トンネルの内径は81センチメートルで、飛行士が宇宙服を与圧された状態あるいはされていない状態で着用し、司令船と着陸船の間を移動するために使用された。”
- Harland, David (2011). Apollo 12 - On the Ocean of Storms: On the Ocean of Storms. New York: Springer. pp. 138
- Portree, David (1995年3月). “Mir Hardware Heritage”. NASA. 2009年8月3日時点のオリジナルよりアーカイブ。2011年12月11日閲覧。
- “Docking Systems”. RussianSpaceWeb.com. 2012年9月2日閲覧。
- Bart Hendrickx & Bert Vis (2007). Energiya-Buran: The Soviet Space Shuttle. Chichester, UK: Praxis Publishing Ltd. pp. 379–381. ISBN 978-0-387-69848-9. "ソ連版スペースシャトルと呼ばれるブランが宇宙ステーションに向けて飛行する場合には、貨物室の前方にドッキング装置を搭載することになっていた。装置は直径2.55メートルの球状部に直径2.2メートルの円筒形のトンネルを取りつけた形状をしており、またトンネルの先には1975年のアポロ・ソユーズテスト飛行のためにNPO Energiyaによって開発されたAPAS-75の改良型である、APAS-89無性型ドッキング装置が設置されていた (Page 141)。この計画は無人のブランをミールに向けて発射し、クリスタル区画のAPAS-89ドッキング装置に結合させるというものであった (Page 246)。1980年代後半には、NPO EnergiyaはAPAS-89を搭載した3機のソユーズ宇宙船 (製造番号101、102、103) を製造するよう命令されていた (Page 246)。101号機はソユーズTM-16として1993年1月に発射され、ゲンナジー・マナコフおよびアレクサンドル・ポレシチューク両飛行士をミールに送った。APAS-89を搭載したソユーズとしては、TM-16はクリスタル区画とドッキングした唯一の機体であった。ソユーズ「救出船」として一部が組み立てられた102号機と103号機はその後探針ドッキング装置を搭載した通常のソユーズに改められ、新たに製造番号が与えられた (Page 249)。NASAはスペースシャトルのミールへの飛行を支援するため、軌道船ドッキング機構(Orbiter Docking System, ODS) の開発を1992年7月に開始した。ODSはシャトルの貨物室の最前部に搭載され、気密室、支持構造、APASで構成されていた。このうち気密室と支持構造はロックウェル社で製造されたが、APASはRKK Energiyaが製作した。Energiyaにおけるシャトル用APASの製造番号はAPAS-95だったが、これはブラン用のAPAS-89と本質的には同じものだった。ODSはその後ISS用のものではわずかに改良されたが、APASの部分は変更されなかった (Page 380)。"
- “Kristall module (77KST) at a glance”. 2016年3月16日閲覧。
- “Space Shuttle Mission STS-74 Press Kit”. NASA. 2011年12月28日閲覧。 “アトランティスは、上下に多目的の無性型のドッキング装置を搭載したロシア製のドッキング区画を運ぶことになる。”
- Tests of new Dragon systems to begin minutes after launch, Stephen Clark, Spaceflight Now, 2012-05-21, accessed 2012-050-22.
- “Cygnus Pressurized Cargo Module Completes Proof-Pressure Testing”. Orbital Sciences (2010年8月). 2013年4月17日時点のオリジナルよりアーカイブ。2015年3月16日閲覧。 “シグナスの与圧貨物区画は現行のISSのUSセグメントのハッチと酷似しているが、幅は37インチでISSの50インチのものより若干小さくなっている。”
- “China’s First Space Station Module Readies for Liftoff”. Space News (2012年8月1日). 2012年9月3日閲覧。
- “Differences between Shenzhou-8 and Shenzhou-7”. CCTV (2011年10月31日). 2015年3月17日閲覧。 “神舟8号と天宮1号は内径800ミリの円筒形の経路で結ばれるだろう。”
- Clark, Stephen (2012年6月18日). “Chinese astronauts open door on orbiting research lab”. Spaceflight Now. 2015年3月17日閲覧。 “景は31インチの狭い通路を漂いながら天宮1号の中に導かれていった”
- International Docking System Standard (Rev. C ed.). (November 20, 2013). オリジナルの2013年12月16日時点におけるアーカイブ。
- “Status of Human Exploration and Operations Mission Directorate (HEO)”. NASA (2013年7月29日). 2014年3月19日閲覧。
- “QinetiQ Space Wins ESA Contract for International Berthing Docking Mechanism”. http://spaceref.biz/company/qinetiq-space-wins-esa-contract-for-international-berthing-docking-mechanism.html. 2016年3月18日閲覧。
- Hartman, Dan (2012年7月23日). “International Space Station Program Status”. NASA. 2012年8月10日閲覧。
- Lupo, Chris (2010年6月14日). “NDS Configuration and RequirementsChanges since Nov 2010”. NASA. 2011年8月14日時点のオリジナルよりアーカイブ。2011年8月22日閲覧。
- Hartman, Daniel (2014年7月). “Status of the ISS USOS”. NASA Advisory Council HEOMD Committee. 2014年10月26日閲覧。
- Bayt, Rob (2011年7月26日). “Commercial Crew Program: Key Drving Requirments Walkthrough”. NASA. 2012年3月28日時点のオリジナルよりアーカイブ。2011年7月27日閲覧。
- Morring, Frank, Jr. (2011年3月22日). “An End To Space Trash?”. Aviation Week 2011年3月21日閲覧. "USスペース社とアライアント・テックシステムズ社が50対50の出資をする新規合弁企業ViviSat社は、衛星再補給機を商用に向け開発している。この機体はMDAのように目標の衛星に同じprobe-in-the-kick-motorを使って接触するが、燃料の補給は行わない。代わりにこの機体は新しい燃料タンクとなり、目標の衛星に姿勢制御の能力を与えるために自身の推進器を使用する。...ViviSatの構想はMDAほど進んではいない。...燃料が尽きた衛星の寿命を延ばすことに加え、同社はAEHF-1衛星のように燃料を搭載した宇宙機に低軌道でドッキングし、正しい軌道に乗せるために自身のロケットと燃料を使って救済し、その後他の目標に移動することもできた。"
- “Intelsat Picks MacDonald, Dettwiler and Associates Ltd. for Satellite Servicing”. press release. CNW Group. 2011年3月15日閲覧。 “MDAは宇宙インフラサービス (Space Infrastructure Servicing, "SIS") の機体を対地同機低軌道に打ち上げることを計画しており、そこで追加の燃料や軌道修正またはその他の補修を必要としている商用あるいは政府の衛星に対し、補給を行うことになる。...MDAとインテルサットは、双方が計画の実行段階を認可する前に、今後6ヶ月間に詳細や他の必要条件を詰めるべく協力する。初の再補給飛行は、実行段階の開始以降3年半で可能になる予定である。...この合意においてMDAからインテルサットに供給される補給は、2億8000万米ドル以上の価値がある。”
- de Selding, Peter B. (2011年3月14日). “Intelsat Signs Up for Satellite Refueling Service”. Space News 2011年3月15日閲覧. "もしMDAの機体が計画通りに機能すれば、インテルサットはMDAに総額で2億ドルほどを支払うことになる。これは4機から5機の衛星が、それぞれ200キログラム近くの燃料を補給されることを仮定している。"
- “ViviSat Corporate Overview”. company website. ViviSat. 2011年3月28日閲覧。
- de Selding, Peter B. (2011年3月18日). “Intelsat Signs Up for MDA’s Satellite Refueling Service”. Space News. オリジナルの2012年3月21日時点におけるアーカイブ。 2011年3月20日閲覧. "燃料の供給には40種類以上もの方法があり ... SISは現在静止軌道上にある衛星に搭載されている燃料系統の、75パーセントを開けるのに十分な機器を運ぶことになる。... MDAはSISの補給機を発射する。その機体はインテルサットの衛星とランデブーしドッキングし、自身は衛星のアポジ・ブーストモーターの周囲にあるリングに取りつけられる。地上のスタッフに操作されながら、SISのロボットアームはアポジ・モーターのノズルを通して衛星の燃料キャップを探し当て、回し開ける。SIS機は契約した量の燃料を補給し終えると、キャップを閉め次の飛行に向かう。... この計画では数十もの衛星に燃料を再補給するため、SISに把持される交換用の燃料缶が使用される。ビジネスの鍵は、MDAが期限年内にどれだけの燃料缶を打ち上げられるかにかかっている。これらの燃料缶はSISの機体よりも十分に軽いため、経費も十分に安くなる。"
- NASA (2008年). “The Soft Capture and Rendezvous System”. NASA. 2009年5月22日閲覧。
- Parma, George (2011年5月20日). “Overview of the NASA Docking System and the International Docking System Standard”. NASA. 2011年10月15日時点のオリジナルよりアーカイブ。2012年4月11日閲覧。
- Ma, Zhanhua; Ma, Ou and Shashikanth, Banavara (October 2006). “Optimal Control for Spacecraft to Rendezvous with a Tumbling Satellite in a Close Range”. Proceedings of the 2006 IEEE/RSJ International Conference on Intelligent Robots and Systems: 4109–4114. オリジナルの2013年6月5日時点におけるアーカイブ。 2011年8月9日閲覧. "軌道上にある衛星を補給する上において最もやりがいのある課題のひとつは、回転運動をしている衛星のように非協力的な衛星とランデブーし、それを捕獲することである。"
- Clark, Stephen (2007年7月4日). “In-space satellite servicing tests come to an end”. Spaceflight Now 2014年3月20日閲覧。
- Xu, Wenfu (September 2010). “Autonomous rendezvous and robotic capturing of non-cooperative target in space”. Robotica 28 (5): 705–718. doi:10.1017/S0263574709990397 2014年11月16日閲覧。.
- Yoshida, Kazuya (2004). “Dynamics, control and impedance matching for robotic capture of a non-cooperative satellite”. Advanced Robotics 18: 175–198. doi:10.1163/156855304322758015.
- “Dzhanibekov”. Astronautix.com. 2013年8月5日閲覧。
- “Savinykh”. Astronautix.com. 2013年8月5日閲覧。
- “Optimal Control of Rendezvous and Docking with a Non-Cooperative Satellite”. New Mexico State University. 2013年6月5日時点のオリジナルよりアーカイブ。2011年7月9日閲覧。 “現在の研究のほとんどと過去に行われたすべての飛行は、非常に協力的な衛星のみを捕獲することを目標にしていた。将来的には、宇宙空間で回転していたり捕獲されることを前提に設計されていないような、非協力的な衛星を把持する必要も出てくるかもしれない。”
- Tooley, Craig (2010年5月25日). “A New Space Enterprise of Exploration”. NASA. 2012年6月25日閲覧。
- Ambrose, Rob (2010年11月). “Robotics, Tele-Robotics and Autonomous systems Roadmap (Draft)”. NASA. 2012年6月25日閲覧。 “ロボット宇宙機のためのより小さな共通ドッキング機構も、それらの機構の捕獲能力内にあるロボット宇宙機との自律的ランデブーおよびドッキングを可能にするために必要とされている。地球周回低軌道を超える探査飛行のために使用される大型宇宙機やロケットの組み立てには、現在使用されあるいは開発されているあらゆるドッキング機構を超える、これまでにない把持能力を持つ新しい機構が要求される。把持装置やドッキング機構のような捕獲されるための手段を持たない非協力的目標機の、自律ロボットによる把持の開発と試験が、衛星の補給・救出を支援するために必要とされている。”