新妻実保子
新妻 実保子(にいつま みほこ、1979年[1]3月[2] - )は、日本のロボット研究者。中央大学理工学部精密機械工学科教授。博士(工学)[9]。専門はヒューマン・インタフェース、ヒューマン・ロボットインタラクション。空間知能化に取り組み、空間メモリを提案[5][6]。動物行動学を応用した人とロボットのコミュニケーションでも実績がある[10]。LIDAR(レーザー測域センサ)を用いてプライバシーに配慮した人間行動を計測できる技術も、企業と共同開発した[8]。
| 人物情報 | |
|---|---|
| 生誕 |
1979年(44 - 45歳)[1] 福島県いわき市[1] |
| 出身校 |
福島県立磐城女子高等学校 東京工科大学 東京大学大学院工学系研究科 |
| 学問 | |
| 研究分野 |
ロボティクス ヒューマン・インタフェース 空間知能化 |
| 研究機関 |
慶應義塾大学SFC研究所 モバイル社会研究所 東京大学生産技術研究所 ブダペスト工科経済大学 中央大学 ハンガリー科学アカデミー コロンビア大学[2] |
| 博士課程指導教員 | 橋本秀紀 |
| 指導教員 | 橋本洋志[3][4] |
| 学位 | 博士(工学)(東京大学) |
| 主な業績 | 空間メモリ[5][6]、動物行動学の自律移動ロボットへの応用[7]、プライバシーに配慮した人間の行動計測[8] |
| 学会 | 計測自動制御学会、電気学会、日本ロボット学会、日本機械学会[2] |
| 主な受賞歴 | 計測自動制御学会論文賞[5]、日本機械学会奨励賞(研究)[6] |
| 公式サイト | |
| 新妻研究室 - Human System Laboratory | |
来歴・人物
1979年福島県いわき市生まれ[11]。1997年に福島県立磐城女子高等学校を卒業[2]。高校時代はテニス部に所属し、テニスに没頭する日々を送った[12]。
その後、東京工科大学工学部機械制御工学科に進学し、2001年に同大卒業。同大大学院工学研究科システム電子工学専攻へ進学し、2003年に同修士課程を修了。博士課程の途中から東京大学大学院工学系研究科電気工学専攻博士課程へ進学し、橋本秀紀のもとで空間知能化の研究に取り組む[2][13]。2007年9月に課程を修了し、博士(工学)を取得[9]。空間知能化における空間メモリの提唱は、学会の論文賞[5]や奨励賞[6]を受賞した。
博士課程の途中から日本学術振興会特別研究員となり、東京大学橋本研究室で博士研究員を経て、2009年より中央大学理工学部精密機械工学科助教に就任。2013年には准教授に昇進する。空間知能化、ヒューマン・インタフェース、人と協調した電動車椅子などを研究テーマとし[11][2][1]、日本ロボット学会では空間知能化に関する研究専門委員会の委員長を務めている[14]。
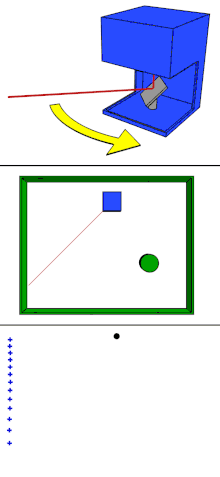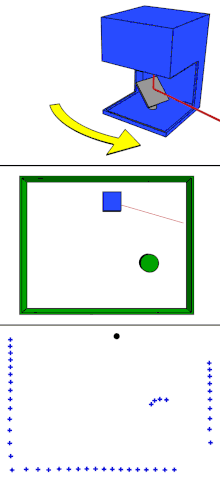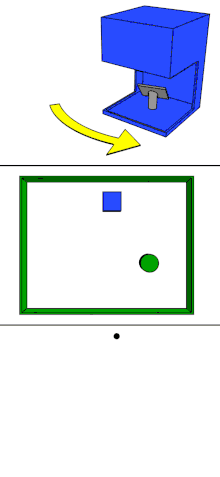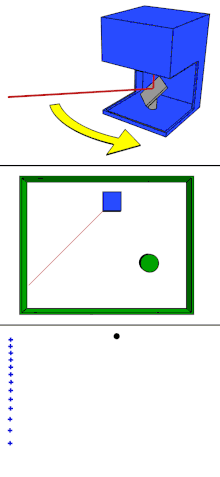
2019年、新妻は空間知能化の技術を活かし、カメラを使わずにレーザー測域センサで人間の行動をセンシングする技術を株式会社リサーチと共同開発。オフィスや商業施設における人間の活動状況をプライバシーに配慮して把握することができる[8]。
経歴
略歴
- 2001年 - 東京工科大学工学部機械制御工学科卒業[2]
- 2003年 - 東京工科大学大学院工学研究科システム電子工学専攻修士課程修了[13]
- 2004年 - 慶應義塾大学SFC研究所訪問研究員[2]
- 2005年 - 東京大学大学院工学系研究科電気工学専攻博士課程[13]
- 2007年 - 東京大学大学院工学系研究科電気工学専攻博士課程修了、博士(工学)[9][11]
- 2007年 - 東京大学生産技術研究所橋本研究室博士研究員(日本学術振興会特別研究員)[11]
- この間、ブダペスト工科経済大学 客員研究員(2007年10月-2008年1月)[2]
- 2009年 - 中央大学理工学部精密機械工学科 助教[11]
- この間、ハンガリー科学アカデミー 客員研究員(2010年5月 - 2011年5月)[2]
- 2013年 - 中央大学理工学部精密機械工学科 准教授[1]
- 2021年 - 中央大学理工学部精密機械工学科 教授[1]
受賞歴
業績
学位論文
- 『空間メモリによる実空間における人の活動支援に関する研究』東京大学〈博士学位論文(甲第23015号、博工第6632号)〉、2007年9月28日。(内容要旨、審査要旨)
共著(分担執筆)
- 新妻実保子、橋本秀紀「第17章 空間の観測に基づく人間の活動支援」『ヒューマンインタフェースのための計測と制御』山口昌樹 監修、シーエムシー出版〈エレクトロニクスシリーズ〉、2009年3月、211-226頁。ISBN 978-4-7813-0089-4。
- 新妻実保子、橋本秀紀「12.5.3 インテリジェントスペース(空間メモリ)」『ロボット情報学ハンドブック』松原仁、松野文俊、稲見昌彦、野田五十樹、大須賀公一 編、ナノオプトニクス・エナジー、2010年3月、812-820頁。ISBN 978-4764955073。
- 新妻実保子「第4章 家のなかで働くロボットのしくみ ~妻・サクラ編~」『今日、僕の家にロボットが来た。 未来に安心をもたらすロボット幸学との出会い』上出寛子・新井健生・福田敏男 編著、北大路書房、2019年9月、ISBN 978-4762830792。
競争的資金
- 2007-2008年度 - 日本学術振興会特別研究員「人と知能化空間のインタラクションとその観測に基づくサービス設計法の導出」
- 2010-2011年度 - 科学研究費助成金 若手研究(B)「空間知能化のための空間内の事象の観測と記述に基づく人の活動内容の分類」
- 2012-2014年度 - 科学研究費助成金 若手研究(B)「犬の行動学に基づく人とロボットの長期的かつ持続的なコミュニケーションの設計」
- 2015-2019年度 - 科学研究費助成金 基盤研究(C)「生活空間におけるロボットの愛着行動とロボットの長期受容を可能にする方法論の確立」
脚注
注釈
- 受賞論文 - 新妻実保子、橋本洋志、橋本秀紀「空間メモリ:知識活用を支援する空間知能化」『計測自動制御学会論文誌』第42巻第4号、2006年4月、367-375頁[5]。
- 受賞テーマ - 『空間知能化のためのヒューマンインタフェース「空間メモリ」の提案と応用』[6]
出典
- 新妻 2015.
- HSLab.
- 新妻実保子、橋本洋志、木村幸男、石島辰太郎「サーボ系に基づく歩行行動モデル」『電気学会論文誌D(産業応用部門誌)』第123巻第1号、2003年、1-8頁。
- 新妻ほか 2006.
- “学会賞受賞者”. 計測自動制御学会. 2019年9月1日閲覧。
- “News Release 一般社団法人日本機械学会の動き” (PDF) (プレスリリース), 日本機械学会, (2013年3月1日), p.4 2019年9月1日閲覧。
- F-lab.
- 株式会社日経リサーチ (2019年8月27日).“プレスリリース プライバシーに配慮し、人の動きをセンサーで計測 日経リサーチと中央大学が新分析技術を開発(Digital PR Platform)”. 毎日新聞社 2019年9月1日閲覧。
- 新妻 2007.
- F-lab 2019.
- 新妻 2011.
- メンター・ダイヤモンド編集部 (2013年8月6日). “理系女子ならぬ「メカ女」~中央大学理工学部オープンキャンパス②”. ダイヤモンド社. 2014年4月2日閲覧。(アーカイブ)
- 新妻ほか 2006, p. 375.
- “研究専門委員会”. 研究活動. 日本ロボット学会. 2019年9月1日閲覧。
- 油田信一、大矢晃久、嶋地直広「「知能ロボット用測域センサ」の商品化」『日本ロボット学会誌』第23巻第2号、2005年3月、 181-184頁。
- 次世代構想分科会「日本ロボット学会の次世代構想」『日本ロボット学会誌』第30巻第10号、2012年、 1030-1040頁。
- “つくばチャレンジ委員会”. ニューテクノロジー財団 (2011年7月13日) 2019年9月14日閲覧。
- “組織委員会”. FUTURE CONVENIENCE STORE CONTEST. 2019年9月1日閲覧。
- “世界でも類を見ないコンビニ用ロボット競技会が大人気 WRS開催中、ジュニア部門も熱戦”. ニュースイッチ. 日刊工業新聞社 (2018年10月19日) 2019年9月1日閲覧。
- 新妻実保子 (2015年6月5日).“科学研究費助成事業研究成果報告書 犬の行動学に基づく人とロボットの長期的かつ持続的なコミュニケーションの設計” (Report). 科学研究費助成事業データベース. 2019年9月14日閲覧。
参考文献
- “MihokoNiitsuma_JP - 新妻実保子(ニイツマ ミホコ”. Human System Laboratory. 中央大学理工学部精密機械工学科. 2022年1月5日閲覧。
- 新妻実保子 (2011年11月4日). “人とロボットの共生~空間知能化と動物行動学に基づくアプローチ~”. 教育×ChuoOnline. 読売新聞社. 2015年3月23日閲覧。
- 新妻実保子 (2015年3月2日). “人とロボットの共生~ロボット用の地図とは?人の移動履歴の表現とその応用~”. 教育×ChuoOnline. 読売新聞社. 2015年3月23日閲覧。
- “中央大学理工学部精密機械工学科 ロボティクス/空間知能化 新妻実保子 准教授”. F-lab. 2019年9月1日閲覧。
外部リンク
- 新妻研究室 - Human System Laboratory - 中央大学理工学部精密機械工学科
- 新妻実保子 - 中央大学
- 新妻実保子 - researchmap
- 新妻実保子 - KAKEN 科学研究費助成事業データベース
- 日本ロボット学会 ロボティクス空間知能化研究専門委員会 - 新妻が委員長を務める委員会のサイト