有人操縦ユニット
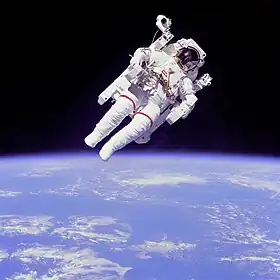
有人操縦ユニット(ゆうじんそうじゅうゆにっと 英語: Manned Maneuvering Unit (MMU))は、1984年にNASAが3回のスペースシャトルミッションで使用した宇宙飛行士推進ユニットである。MMUにより、宇宙飛行士はシャトルから離れた場所で船外活動を行うことができた。MMUは、障害のある2機の通信衛星WestarVIとPalapaB2を捕捉するのに使用された。3回目の任務後、ユニットの使用を終了した。後継機である小型のセルフレスキュー用推進補助装置 (SAFER) は、1994年に最初に飛行し、緊急使用のみを目的としている。
概要
ユニットは、個々のシステムの障害から保護するための冗長性を備えていた。スペースシャトルの船外活動宇宙服(EMU)の生命維持システムのバックパックに合うように設計された。宇宙に運ぶため、MMUはエアロックハッチ近くのペイロードベイの壁に取り付けられたサポートステーションに収納されていた。 2台のMMUがミッションで運ばれ、2台目のユニットは最初のユニットの反対側のペイロードベイの壁に取り付けられていた。MMUコントローラーアームは、保管のために折りたたまれている。宇宙飛行士がユニットに戻って生命維持システムを所定の位置にスナップすると、アームが広げられた。
腕の長さが異なる宇宙飛行士に適応するため、コントローラーアームは約13センチメートル (5.1 in) の範囲で調整できる。MMUは、複雑な構造物の周囲や内部で簡単に操作できるほど小さく、推進剤を満載した場合の質量は148キログラム (326 lb) であった。
MMUの推進剤としてガス状窒素を使用した。ケブラーで包まれた2つのアルミニウムタンクには、それぞれ5.9キログラム (13 lb) の窒素が含まれていた。これは、行われた操縦の量に応じて6時間の船外活動 (EVA) に十分な推進剤である。標準的なMMU速度能力は毎秒約25 m/s (82 ft/s)。
MMUにはノズルスラスターがさまざまな個所に24個配置されていた。推進システムを操作するために、宇宙飛行士は指先を使ってMMUの2本のアームの先端にあるハンドコントローラーを操作した。右側のコントローラーは、ロール、ピッチ、ヨーの回転加速度を生じた。左のコントローラーは、前後、上下、左右に移動するための並進加速度を生じた。2つのコントローラーの調整により、ユニットは複雑な動きを可能にした。希望の方向が設定されると、宇宙飛行士は飛行中のユニットの慣性姿勢を維持する自動姿勢保持機能を実行できる。これは仕事のために両手を解放した。
歴史

1966年、アメリカ空軍は、MMUと非常によく似た自己完結型のロケットパックである宇宙飛行士推進ユニット (AMU) を開発した。これは、1966年6月5日にジェミニ9Aでユージン・サーナンによってジェミニ計画の船外活動 (EVA) でテストされる予定であった。しかし、サーナンは疲れで身体が発熱して発汗した結果、宇宙船の後ろに取り付けられたAMUに着く前にヘルメットのバイザーが曇ったため、テストをキャンセルした。宇宙飛行士は、船外活動中に疲れることなく作業する方法を学べず、最後のジェミニ12号のミッションまでAMUは使用されなかった。アポロとスカイラブのプログラムでは、自己完結型の宇宙飛行士EVAの飛行は実際には必要なかったため、スペースシャトルプログラムの登場を待たなければならなかった。スカイラブ内では、いくつかの操縦ユニットの設計がテストされた。
宇宙での積極的な利用
1984年、MMUは3つのシャトルミッションで使用された。2月7日のSTS-41-Bミッションで、宇宙飛行士のブルース・マッカンドレスとロバート・リー・ステュアートによって最初にテストされた。
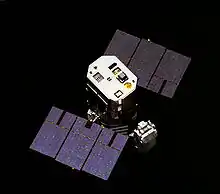
2か月後、STS-41-Cミッションで宇宙飛行士のジェームズ・ファン・ホーフェンとジョージ・ネルソンがMMUを使用し、「ソーラーマックス (SMM)」ミッション衛星を捕捉し、修理とサービスのためにオービターのペイロードベイに持ち込もうとした。計画は、宇宙飛行士が操縦するMMUを使用してMMUのハンドコントローラーの間に取り付けられた「Trunion Pin Attachment Device (TPAD)」でSMMを補足し、その回転速度をゼロにしてからシャトルがシャトルのペイロードベイに移動して収納できるようにした。しかし、TPADを使用して衛星を補足する試みは3回失敗した。ジョーのTPADは、衛星の設計図に含まれていない衛星の妨害グロメットのため、ソーラーマックスにロックできなかった。これは、衛星の任務をほぼ終わらせる即興の計画につながった。即興では、MMUの宇宙飛行士が手を使ってSMMのソーラーアレイをつかみ、MMUのスラスターからのプッシュでレートをゼロにした。代わりに、この試みはより高いレートと複数の軸を誘発した。衛星は制御不能になり、すぐにバッテリーの寿命を失った。SMMオペレーションコントロールセンターのエンジニアは、必須ではないすべてのSMMサブシステムをシャットダウンし、重大な障害が発生する数分前に運良くSMMを回復することができた。次に、地上支援エンジニアは衛星を安定させ、オービターのロボットアームであるシャトル・リモート・マニピュレータ・システム (SRMS) で捕捉するためにその回転速度をゼロにした。これははるかに優れた計画であることが証明され、彼らの成功した仕事は衛星の寿命を延ばした。
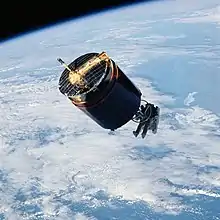
1984年11月、最後に飛行したMMUミッションは、STS-51-A。推進ユニットは、推進モジュールの故障のために適切な軌道に到達しなかった2つの通信衛星、WestarVIとPalapaB2を捕捉するために使用された。宇宙飛行士のジョセフ・パーシバル・アレンとデール・ガードナーは、2つの衛星を捕獲し、それらを積み込みのためにオービターのペイロードベイに運び、地球に帰還した。
退役
チャレンジャー号爆発事故後の安全審査の結果、MMUはさらなる使用のためにあまりに危険であると判断された。MMUで計画されている多くの活動が、マニピュレーターアームまたは従来のつながれたEVAで効果的に実行できることがわかった[1]。NASAは商用衛星契約のためにシャトルの使用を中止したほか、軍もシャトルの使用を中止して主な潜在的な用途を排除した。国際宇宙ステーション (ISS) を建設するためにMMUは補助として構想されていたが、その引退とともにNASAはさまざまな係留船外活動アプローチを開発した。
2つの運用可能な飛行ユニットMMU#2および#3は、NASAによって1998年までデンバーのロッキードのクリーンルームに保管されていた。NASAは、1998年にMMU#3を国立航空宇宙博物館に譲渡した。国立航空宇宙博物館は現在、スペースシャトルディスカバリーの上のホールに吊り下げられている[2][3]。MMU#2は、アラバマ州ハンツビルのアメリカ宇宙ロケットセンターに展示されている。2017年現在、MMU#1はジョンソン宇宙センターの宇宙船モックアップ施設に展示されている。
脚注
- Millbrooke (1998年). “More Favored than the Birds: The Manned Maneuvering Unit in Space”. NASA. 2014年10月14日閲覧。
- “Smithsonian opening space history hangar”. collectSPACE (2004年10月20日). 2014年10月14日閲覧。
- “Manned Maneuvering Unit (MMU)”. Smithsonian's National Air and Space Museum Home Page. 2016年7月1日閲覧。
参考文献
 この記事にはパブリックドメインである、アメリカ合衆国連邦政府のウェブサイトもしくは文書本文を含む。
関連項目
- 単身の宇宙船
- ソビエトSPK
外部リンク
- “NASA Manned maneuvering unit: User's guide”. Martin Marietta Corp. (1978年5月). 1988年2月19日閲覧。
- “Assessment of the NASA Manned Maneuvering Unit”. McDonnell Douglas Astronautics Company (1988年2月19日). 1988年2月19日閲覧。
- Jonathan Malory (2013年10月9日). “Interactive Space Suit”. 2013年10月9日時点のオリジナルよりアーカイブ。2013年10月9日閲覧。
- “Manned Maneuvering Unit (MMU)”. Lockheed Martin. 2021年5月13日閲覧。